Fonction Convolution
Licence :
Disponible avec Image Server
La fonction Convolution exécute un filtrage sur les valeurs de pixel d’une image, permettant d’affiner une image, de brouiller une image, de détecter des contours dans une image ou d’effectuer d’autres améliorations basées sur le noyau. Les filtres permettent de renforcer la qualité de l’image raster en éliminant des données fictives ou en améliorant la représentation des entités présentes dans les données. Ces filtres de convolution s’appliquent à un noyau superposé en mouvement (fenêtre ou voisinage), par exemple 3 par 3. Les filtres de convolution fonctionnent en calculant la valeur de pixel en fonction de la pondération des voisins.
Remarques
Vous pouvez choisir plusieurs types de filtre de convolution dans cette fonction. Vous pouvez également spécifier un type Défini par l’utilisateur et entrer vos propres valeurs de noyau.
Pour un affichage d’une qualité optimale, vous pouvez appliquer étirement d’histogramme afin d’ajuster le contraste et la luminosité de l’image et mieux mettre en surbrillance les entités.
Paramètres
|
Le paramètre |
Description |
|---|---|
|
Raster |
Couche raster en entrée. |
|
Type |
Sélectionnez le type de filtrage à effectuer : Des options permettent d’affiner, de brouiller une image ou détecter des bords, mais vous pouvez également définir votre propre filtre de type noyau. |
|
Kernel (Noyau) |
Cette table illustre la manière dont chaque pixel sera pondéré au cours du filtrage. Cette table peut être mise à jour si vous choisissez Défini par l’utilisateur comme Type. |
En savoir plus sur le fonctionnement de la fonction Convolution
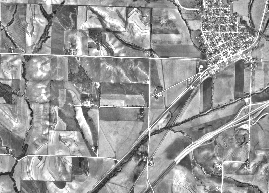
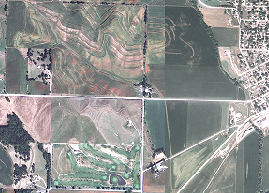
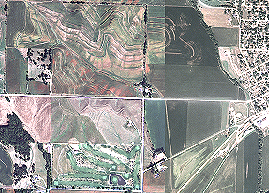
Dans les tables suivantes, chaque filtre est appliqué à une de ces deux images :
Filtres de détection des contours
Types de dégradé
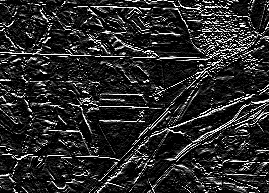
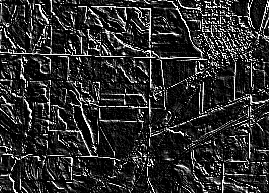
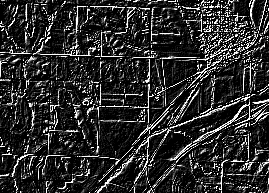
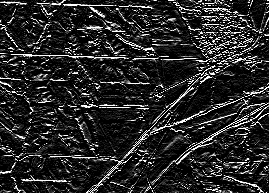
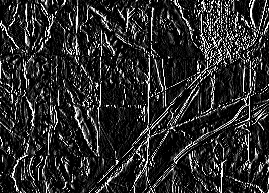
Les filtres de dégradé peuvent être utilisés pour détecter les contours par incréments de 45 degrés.
|
Type |
Description |
Exemple |
|---|---|---|
|
Gradient East (Dégradé est) |
Filtre 3 par 3 |
|
|
Gradient North (Dégradé nord) |
Filtre 3 par 3 |
|
|
Gradient North-East (Dégradé nord-est) |
Filtre 3 par 3 |
|
|
Gradient North-West (Dégradé nord-ouest) |
Filtre 3 par 3 |
|
|
Gradient South (Dégradé sud) |
Filtre 3 par 3 |
|
|
Gradient West (Dégradé ouest) |
Filtre 3 par 3 |
|
Types de filtre laplacien
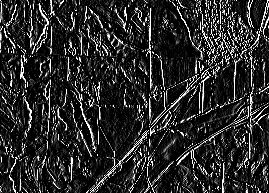
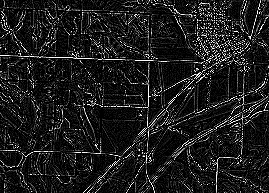
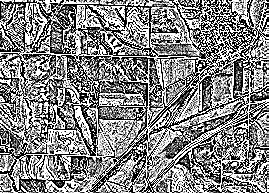
Les filtres laplaciens sont souvent utilisés pour détecter les contours. Ils s’appliquent souvent à une image préalablement lissée afin de réduire sa sensibilité au bruit.
|
Type |
Description |
Exemple |
|---|---|---|
|
Laplacian 3x3 (Laplacien 3x3) |
Filtre 3 par 3 |
|
|
Laplacian 5x5 (Laplacien 5x5) |
Filtre 5 par 5 |
|
Types de détection des lignes
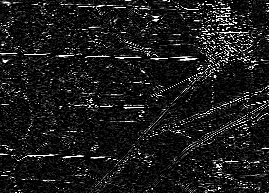
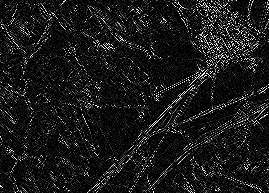
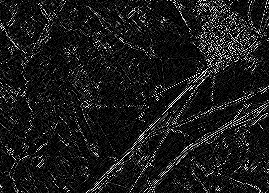
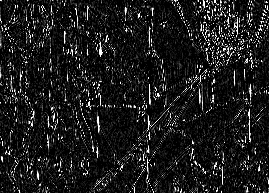
Les filtres de détection des lignes, tels que les filtres de dégradé, peuvent être utilisés pour détecter les contours.
Vous pouvez obtenir de meilleurs résultats si vous appliquez un algorithme de lissage avant un algorithme de détection des contours.
|
Type |
Description |
Exemple |
|---|---|---|
|
Line Detection Horizontal (Détection de ligne horizontale) |
Filtre 3 par 3 |
|
|
Line Detection Left Diagonal (Détection de ligne diagonale gauche) |
Filtre 3 par 3 |
|
|
Line Detection Right Diagonal (Détection de ligne diagonale droite) |
Filtre 3 par 3 |
|
|
Line Detection Vertical (Détection de ligne verticale) |
Filtre 3 par 3 |
|
Types de filtre Sobel
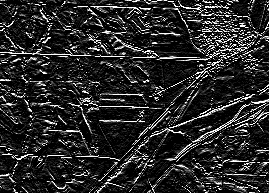
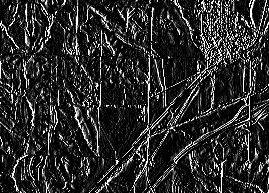
Le filtre Sobel permet de détecter les contours.
|
Type |
Description |
Exemple |
|---|---|---|
|
Sobel Horizontal (Sobel horizontal) |
Filtre 3 par 3 |
|
|
Sobel Vertical (Sobel vertical) |
Filtre 3 par 3 |
|
Filtres d’affinage et de lissage
Types d’affinage
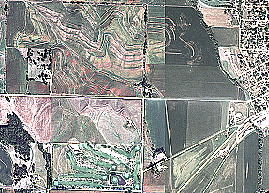
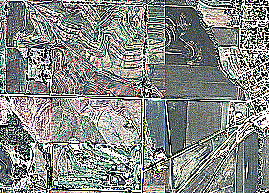
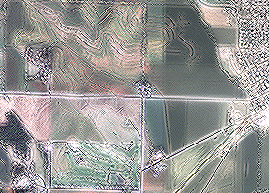
Le filtre d’affinage (passe haut) accentue la différence comparative dans les valeurs avec ses voisins. Un filtre passe haut calcule les statistiques de somme focales pour chacune des cellules de la sortie, à l’aide du voisinage de noyau pondéré. Il met en valeur les limites existant entre les entités (par exemple, l’endroit où une masse d’eau rencontre une forêt), améliorant ainsi la netteté des bords entre les objets. Le filtre passe haut est appelé "filtre d’optimisation des bords". Le noyau du filtre passe haut identifie les cellules à utiliser dans le voisinage et la pondération à leur attribuer (par laquelle les multiplier).
|
Type |
Description |
Exemple |
|---|---|---|
|
Sharpen (Affinage) |
Filtre 3 par 3 |
|
|
Sharpen More (Affiner davantage) |
Filtre 3 par 3 |
|
|
Sharpening 3x3 (Affinage 3x3) |
Filtre 3 par 3 passe haut |
|
|
Sharpening 5x5 (Affinage 5x5) |
Filtre 5 par 5 passe haut |
|
Types de lissage
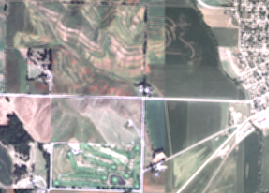
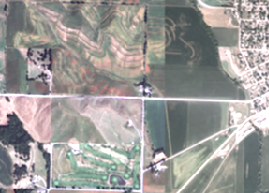
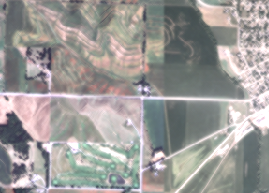
Les filtres de lissage (passe bas) lissent les données en réduisant la variation locale et en éliminant le bruit. Le filtre passe bas calcule la valeur moyenne pour chaque voisinage. Le résultat est le suivant : la moyenne des valeurs maximales et minimales de chaque voisinage est calculée, ce qui permet de réduire les valeurs extrêmes contenues dans les données.
|
Type |
Description |
Exemple |
|---|---|---|
|
Smooth Arithmetic Mean (Moyenne arithmétique lissée) |
Filtre 3 par 3 |
|
|
Smoothing 3x3 (Lissage 3x3) |
Filtre 3 par 3 passe bas |
|
|
Smoothing 5x5 (Lissage 5x5) |
Filtre 5 par 5 passe bas |
|
Autres filtres
Type de dispersion des points
La fonction de dispersion des points représente la distribution de la lumière à partir d’un point source à travers un objectif. Ceci introduit un effet légèrement flou.
|
Type |
Description |
Exemple |
|---|---|---|
|
Point Spread (Dispersion des points) |
Filtre 3 par 3 |
|