Lernprogramm: Drohnenbilddatenprodukte mit Ortho-Mapping in ArcGIS Pro mit Server erstellen
 Mit der Advanced-Lizenz verfügbar.
In ArcGIS Pro können Sie mit Photogrammetrie Drohnenbilddaten korrigieren, um geometrische Verzerrungen aufgrund von Sensor-, Plattform- und Terrainversatz zu entfernen. Nach dem Entfernen dieser Verzerrungen können Sie Ortho-Mapping-Produkte generieren. Diese Verarbeitung kann remote auf Ihrer selbst gehosteten Unternehmensinfrastruktur durchgeführt werden, sodass Sie eine Konfiguration mit mehreren Computern für die verteilte Verarbeitung nutzen können.
Zuerst richten Sie mit dem Assistenten Neuer Ortho-Mapping-Workspace einen Ortho-Mapping-Workspace zur Verwaltung der Drohnenbilddatensammlung ein. Als Nächstes führen Sie eine Blockausgleichung und im Anschluss daran eine optimierte Ausgleichung unter Verwendung von Bodenpasspunkten durch. Schließlich erstellen Sie mit dem Ortho-Mapping-Produktassistenten ein digitales Oberflächenmodell (Digital Surface Model, DSM) und ein orthorektifiziertes Mosaik oder Orthomosaik.
Ortho-Mapping benötigt Informationen über die Kamera, wie zum Beispiel Brennweite und Sensorgröße, sowie die Position, an der das jeweilige Bild aufgenommen wurde. Diese Informationen werden normalerweise als Metadaten in den Bilddateien gespeichert, in der Regel im EXIF-Header. Sie sind auch hilfreich, um die GPS-Genauigkeit zu kennen. Bei Drohnenbilddaten sollte dies durch den Drohnenhersteller bereitgestellt werden. Die GPS-Genauigkeit für das Beispiel-Dataset in diesem Lernprogramm liegt bei unter 5 Metern.
Hinweis:
Voraussetzung für dieses Lernprogramm ist ArcGIS Image Server mit Konfiguration für Raster-Analysen oder ArcGIS Reality Server. Informationen zum Einrichten einer ArcGIS Image Server-Raster-Analyse-Site finden Sie unter Raster-Analyse-Bereitstellung. Informationen zur Konfiguration von Reality Server finden Sie unter Installation von Reality Server.
Herstellen der Verbindung mit Server
Um den Server für die Verarbeitung Ihrer Daten in ArcGIS Pro nutzen zu können, müssen Sie zunächst eine Verbindung zum Server herstellen.
Öffnen Sie ArcGIS Pro, und klicken Sie auf dem Menüband auf die Registerkarte Projekt und dann auf die Seite Portale.
Auf die Seite "Portale" können Sie auch über den Link "Portale verwalten" im Menü
 zugreifen.
Klicken Sie auf Portal hinzufügen.
Geben Sie im Dialogfeld Portal hinzufügen die URL (
https://webadaptorhost.domain.com/webadaptorname) des Portals ein, und klicken Sie auf OK.Melden Sie sich beim Portal an, indem Sie auf die Schaltfläche "Optionen"
 klicken oder mit der rechten Maustaste auf das Portal klicken und dann auf Anmelden klicken. Geben Sie Ihren Benutzernamen und Ihr Kennwort ein.
Um die neue Verbindung als aktives Portal festzulegen, klicken Sie mit der rechten Maustaste auf die URL, und klicken Sie auf Als aktives Portal festlegen.
Nachdem Sie sich erfolgreich bei Ihrem Portal angemeldet haben, wird Ihr Benutzername oben rechts in ArcGIS Pro angezeigt.
Einen Ortho-Mapping-Workspace erstellen
Ein Ortho-Mapping-Workspace ist ein ArcGIS Pro-Teilprojekt, das für Ortho-Mapping-Workflows vorgesehen ist. Es handelt sich um einen Container in einem ArcGIS Pro-Projektordner, der alle Ressourcen und abgeleiteten Dateien speichert, die zu einer einzelnen Bildsammlung in einem Ortho-Mapping-Task gehören.
Für dieses Lernprogramm wird eine Sammlung aus 195 Drohnenbildern zur Verfügung gestellt. Der GCP-Ordner enthält die Datei Tut_Ground_Control_UTM11N_EGM96.csv, in der Bodenpasspunkte (Ground Control Points, GCPs) enthalten sind, und eine File-Geodatabase (GCP_desc.gdb) mit der Point-Feature-Class Ground_Control_NAD832011_NAVD88 zum Identifizieren der GCP-Positionen am Standort.
Führen Sie die folgenden Schritte aus, um einen Ortho-Mapping-Workspace zu erstellen:
Laden Sie das Dataset für das Lernprogramm herunter, entpacken Sie es, und speichern Sie dessen Inhalte unter
C:\SampleData\RM_Drone_tutorial.Erstellen Sie in ArcGIS Pro ein Projekt mithilfe der Vorlage Karte.
Klicken Sie auf der Registerkarte Bilddaten in der Gruppe Reality-Mapping auf das Dropdown-Menü Neuer Workspace, und wählen Sie Neuer Workspace aus.
Geben Sie im Fenster Workspace-Konfiguration einen Namen für den Workspace ein.
Klicken Sie auf die Dropdown-Liste Workspace-Typ, und wählen Sie Ortho-Mapping aus.
Stellen Sie sicher, dass Sensor-Datentyp auf Drohne festgelegt ist.
Klicken Sie auf das Dropdown-Menü Grundkarte, und wählen Sie die Option Topografisch aus.
Legen Sie den Faktor für parallele Verarbeitung fest. Hiermit wird die maximale Rechenleistung für die verteilte Verarbeitung festgelegt. Es wird empfohlen, einen Prozentausdruck zu verwenden. Wenn Sie beispielsweise über zwei Serverknoten verfügen, legen Sie den Faktor für parallele Verarbeitung auf 50 % fest, um einen Computer für die Blockausgleichung und die Erstellung von Ortho-Mapping-Produkten zu nutzen.
Aktivieren Sie Diese Bildsammlung auf dem Server verarbeiten.
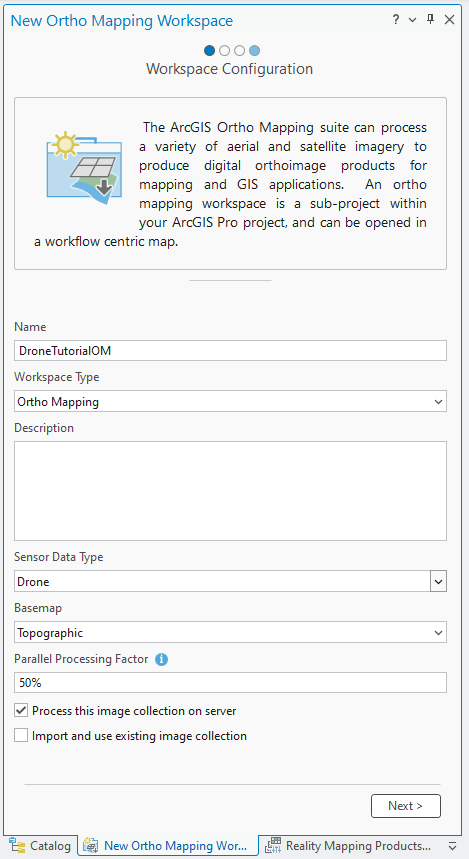
Übernehmen Sie alle anderen Standardwerte, und klicken Sie auf Weiter.
Das Fenster Bildsammlung wird angezeigt.
Vergewissern Sie sich im Fenster Bildsammlung, dass für Sensortyp die Option Generisch ausgewählt ist.
Diese Option wird verwendet, da die Bilddaten mit einer RGB-Kamera erfasst wurden.
Klicken Sie auf Quelle, und vergewissern Sie sich, dass die Option Datei in der Dropdown-Liste ausgewählt ist.
Klicken Sie auf Hinzufügen, navigieren Sie zum Verzeichnis für die Lernprogrammdaten, und wählen Sie den Ordner "Images" aus, und klicken Sie auf OK.
Hinweis:
Die meisten modernen Drohnen speichern die GPS-Informationen im EXIF-Header. Diese werden verwendet, um die unten dargestellte Tabelle automatisch zu füllen. Einige ältere Systeme oder Eigenbau-Drohnen speichern die GPS-Daten aber möglicherweise in einer externen Datei. In diesem Fall können Sie die Schaltfläche Importieren
 neben dem Parameter Geolokalisierung verwenden, um externe GPS-Dateien zu importieren.
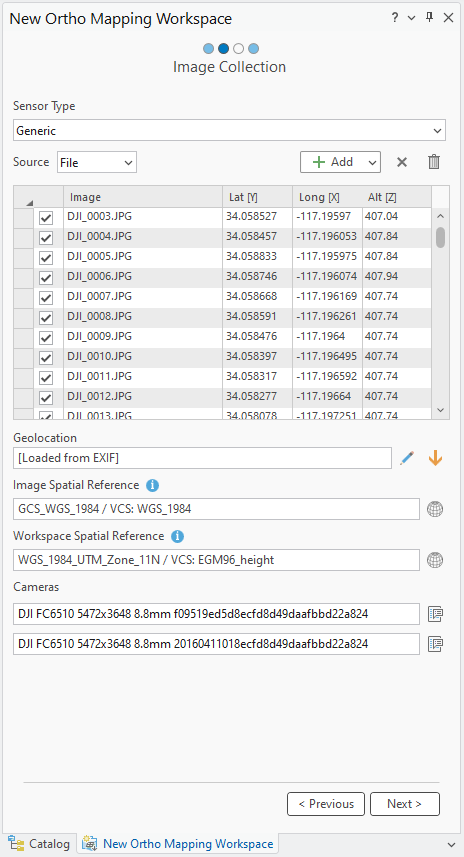
Die Werte für den Raumbezug und das Kameramodell werden automatisch aufgefüllt. Für den Workspace ist ein projiziertes Koordinatensystem erforderlich. Der automatisch generierte standardmäßige Raumbezug des Workspace basiert auf den übereinstimmenden WGS84 UTM-Koordinaten für die Bilder. Diese Projektion bestimmt den Raumbezug für Ihre Ortho-Produkte, einschließlich Orthomosaik und DEM.
Klicken Sie auf Weiter.
Wählen Sie auf der Seite Data Loader-Optionen für Höhenquelle die Option Durchschnittliche Höhe von DEM in der Dropdown-Liste aus. Als Höhenquelle wird der World Elevation Service verwendet.
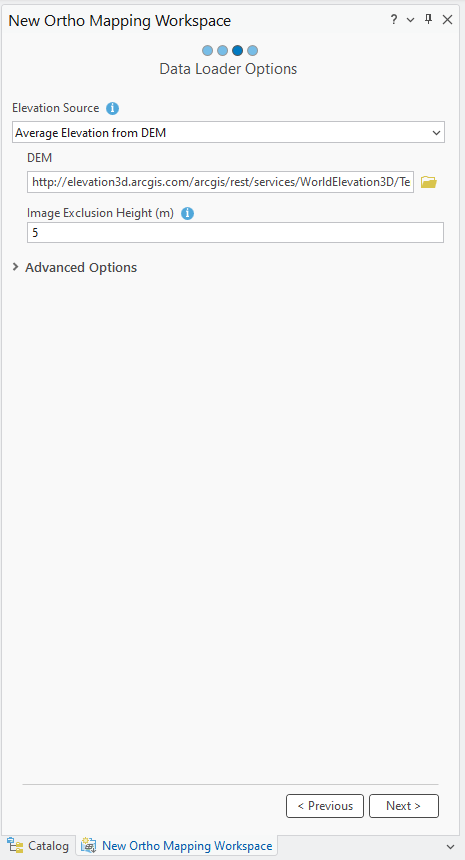
Wenn Sie Internetzugang haben, wird der Wert für Höhenquelle vom World Elevation Service abgeleitet. Dieser Wert ist eine erste Schätzung der Flughöhe für jedes Bild.
Wenn Sie keinen Internetzugang haben oder kein DEM vorliegt, dann wählen Sie Konstante Höhe im Dropdown-Menü Höhenquelle aus, und geben Sie einen Höhenwert von 414 Metern ein.
Der Parameter Bildausschlusshöhe (m) bezieht sich auf die Bildausschlusshöhe. Dadurch werden Bilder, die eine niedrigere Flughöhe über dem Terrain als den angegebenen Wert aufweisen, nicht in den Workspace aufgenommen.
Übernehmen Sie alle Standardeinstellungen im Fenster Data Loader-Optionen, und klicken Sie auf Weiter.
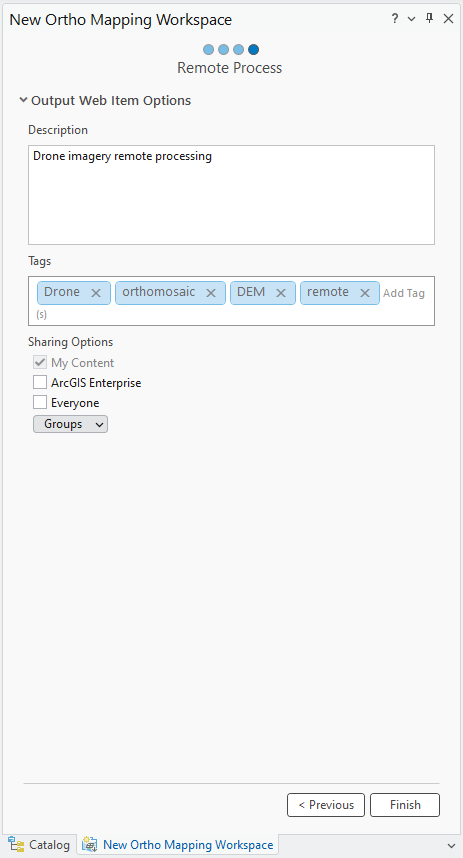
Geben Sie im Fenster Remote-Prozess eine Beschreibung und Tags für den Image-Service ein, und klicken Sie auf Fertig stellen.
Nachdem der Workspace erstellt wurde, werden die Bilder und die Drohnenbahn angezeigt. Im Bereich Inhalt wird die Kategorie "Ortho-Mapping" hinzugefügt, in der der Image-Service für die Bildsammlung und der Service für abgeleitete Ortho-Mapping-Produkte gespeichert werden.
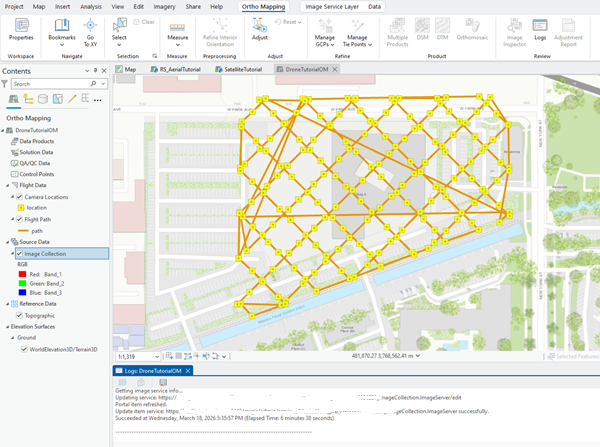
Um die Bild-Footprints anzuzeigen, klicken Sie mit der rechten Maustaste auf die Bildsammlung im Bereich "Inhalt" > Eigenschaften > Anzeige, und aktivieren Sie die Option Footprints anzeigen.
Die erste Anzeige der Bilddaten im Workspace bestätigt, dass alle Bilder und notwendigen Metadaten für die Initialisierung des Workspace bereitgestellt wurden. Da die Bilder weder ausgerichtet noch ausgeglichen wurden, wird das Mosaik möglicherweise nicht geometrisch korrekt angezeigt. Hinweis: Möglicherweise müssen Sie die Ansicht stark vergrößern, um das Bild erkennen zu können.
Im ArcGIS Pro-Hauptmenü wird die neue Registerkarte Ortho-Mapping hinzugefügt. Wenn Sie auf diese Registerkarte klicken, werden eine Reihe von für das Ortho-Mapping vorgesehenen Werkzeugen und Workflows angezeigt. Die Schaltflächen in der Kategorie Produkt sind nicht verfügbar, da die Bilder noch nicht ausgeglichen wurden.
Durchführen einer Blockausgleichung
Nach der Erstellung des Ortho-Mapping-Workspace besteht der nächste Schritt in der Durchführung einer Blockausgleichung mit den Werkzeugen in den Gruppen Ausgleichen und Optimieren. Die Blockausgleichung berechnet zuerst Verknüpfungspunkte, die gemeinsame Punkte in Bereichen mit Bildüberlappung sind. Diese Verknüpfungspunkte werden dann zur Berechnung der Orientierung von jedem Bild verwendet, was in der Photogrammetrie als äußere Orientierung bekannt ist. Die Blockausgleichung kann je nach Computer-Setup und verfügbaren Ressourcen einige Stunden in Anspruch nehmen.
Führen Sie die folgenden Schritte zum Durchführen einer Blockausgleichung aus:
Klicken Sie auf der Registerkarte Ortho-Mapping in der Gruppe Ausgleichen auf Ausgleichen
 .
Stellen Sie sicher, dass im Fenster Ausgleichen alle Optionen für die Kamerakalibrierung aktiviert sind.
Das bedeutet, dass die Eingabe für die Brennweite ein Schätzwert ist und die Parameter für die Linsenverzerrung während der Ausgleichung berechnet werden. Für Drohnenbilddaten sind diese Optionen standardmäßig aktiviert, da die meisten Drohnenkameras nicht kalibriert wurden. Für qualitativ hochwertige Kameras mit bekannter Kalibrierung sollte diese Option nicht aktiviert werden. Für die automatische Kamerakalibrierung muss die Bildsammlung eine Längsüberdeckung von mehr als 60 Prozent und eine Querüberdeckung von mehr als 30 Prozent aufweisen.
Blenden Sie den Bereich Erweiterte Optionen ein.
Stellen Sie sicher, dass die Option Ausrichtungen aus Metadaten verwenden aktiviert ist.
Damit wird die Ausgleichung beschleunigt, da die in den EXIF-Daten des Bildes eingebetteten Informationen zur äußeren Ausrichtung als Anfangswerte verwendet werden.
Stellen Sie sicher, dass die Option Bildposition für GPS mit hoher Genauigkeit reparieren deaktiviert ist.
Diese Option wird nur für Bilddaten verwendet, die mit differentiellem GPS, z. B. GPS mit Echtzeitkinematik (Real Time Kinematic, RTK) oder Postprocessing-Kinematik (PPK), erfasst wurden.
Deaktivieren Sie optional die Option Nachfolgende Standardabweichung für Bilder berechnen.
Wählen Sie für Genauigkeit der Bildposition die Option Hoch im Dropdown-Menü aus.
Die Positionsgenauigkeit des GPS gibt die Genauigkeit der GPS-Daten an, die gleichzeitig mit den Bilddaten erfasst und in der entsprechenden EXIF-Datendatei aufgelistet werden. Dies wird im Algorithmus zur Berechnung von Verknüpfungspunkten verwendet, um die zu verwendende Anzahl der Bilder in der Nachbarschaft zu bestimmen. Der Wert Hoch wird für eine GPS-Genauigkeit von 0 bis 10 Metern verwendet.
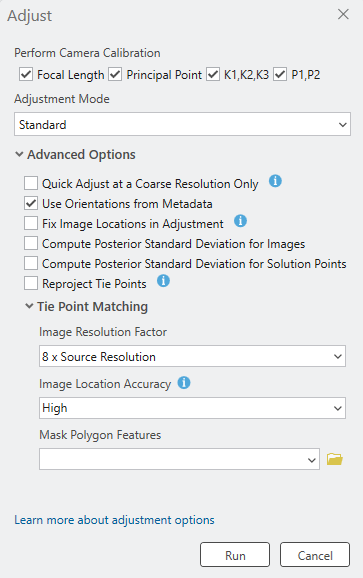
Übernehmen Sie alle anderen Standardeinstellungen, und klicken Sie auf Ausführen.
Nachdem die Ausgleichung durchgeführt wurde, enthält die Datei
Logsstatistische Informationen, wie zum Beispiel den mittleren Reprojektionsfehler (in Pixeln), der die Genauigkeit der Ausgleichung abbildet, die Anzahl der verarbeiteten Bilder und die Anzahl der generierten Verknüpfungspunkte. Die relative Genauigkeit der Bilder wurde auch verbessert, und abgeleitete Produkte können mit den Optionen in der Kategorie Produkt generiert werden. Um die absolute Genauigkeit der generierten Produkte zu verbessern, müssen dem Block GCPs hinzugefügt werden.
Hinzufügen von GCPs
Bodenpasspunkte (Ground Control Points, GCPs) sind Punkte mit bekannten XYZ-Bodenkoordinaten, die häufig aus Landvermessungen übernommen werden, und dienen dazu, sicherzustellen, dass der photogrammetrische Prozess über Referenzpunkte am Boden verfügt. Eine Blockausgleichung kann ohne GCPs angewendet werden und dennoch eine relative Genauigkeit gewährleisten. Durch das Hinzufügen von GCPs wird die absolute Genauigkeit der ausgeglichenen Bilddaten jedoch erhöht.
Bodenpasspunkte importieren
Führen Sie zum Importieren von GCPs die folgenden Schritte aus:
Klicken Sie auf der Registerkarte Ortho-Mapping in der Gruppe Optimieren auf Bodenpasspunkte verwalten.
Das Fenster GCP-Manager wird angezeigt.
Klicken Sie im Fenster GCP-Manager auf die Schaltfläche Bodenpasspunkte importieren
 .
Navigieren Sie im Fenster Bodenpasspunkte importieren unter GCP-Datei, zur Datei
Tut_Ground_Control_UTM11N_EGM96.csv, wählen Sie sie aus, und klicken Sie auf OK.Klicken Sie unter GCP-Raumbezug festlegen auf die Schaltfläche für den Raumbezug
 , und gehen Sie im Fenster Raumbezug wie folgt vor:
Blenden Sie für Horizontale Systeme die Optionen Projiziertes Koordinatensystem, Nordamerika, Zone Series und UTM (NAD 1983) ein, und wählen Sie NAD 1983 UTM Zone 11N aus.
Um das vertikale Koordinatensystem zu definieren, klicken Sie auf die Registerkarte Vertikales Systeme, blenden Sie die Einträge Vertikales Koordinatensystem, Schwerkraftabhängig und Welt ein, und wählen Sie EGM96 height aus.
Klicken Sie auf OK, um die Änderungen zu übernehmen und das Fenster Raumbezug zu schließen.
Klicken Sie unter Geographische Transformationen auf die Registerkarte Horizontal, und wählen Sie WGS 1984 (ITRF00) in NAD83 in der Dropdown-Liste aus.
Klicken Sie auf die Registerkarte Vertikal, und wählen Sie Kein im Dropdown-Menü aus.
Ordnen Sie unter Feldzuordnungen die GCP-Felder entsprechend zu.
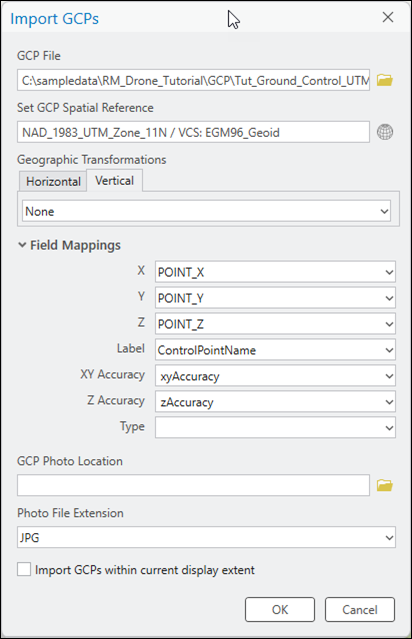
Klicken Sie auf OK, um die GCPs zu importieren.
Die importierten GCPs werden im Fenster GCP-Manager aufgelistet, und die relativen Positionen werden in der 2D-Kartenansicht mit dem roten Positionsindikator
 angezeigt.
Klicken Sie im Fenster GCP-Manager auf das Dropdown-Menü neben der Schaltfläche Bodenpass- oder Verknüpfungspunkt hinzufügen, und wählen Sie Halbautomatisch
 aus.
Klicken Sie auf einen der GCPs in der Tabelle des Fensters GCP-Manager. Eine Liste der Bilder, die den GCP enthalten, wird unten im Fenster GCP-Manager angezeigt.
Klicken Sie auf eines der aufgeführten Bilder, und wählen Sie in der Bildanzeige die genaue Position des GCP aus, um einen Verknüpfungspunkt hinzuzufügen.
Wenn die Option Halbautomatischer GCP verwendet wird, werden die Verknüpfungspunkte für andere Bilder vom Bildabgleichsalgorithmus nach Möglichkeit automatisch berechnet, was durch ein blaues Kreuz neben der Bild-ID angezeigt wird. Überprüfen Sie die einzelnen Verknüpfungspunkte auf Genauigkeit. Wenn der Verknüpfungspunkt nicht automatisch identifiziert wurde, dann fügen Sie den Verknüpfungspunkt manuell hinzu, indem Sie die entsprechende Position im Bild auswählen.
Wiederholen Sie die Schritte 11 und 12 für die übrigen GCPs.
Nachdem die einzelnen GCPs hinzugefügt und mit Verknüpfungspunkten gemessen wurden, wählen Sie einen der GCPs aus, klicken mit der rechten Maustaste auf diesen GCP und wandeln ihn in einen Prüfpunkt um.
Damit erhalten Sie ein Maß für die absolute Genauigkeit der Ausgleichung, da Prüfpunkte im Ausgleichungsprozess nicht verwendet werden.
Nachdem die GCPs und Prüfpunkte hinzugefügt wurden, klicken Sie auf Ausgleichen, um mit einer erneuten Ausgleichung diese Punkte zu integrieren.
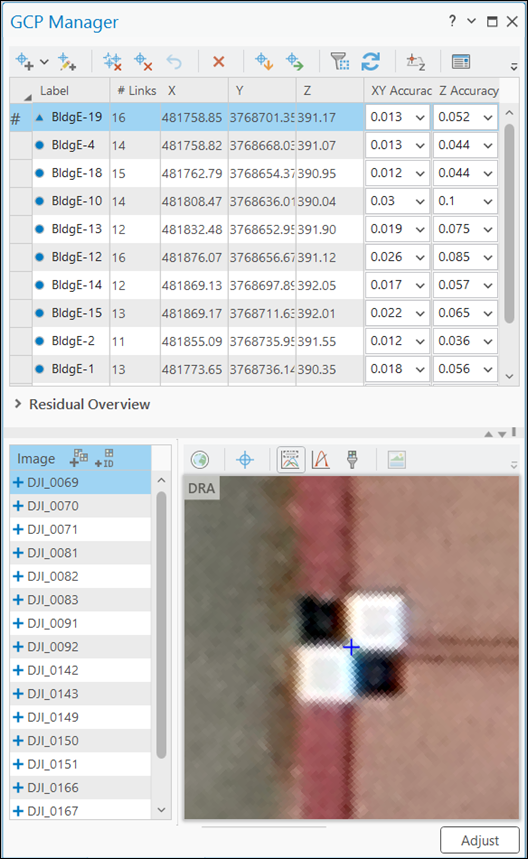
Überprüfen der Ausgleichungsergebnisse
Die Ergebnisse der Ausgleichungsqualität können im Fenster GCP-Manager angezeigt werden, indem die Residuen für die einzelnen GCPs analysiert werden. Residuen stellen die Differenz zwischen der gemessenen Position und der berechneten Position eines Punktes dar. Sie werden in den Einheiten des Raumbezugssystems des Projektes gemessen. Nach der Ausgleichung mit GCPs werden die drei neuen Felder dX, dY und dZ in der GCP-Manager-Tabelle hinzugefügt. In ihnen werden die Residuen für die einzelnen GCPs angezeigt. Mit diesen Werten kann die Qualität der Übereinstimmung zwischen dem ausgeglichenen Block und dem Kartenkoordinatensystem bewertet werden. Der RMSE-Fehler (Root Mean Square Error, mittlerer quadratischer Fehler) der Residuen kann angezeigt werden, indem der Abschnitt Übersicht über Residuen des Fensters GCP-Manager eingeblendet wird.
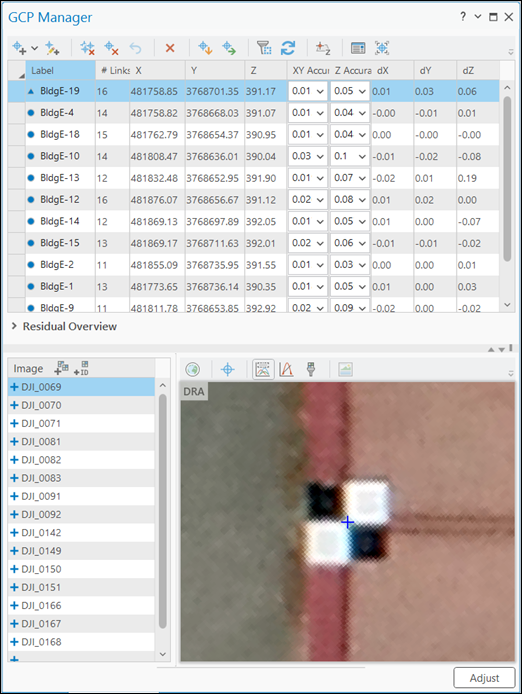
Der Ausgleichungsbericht enthält zusätzliche Ausgleichungsstatistiken. Um diesen Bericht zu generieren, klicken Sie auf der Registerkarte Ortho-Mapping in der Gruppe Überprüfen auf Ausgleichungsbericht.
Generieren eines DSM
Die Stereobildpaare einer Bildsammlung werden verwendet, um eine Punktwolke (3D-Punkte) zu erstellen, für die Höhendaten abgeleitet werden können. Die abgeleiteten Höhendaten werden entweder als digitales Geländemodell (Digital Terrain Model, DTM) klassifiziert, das nur die Bodenoberfläche umfasst, oder als digitales Oberflächenmodell (Digital Surface Model, DSM), das die Höhen von Bäumen, Gebäuden und anderen oberirdischen Features umfasst.
Hinweis:
Höhenwerte können abgeleitet werden, wenn die Bildsammlung eine große Menge an Überschneidungen aufweist, um die Stereopaare zu bilden. Eine typische Bildüberlappung, die zur Erzeugung von Punktwolken erforderlich ist, ist eine Vorwärtsüberlappung von 80 Prozent entlang einer Flugbahn und eine Überlappung von 60 Prozent zwischen Flugbahnen.
Führen Sie die folgenden Schritte aus, um mithilfe des Assistenten ein DSM zu erstellen.
Klicken Sie auf der Registerkarte Ortho-Mapping in der Gruppe Produkt auf die Schaltfläche DSM
 .
Das Fenster Ortho-Mapping-Produktassistent wird angezeigt.
Klicken Sie auf Weiter, um im Assistenten zum Fenster Punktwolkeneinstellungen zu wechseln.
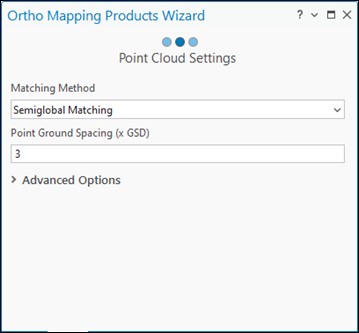
Wählen Sie im Fenster Punktwolkeneinstellungen als Abgleichmethode die Option Semi-globaler Abgleich (Semiglobal Matching) aus dem Dropdown-Menü aus.
Diese Methode wird in der Regel für städtische Gebiete verwendet und erfasst detailliertere Terrain-Informationen.
Übernehmen Sie den Standardwert Punkt-Bodenauflösung.
Dadurch wird die Bodenauflösung, mit der die 3D-Punkte erstellt werden, in Meter definiert. Die Standardeinstellung ist das 3-fache der Auflösung der Quellbilddaten.
Übernehmen Sie alle übrigen Standardwerte, und klicken Sie auf Weiter.
Weitere Informationen zur Option Erweiterte Einstellungen finden Sie unter Erstellen von Höhendaten mit dem Ortho-Mapping-DEM-Assistenten.
Verwenden Sie im Fenster DSM-Einstellungen für Zellengröße den Standardwert 3 für x GSD.
Dies bestimmt die Auflösung des DSM, die in diesem Fall das Dreifache der Auflösung der Bilddaten beträgt.
Übernehmen Sie alle übrigen Standardwerte, und klicken Sie auf Weiter.
Das DSM wird erstellt.
Ein Orthomosaik generieren
Ein Orthomosaik ist ein aus einer Bildsammlung mosaikiertes orthorektifiziertes Bildprodukt. Geometrische Verzerrungen wurden korrigiert und die Bilddaten wurden zur Erstellung eines Mosaiks farblich abgestimmt.
Klicken Sie auf der Registerkarte** Ortho-Mapping** in der Gruppe Produkt auf Orthomosaik, um den Orthomosaik-Assistenten zu starten.
Vergewissern Sie sich, dass die Optionen Farbausgleich und Seamlines generieren aktiviert sind.
Klicken Sie auf Weiter.
Wählen Sie im Bereich Farbausgleichseinstellungen für Ausgleichsmethode aus der Dropdown-Liste die Option Dodging aus, und übernehmen Sie alle anderen Standardoptionen.
Klicken Sie auf Weiter.
Wählen Sie im Fenster Seamline-Einstellungen im Dropdown-Menü Berechnungsmethode die Option Veronoi aus.
Blenden Sie den Abschnitt Verarbeitung ein, und geben Sie 20 für die Verschmelzungsbreite ein.
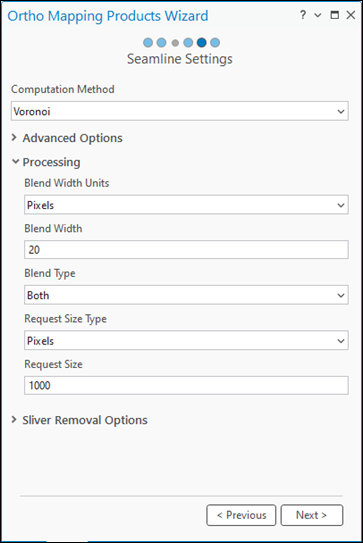
Klicken Sie auf Weiter.
Der durch den Assistenten vorgegebene Workflow wechselt zum nächsten Bereich, Orthomosaik-Einstellungen.
Übernehmen Sie alle Standardeinstellungen im Bereich Orthomosaik-Einstellungen, und klicken Sie auf Fertig stellen.
Das Orthomosaik wird erstellt, im Bereich Inhalt aufgelistet und in die Kartenanzeige geladen.
Zusammenfassung
In diesem Lernprogramm haben Sie eine Verbindung zum Server hergestellt, einen Ortho-Mapping-Workspace für Drohnenbilddaten erstellt und mithilfe der Ausgleichungswerkzeuge eine photogrammetrische Ausgleichung mit Bodenpasspunkten durchgeführt. Anschließend haben Sie Werkzeuge in der Gruppe Produkte zum Erstellen eines DSM und eines Orthomosaiks verwendet.
Die in diesem Lernprogramm verwendeten Bilddaten wurden von Esri, Inc. erworben und bereitgestellt.