Didacticiel : Créer des produits d’imagerie de drone avec l’orthocartographie ArcGIS Pro à l’aide de Server
 Disponible avec une licence Advanced.
Dans ArcGIS Pro, vous pouvez utiliser la photogrammétrie pour corriger les images de drone afin de supprimer toute distorsion géométrique induite par le capteur, la plateforme et le déplacement de terrain. Une fois ces distorsions corrigées, vous pouvez générer des produits d’orthocartographie. Ce traitement peut être effectué à distance sur votre infrastructure d’entreprise auto-hébergée, ce qui vous permet de tirer parti d’une configuration à plusieurs machines pour le traitement distribué.
Tout d’abord, vous allez configurer un espace de travail d’orthocartographie pour gérer une collection d’images de drone à l’aide de l’assistant New Ortho Mapping Workspace (Nouvel espace de travail d’orthocartographie). Ensuite, vous effectuerez un ajustement de bloc, puis un ajustement affiné à l’aide de points de contrôle au sol. Enfin, vous générerez un modèle numérique de surface (MNS) et une mosaïque orthorectifiée, également appelée orthomosaïque, à l’aide de la fenêtre Ortho Mapping Products Wizard (Assistant de produits d’orthocartographie).
L’orthographie a besoin d’informations sur la caméra, notamment la distance focale et la taille du capteur, ainsi que l’emplacement où chaque image a été capturée. Ces informations sont généralement enregistrées sous forme de métadonnées dans les fichiers d’image, souvent dans l’en-tête EXIF. Il est également utile de connaître la précision GPS. Dans le cas des images de drone, ces informations doivent être fournies par le fabricant du drone. Dans ce didacticiel, la précision GPS de l’exemple de jeu de données est supérieure à 5 mètres.
Remarque :
ArcGIS Image Server configuré pour l’analyse raster ou ArcGIS Reality Server est requis pour suivre ce didacticiel. Pour configurer un site d’analyse raster ArcGIS Image Server, reportez-vous à la section consacrée au déploiement d’analyse raster. Pour la configuration de Reality Server, reportez-vous à la rubrique Installation de Reality Server.
Connexion à Server
Pour utiliser Server afin de traiter vos données dans ArcGIS Pro, vous devez d’abord vous connecter à Server.
Ouvrez ArcGIS Pro, cliquez sur l’onglet Project (Projet) du ruban, puis cliquez sur la page Portals (Portails).
Vous pouvez également accéder à la page Portals (Portails) à l’aide du lien Manage Portals (Gérer les portails) du menu
 .
Cliquez sur Ajouter un portail.
Saisissez l’URL (
https://webadaptorhost.domain.com/webadaptorname) du portail dans la boîte de dialogue Add Portal (Ajouter un portail) et cliquez sur OK.Connectez-vous au portail en cliquant sur le bouton Options
 ou cliquez avec le bouton droit de la souris sur le portail et sélectionnez Sign In (Connexion). Saisissez vos nom d’utilisateur et mot de passe.
Pour que la nouvelle connexion devienne votre portail actif, cliquez avec le bouton droit sur l’URL, puis sélectionnez Set As Active Portal (Définir comme portail actif).
Une fois que vous êtes connecté à votre portail, votre nom d’utilisateur s’affiche en haut à droite d’ArcGIS Pro.
Créer un espace de travail d’orthocartographie
Un espace de travail d’orthocartographie est un sous-projet ArcGIS Pro dédié aux processus d’orthocartographie. Il s’agit d’un conteneur au sein d’un dossier de projet ArcGIS Pro qui contient les ressources et les fichiers dérivés appartenant à une collection d’images dans une tâche d’orthocartographie.
Une collection de 195 images de drone est fournie pour ce didacticiel. Le dossier PCS contient le fichier Tut_Ground_Control_UTM11N_EGM96.csv, qui contient des points de contrôle au sol (PCS) et une géodatabase fichier (GCP_desc.gdb) avec une classe d’entités ponctuelles Ground_Control_NAD832011_NAVD88 identifiant les emplacements des PCS sur le site.
Pour créer un espace de travail d’orthocartographie, procédez comme suit :
Téléchargez le jeu de données du didacticiel et enregistrez-le dans
C:\SampleData\RM_Drone_tutorial.Dans ArcGIS Pro, créez un projet en utilisant le modèle Map (Carte).
Dans l’onglet Imagery (Imagerie), dans le groupe Reality Mapping, cliquez sur le menu déroulant New Workspace (Nouvel espace de travail) et sélectionnez New Workspace (Nouvel espace de travail).
Dans la fenêtre Workspace Configuration (Configuration de l’espace de travail), saisissez un nom pour l’espace de travail.
Cliquez sur la liste déroulante Workspace Type (Type d’espace de travail) et sélectionnez Ortho Mapping (Orthocartographie).
Assurez-vous que le champ Sensor Data Type (Type de données du capteur) est défini sur Drone.
Cliquez sur le menu déroulant Basemap (Fond de carte) et sélectionnez Topographic (Topographique).
Définissez Parallel processing factor (Facteur de traitement parallèle). Ce paramètre contrôle les ressources de calcul maximales pour le traitement distribué. Il est recommandé d’utiliser une expression sous forme de pourcentage. Par exemple, si vous avez 2 nœuds Server, définissez Parallel processing factor (Facteur de traitement parallèle) sur 50 % pour utiliser une machine pour l’ajustement de bloc et la génération de produits d’orthocartographie.
Cochez la case Process this image collection on server (Traiter cette collection d’images sur le serveur).
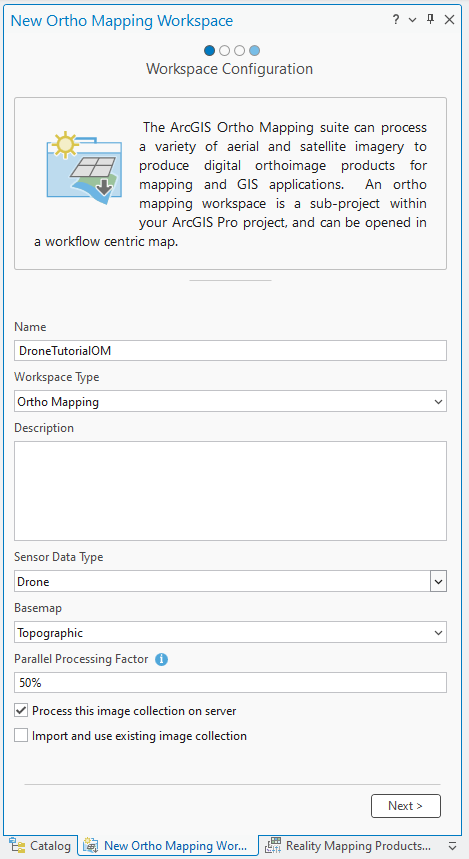
Acceptez toutes les autres valeurs par défaut, puis cliquez sur Next (Suivant).
La fenêtre Image Collection (Collection d’images) s’affiche.
Dans la fenêtre Image Collection (Collection d’images), pour Sensor Type (Type de capteur), vérifiez que l’option Generic (Générique) est sélectionnée.
Cette option est utilisée car les images ont été collectées à l’aide d’une caméra RVB.
Pour Source, vérifiez que l’option File (Fichier) est sélectionnée dans la liste déroulante.
Cliquez sur Add (Ajouter), accédez à l’emplacement des données du didacticiel, sélectionnez le dossier Images, puis cliquez sur OK.
Remarque :
La plupart des drones modernes stockent les données GPS dans l’en-tête EXIF. Ces informations seront utilisées pour alimenter automatiquement le tableau représenté ci-dessous. Toutefois, certains systèmes plus anciens ou des drones personnalisés peuvent stocker les données GPS dans un fichier externe. Dans ce cas, vous pouvez utiliser le bouton Import (Importer)
 situé à côté du paramètre Geolocation (Géolocalisation) pour importer des fichiers GPS externes.
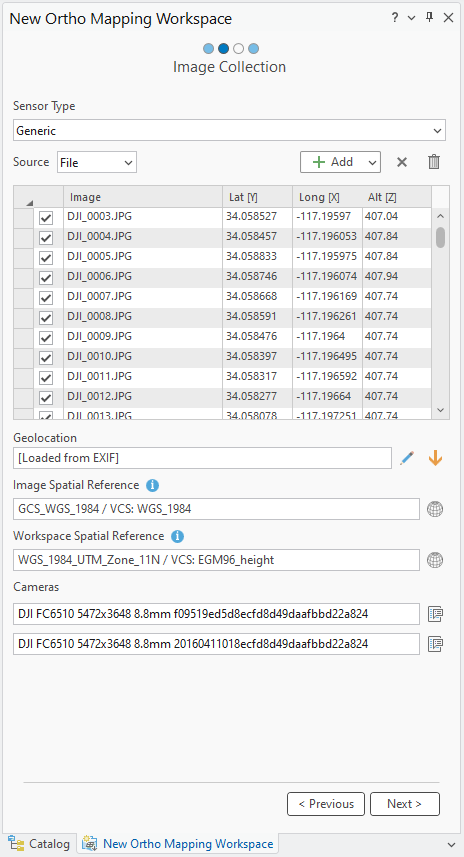
Les valeurs de Spatial Reference (Référence spatiale) et de Camera Model (Modèle de caméra) sont renseignées automatiquement. L’espace de travail nécessite un système de coordonnées projetées. La référence spatiale de l’espace de travail générée automatiquement et utilisée par défaut est basée sur les coordonnées UTM WGS84 correspondantes des images. Cette projection détermine la référence spatiale pour les produits ortho, y compris l’orthomosaïque et le MNE.
Cliquez sur Next (Suivant).
Dans la page Data Loader Options (Options du chargeur de données), pour Elevation Source (Source d’élévation), sélectionnez Average Elevation From DEM (Élévation moyenne depuis le MNE) dans la liste déroulante. Le World Elevation Service est la source d’élévation utilisée.
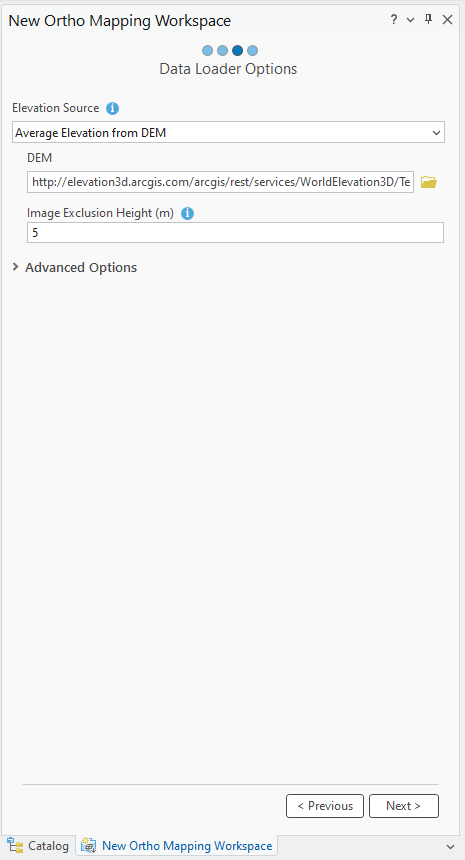
Si vous êtes connecté à Internet, la valeur de Elevation Source (Source d’élévation) est dérivée du service d’élévation mondiale. Cette valeur fournit une estimation initiale de la hauteur de vol pour chaque image.
Si vous n’avez pas accès à Internet ni à un MNE, sélectionnez Constant Elevation (Élévation constante) dans le menu déroulant Elevation Source (Source d’élévation) et entrez la valeur d’élévation 414 mètres.
Le paramètre Image exclusion Height (m) (Hauteur d’exclusion des images [m]) fait référence à la hauteur d’exclusion d’image, où les images dont la hauteur de vol au-dessus du terrain est inférieure à cette valeur ne seront pas incluses dans l’espace de travail.
Acceptez les paramètres par défaut dans la fenêtre Data Loader Options (Options du chargeur de données) et cliquez sur Next (Suivant).
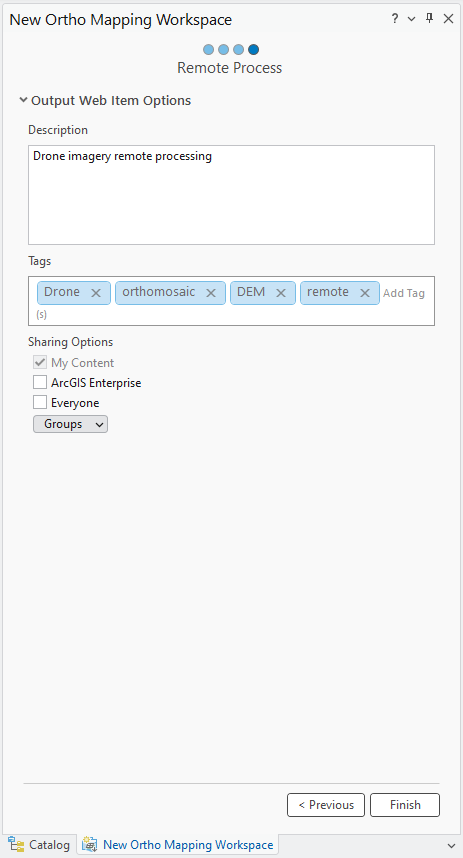
Dans la fenêtre Remote Process (Traitement distant), fournissez la description et les balises du service d’imagerie, puis cliquez sur Finish (Terminer).
Une fois que l’espace de travail a été créé, les images et la trajectoire du drone sont affichées. Une catégorie Ortho Mapping (Orthocartographie) est ajoutée à la fenêtre Contents (Contenu). Le service de collection d’images et le service de produits d’orthocartographie y seront stockés.
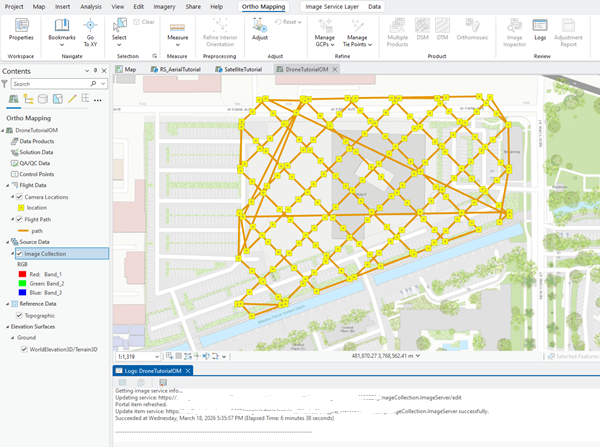
Pour voir les emprises des images, vous pouvez cliquer avec le bouton droit sur la collection d’images dans la fenêtre Contents (Contenu), sélectionner Properties (Propriétés), Display (Affichage), puis cocher la case Display Footprints (Afficher les emprises).
L’affichage initial de l’imagerie dans l’espace de travail confirme que toutes les images et les métadonnées nécessaires ont été fournies pour lancer l’espace de travail. Les images n’ayant pas été alignées ni ajustées, l’aspect de la mosaïque peut sembler incorrect du point de vue géométrique. Remarque : Vous devrez peut-être zoomer suffisamment pour voir l’image.
Un nouvel onglet Ortho Mapping (Orthocartographie) est ajouté au menu principal ArcGIS Pro. Un clic sur cet onglet fait apparaître un ensemble d’outils et de processus dédiés à l’orthocartographie. Dans la catégorie Product (Produit), tous les boutons sont indisponibles car les images n’ont pas encore été ajustées.
Effectuer un ajustement de bloc
Après la création d’un espace de travail d’orthocartographie, l’étape suivante consiste à effectuer un ajustement de bloc à l’aide des outils des groupes Adjust (Ajuster) et Refine (Affiner). L’ajustement de bloc calcule d’abord les points de rattachement, qui sont des points communs dans les zones de la superposition d’images. Les points de rattachement sont ensuite utilisés pour calculer l’orientation de chaque image, appelée orientation extérieure en photogrammétrie. Le processus d’ajustement de bloc peut nécessiter quelques heures en fonction de la configuration et des ressources de votre ordinateur.
Pour effectuer un ajustement de bloc, procédez comme suit :
Dans l’onglet Ortho Mapping (Orthocartographie), dans le groupe Adjust (Ajuster), cliquez sur Adjust (Ajuster)
 .
Dans la fenêtre Adjust (Ajuster), vérifiez que toutes les options Perform Camera Calibration (Effectuer un calibrage de la caméra) sont cochées.
Cela indique que la distance focale en entrée est approximative et que les paramètres de distorsion de l’objectif seront calculés lors de l’ajustement. Pour les images de drone, ces options sont sélectionnées par défaut, car la plupart des caméras de drone n’ont pas été calibrées. Il n’est pas nécessaire de sélectionner cette option pour les caméras de haute qualité dont le calibrage est connu. L’auto-calibrage de la caméra implique qu’une collection d’images présente une superposition sur la bande de plus de 60 % et une superposition entre bandes de plus de 30 %.
Développez Advanced Options (Options avancées).
Vérifiez que l’option Use Orientations from Metadata (Utiliser les orientations issues des métadonnées) est cochée.
L’utilisation des informations d’orientation extérieure intégrées dans les métadonnées EXIF des images comme valeurs initiales permet de réduire la durée de l’ajustement.
Assurez-vous que l’option Fix Image Location for High Accuracy GPS (Corriger la localisation de l’image pour GPS haute précision) est désélectionnée.
Cette option est utilisée uniquement pour les images acquises avec des GPS différentiels, tels que les GPS cinématiques en temps réel (RTK) et les GPS cinématiques de post-traitement (PPK).
Décochez éventuellement Compute Posterior Standard Deviation for Images (Calculer l’écart type a posteriori pour les images).
Pour Image Location Accuracy (Précision d’emplacement de l’image), sélectionnez High (Élevée) dans le menu déroulant.
La précision d’emplacement GPS indique le niveau de précision des données GPS collectées avec les images et répertoriées dans le fichier de données EXIF correspondant. Cette valeur est utilisée dans l’algorithme de calcul des points de rattachement pour déterminer le nombre d’images dans le voisinage à utiliser. La valeur High (Élevée) est utilisée pour une précision GPS de 0 à 10 mètres.
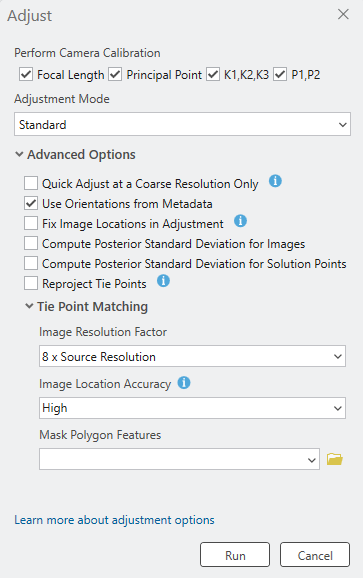
Acceptez tous les autres paramètres par défaut et cliquez sur Run (Exécuter).
Une fois l’ajustement effectué, le fichier
Logsaffiche des données statistiques telles que l’erreur de reprojection moyenne (en pixels), qui indique la précision de l’ajustement, le nombre d’images traitées et le nombre de points de rattachement générés. La précision relative des images est également améliorée et des produits dérivés peuvent être générés à l’aide des options de la catégorie Product (Produit). Pour améliorer la précision absolue des produits générés, des points de contrôle au sol doivent être ajoutés au bloc.
Ajouter des points de contrôle au sol
Les points de contrôle au sol sont des points dotés de coordonnées au sol connues x,y,z, souvent obtenus grâce à des arpentages au sol, qui garantissent la présence de points de référence au sol dans le traitement photogrammétrique. Il est possible d’appliquer un ajustement de bloc sans points de contrôle au sol et de garantir une précision relative, mais l’ajout de points de contrôle au sol augmente la précision absolue de l’imagerie ajustée.
Importer des PCS
Pour importer des points de contrôle au sol, procédez comme suit :
Dans l’onglet Ortho Mapping (Orthocartographie), dans le groupe Refine (Affiner), cliquez sur Manage GCPs (Gérer les PCS).
La fenêtre GCP Manager (Gestionnaire de PCS) s’affiche.
Dans la fenêtre GCP Manager (Gestionnaire de PCS), cliquez sur le bouton Import GCPs (Importer des PCS)
 .
Dans la fenêtre Import GCPs (Importer des PCS), sous GCP File (Fichier PCS), accédez au fichier
Tut_Ground_Control_UTM11N_EGM96.csv, sélectionnez-le, puis cliquez sur OK.Sous Set GCP Spatial Reference (Définir la référence spatiale des PCS), cliquez sur le bouton Spatial Reference (Référence spatiale)
 et effectuez les opérations suivantes dans la fenêtre Spatial Reference (Référence spatiale) :
Pour Horizontal systems (Systèmes horizontaux), développez Projected Coordinate System (Système de coordonnées projetées), North America (Amérique du Nord), Zone Series (Série de zones), UTM (NAD 1983), puis choisissez NAD 1983 UTM Zone 11N.
Pour définir le système de coordonnées verticales, cliquez sur l’onglet Vertical systems (Systèmes verticaux), développez Vertical Coordinate System (Système de coordonnées verticales), Gravity-related (Lié à la gravité), World (Monde), puis sélectionnez EGM96 height.
Cliquez sur OK pour accepter les modifications et fermer la fenêtre Spatial Reference (Référence spatiale).
Sous Geographic Transformations (Transformations géographiques), cliquez sur l’onglet Horizontal et sélectionnez WGS 1984 (ITRF00) to NAD83 (WGS 1984 [ITRF00] vers NAD83) dans la liste déroulante.
Cliquez sur l’onglet Vertical et sélectionnez None (Aucun) dans le menu déroulant.
Appariez les champs PCS en conséquence sous Field Mappings (Appariements de champs).
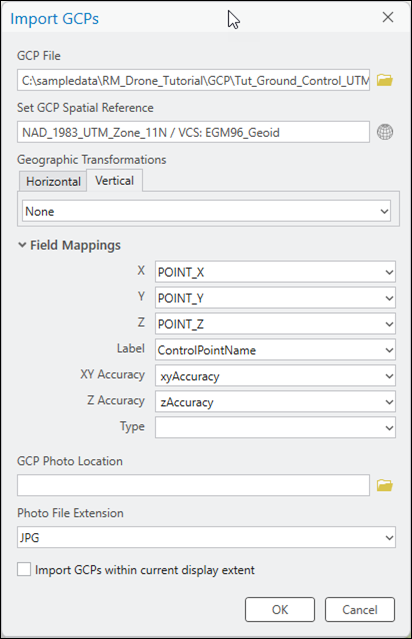
Cliquez sur OK pour importer les PCS.
Les PCS importés sont répertoriés dans la fenêtre GCP Manager (Gestionnaire de PCS) et les emplacements relatifs sont affichés dans la vue cartographique 2D avec un indicateur rouge de position PCS
 .
Cliquez sur le menu déroulant à côté du bouton Add GCP or Tie Point (Ajouter un PCS ou un point de rattachement) dans la fenêtre GCP Manager (Gestionnaire de PCS) et sélectionnez Semi-Auto (Semi-automatique)
 .
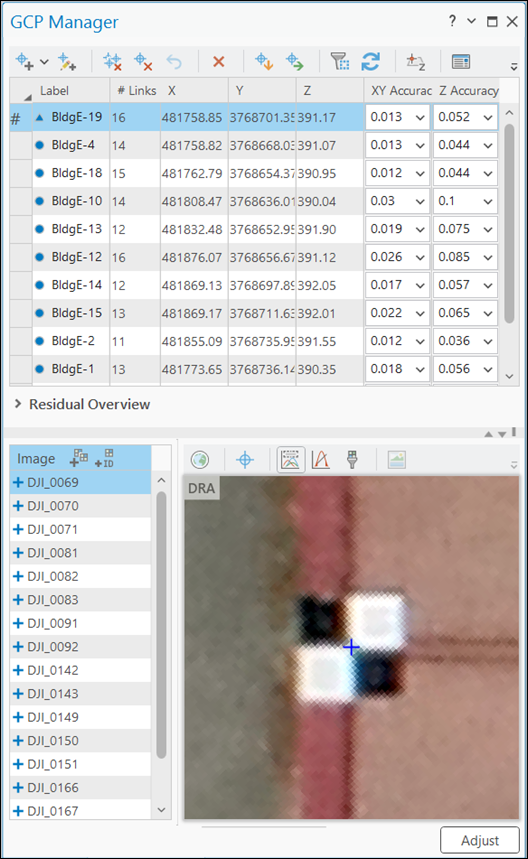
Cliquez sur l’un des PCS dans le tableau de la fenêtre GCP Manager (Gestionnaire de PCS). Une liste des images contenant le PCS s’affiche dans le panneau inférieur de la fenêtre GCP Manager (Gestionnaire de PCS).
Cliquez sur l’une des images de la liste et sélectionnez l’emplacement exact du PCS dans la visionneuse d’images pour ajouter un point de rattachement.
À l’aide de l’option Semi-Auto GCP (PCS semi-automatique), les points de rattachement des autres images sont automatiquement calculés par l’algorithme d’appariement d’image lorsque cela est possible, et signalés par une croix bleue en regard de l’ID de l’image. Vérifiez l’exactitude de chaque point de rattachement. Si le point de rattachement n’est pas identifié automatiquement, ajoutez-le manuellement en sélectionnant l’emplacement approprié dans l’image.
Répétez les étapes 11 et 12 pour les autres PCS.
Une fois les PCS ajoutés et mesurés avec les points de rattachement, sélectionnez-en un, appuyez sur le bouton droit de la souris et modifiez-le en point de vérification.
Vous obtenez ainsi une mesure de la précision absolue de l’ajustement, car les points de vérification ne sont pas utilisés dans le traitement d’ajustement.
Après avoir ajouté des PCS et des points de vérification, cliquez sur Adjust (Ajuster) pour réexécuter l’ajustement afin d’intégrer ces points.
Examiner les résultats de l’ajustement
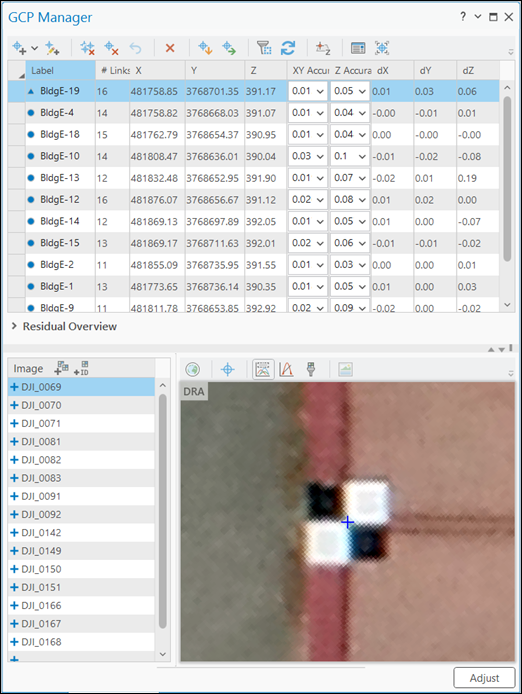
Vous pouvez évaluer la qualité de l’ajustement dans la fenêtre GCP Manager (Gestionnaire de PCS) en analysant les valeurs résiduelles de chaque PCS. Les valeurs résiduelles représentent la différence entre la position mesurée et la position calculée d’un point. Elles sont mesurées dans les unités du système de référencement spatial du projet. Après l’ajustement avec des PCS, trois nouveaux champs (dX, dY et dZ) affichant les valeurs résiduelles de chaque PCS sont ajoutés au tableau de la fenêtre Gestionnaire de PCS. La qualité de l’adéquation entre le bloc ajusté et le système de coordonnées de la carte peut être évaluée à l’aide de ces valeurs. L’erreur quadratique moyenne (EQM) des valeurs résiduelles peut être affichée en développant la section Residual Overview (Vue d’ensemble des valeurs résiduelles) de la fenêtre GCP Manager (Gestionnaire de PCS).
Des statistiques d’ajustement supplémentaires sont fournies dans le rapport de l’ajustement. Pour générer ce rapport, dans l’onglet Ortho Mapping (Ortho-cartographie), dans le groupe Review (Examiner), cliquez sur Adjustment Report (Rapport d’ajustement).
Générer un MNS
Les paires d'images stéréo d'une collecte d'images permettent de générer un nuage de points (points 3D) pour lequel des données d'altitude peuvent être calculées. Les données d’élévation dérivées sont classées soit comme un modèle numérique de terrain (MNT) qui inclut la surface du sol, soit comme un modèle numérique de surface (MNS) qui inclut l’élévation des arbres, des bâtiments et d’autres entités au-dessus du sol.
Remarque :
Les valeurs d’élévation peuvent être calculées lorsque la collection d’images présente un chevauchement assez important pour former des paires stéréo. En règle générale, une superposition d’images produit des nuages de points si le recouvrement longitudinal est de 80 % le long d’une ligne de vol et de 60 % entre les lignes de vol.
Pour générer un MNS à l’aide de l’assistant, procédez selon les étapes suivantes :
Dans l’onglet Ortho Mapping (Orthocartographie), cliquez sur le bouton DSM (MNS)
 dans le groupe Product (Produit).
La fenêtre Ortho Mapping Products Wizard (Assistant de produits d’orthocartographie) s’affiche.
Cliquez sur Next (Suivant) pour faire passer l’assistant à la fenêtre Point Cloud Settings (Paramètres du nuage de points).
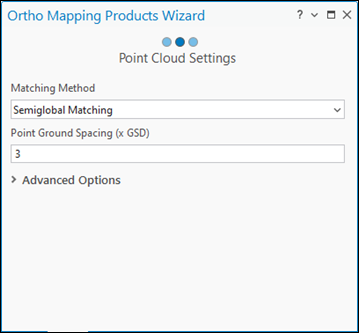
Dans la fenêtre Point Cloud Settings (Paramètres du nuage de points), pour Matching Method (Méthode d’appariement), choisissez Semiglobal Matching (Appariement semi-global) dans le menu déroulant.
En règle générale, cette méthode est utilisée pour les images de zones urbaines et permet de capturer des informations de terrain plus détaillées.
Acceptez la valeur Point Ground Spacing (Espacement au sol des points) par défaut.
Il définit l'espacement, en mètres, auquel sont générés les points 3D. La valeur par défaut est égale à trois fois la résolution de l’imagerie source.
Acceptez tous les autres paramètres par défaut, puis cliquez sur Next (Suivant).
Pour obtenir des informations sur Advanced Settings (Paramètres avancés), voir Créer des données d’élévation à l’aide de l’assistant MNT d’ortho-cartographie.
Dans la fenêtre DEM Settings (Paramètres MNE), pour Cell Size (Taille de cellule), utilisez la valeur par défaut égale à 3 x GSD.
Cela détermine la résolution du MNS qui correspond à trois fois la résolution de l’imagerie, dans notre cas de figure.
Acceptez les autres paramètres par défaut, puis cliquez sur Finish (Terminer).
Le MNS est généré.
Générer une orthomosaïque
Une orthomosaïque est un produit d’imagerie orthorectifié et mosaïqué à partir d’un ensemble d’images. La distorsion géométrique a été corrigée et les couleurs des images ont été équilibrées de manière à obtenir une mosaïque.
Dans l’onglet Ortho Mapping (Orthocartographie), dans le groupe Product (Produit), cliquez sur Orthomosaic (orthomosaïque) pour lancer l’assistant d’orthomosaïque.
Vérifiez que les options Color Balance (Équilibrer les couleurs) et Generate Seamlines (Générer les lignes de raccord) sont sélectionnées.
Cliquez sur Next (Suivant).
Dans la fenêtre Color Balance Settings (Paramètres d’équilibrage des couleurs), pour Balance Method (Méthode d’équilibrage), sélectionnez Dodging (Éclaircissement) dans la liste déroulante et acceptez toutes les autres valeurs par défaut.
Cliquez sur Next (Suivant).
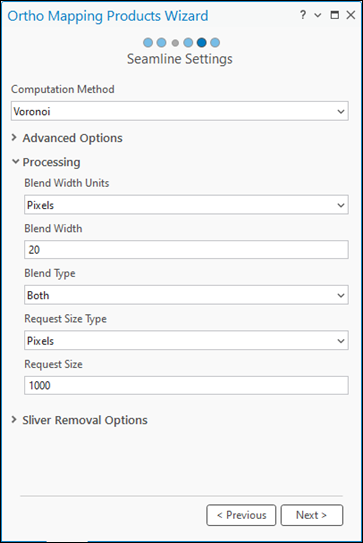
Dans la fenêtre Seamline Settings (Paramètres de ligne de raccord), sous le menu déroulant Computation Method (Méthode de calcul), sélectionnez Voronoi.
Développez la section Processing (Traitement), puis entrez 20 pour Blend Width (Largeur de fusion).
Cliquez sur Next (Suivant).
Le processus guidé de l’assistant passe à la fenêtre suivante, Orthomosaic Settings (Paramètres de l’orthomosaïque).
Acceptez tous les paramètres par défaut dans la fenêtre Orthomosaic Settings (Paramètres de l’orthomosaïque) et cliquez sur Finish (Terminer).
L’orthomosaïque est générée, répertoriée dans la fenêtre Contents (Contenu) et chargée dans l’affichage cartographique.
Résumé
Dans ce didacticiel, vous vous êtes connecté à Server et avez créé un espace de travail d’orthocartographie pour l’imagerie de drone et utilisé les outils Adjust (Ajuster) pour appliquer un ajustement photogrammétrique avec des points de contrôle au sol. Vous avez ensuite utilisé les outils du groupe Products (Produits) pour générer un MNS et une orthomosaïque.
Les images utilisées dans ce didacticiel ont été acquises et fournies par Esri, Inc.