教程:使用 ArcGIS Reality Server 在 ArcGIS Pro 中创建 2D 数字航空影像产品
 在 Standard 或 Advanced 许可等级下可用。
在 ArcGIS Pro 中,您可以连接到 ArcGIS Reality Server 并对专业测绘相机采集的数字航空影像进行摄影测量纠正,消除由传感器和地形位移引起的几何畸变。 校正这些效果后,即可生成实景映射产品。
在本教程中,您将设置实景映射工作空间来管理航空影像集合。 您将执行区域网平差并查看结果。 然后,您将生成数字表面模型 (DSM)、数字地形模型 (DTM)、真正射和 DSM 网格产品。
航空影像的摄影测量求解计算由其外方位 (EO)(表示从地面到相机的变换)及其内方位 (IO)(表示从相机到影像的变换)决定。 所需的 EO 参数包括透视中心 (x,y,z) 坐标,并且在帧表中提供了 omega、phi 和 kappa 角。 内部方向参数包括焦距、像素大小、主点和镜头畸变。 此信息可在与影像关联的相机校准报告中找到,并且必须在相机表中提供。
注:
完成本教程需要 ArcGIS Reality Server。 要配置 Reality Server,请参阅 Reality Server 安装。
连接 ArcGIS Reality Server
要使用 Reality Server 在 ArcGIS Pro 中处理数据,首先需要连接 Reality Server。
打开 ArcGIS Pro,单击功能区中的工程选项卡,然后单击门户页面。
您也可以从登录菜单
 中的管理门户链接访问门户页面。
单击添加门户。
在添加门户对话框中输入门户的 URL (
https://webadaptorhost.domain.com/webadaptorname),然后单击确定。通过单击“选项”按钮
 或右键单击门户并单击登录来登录门户。 输入您的用户名和密码。
要将新门户连接设置为活动门户,请右键单击该 URL,然后单击设为活动门户。
成功连接门户后,用户名将显示在 ArcGIS Pro 的右上角。
创建实景映射工作空间
实景映射工作空间是专用于实景映射工作流的 ArcGIS Pro 子工程。 它是 ArcGIS Pro 工程文件夹中的容器,用于存储单个影像集合的资源和派生文件。
本教程提供的集合包含数字航空影像。 教程数据还包含帧表和相机表。
要创建实景映射工作空间,需要完成以下步骤:
下载教程数据集并将其保存到
C:\SampleData\Aerial Imagery。如果将数据保存到计算机上的其他位置,请更新
Nadir_FramesCam.csv文件中每个条目的路径。- 将包解压到
C:\SampleData\Aerial Imagery目录中。
- 将包解压到
在 ArcGIS Pro 中,使用地图模板创建一个工程。
在影像选项卡的实景映射组中,单击新建工作空间下拉菜单并选择新建工作空间。
在工作空间配置窗口中,提供工作空间的名称。
将工作空间类型设置为实景映射。
在传感器数据类型下拉菜单中,选择航空 - 数字。
将方案类型设置为像底点。
使用像底点影像时,建议使用此设置。
在底图下拉菜单中,选择地形图。
设置并行处理因子。
此参数用于控制分布式处理的最大计算资源。 建议使用百分比表示。 例如,如果您有 2 个 Reality Server 节点,请将并行处理因子设置为 50%,以便使用一台计算机进行区域网平差并生成实景映射产品。
如要使用 Reality Server,请选中在服务器上处理此影像集合。
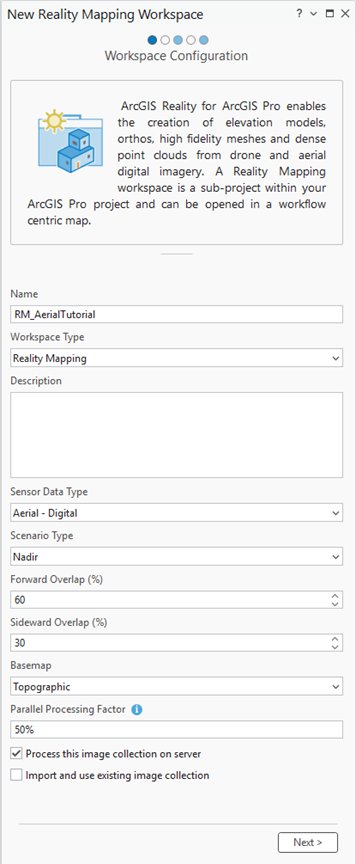
接受所有默认值,然后单击下一步。
随即出现影像集合窗口。
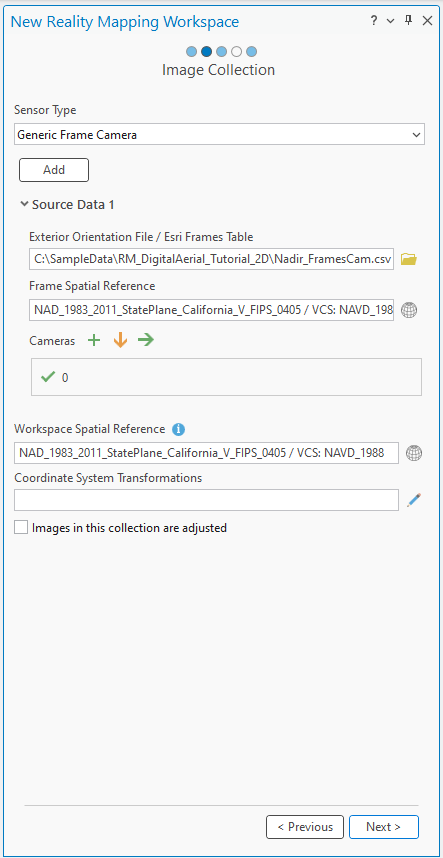
在影像集合窗口中的外部方向文件/Esri 帧表下,浏览到计算机上的教程数据文件夹和
Nadir_FramesCam.csv帧表文件。此表包含帧和相机信息,指定用于计算相机和影像的 IO 和 EO 的参数。 在区域网平差过程中,将优化这些近似值以获得更高的精度。
确保帧表文件中
raster列中列出的数据路径与计算机上影像文件位置相匹配。在相机下,单击导入按钮
 ,浏览到计算机上的教程数据文件夹,然后选择
Nadir_FramesCam.csv文件。对于本教程,Esri 帧表和相机表已作为单个文件提供,且格式正确。 对于其他数据集,您可能需要构建表并为其设置格式。 有关详细信息,请参阅帧表方案。
确保空间参考和相机模型值正确。
工作空间的默认投影是根据影像定义的。 此投影必须与帧表中使用的坐标相匹配,并且它将确定所创建的实景产品的空间参考。 对于此数据集,您将使用帧和相机表中定义的投影:XY – NAD83 2011 StatePlane California V FIPS 0405,VCS NAVD88(米)。
接受其他默认值,然后单击下一步。
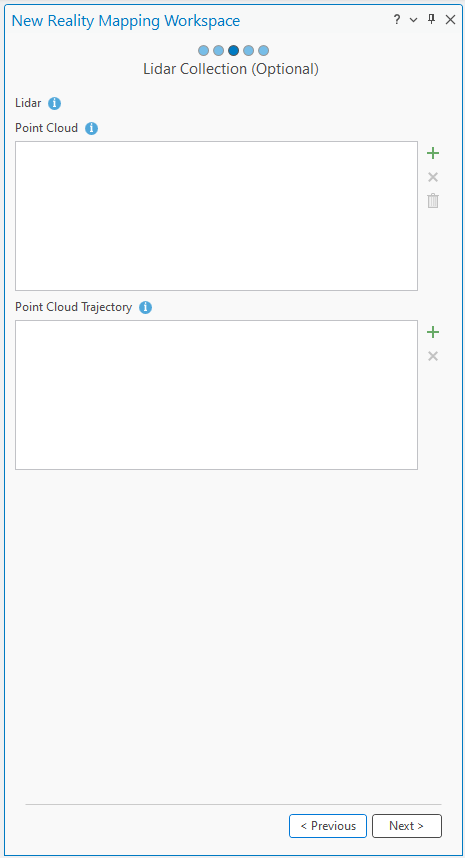
在激光雷达集合窗口中,接受默认值,然后单击下一步。
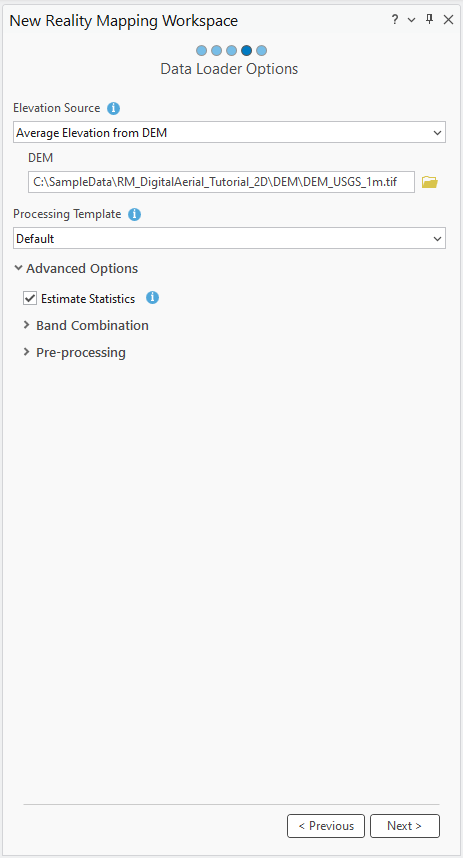
在数据加载程序选项窗口中的 DEM 下,单击浏览按钮,浏览至计算机上的教程数据文件夹,然后选择
DEM_USGS_1m.tif文件。接受其他默认值,然后单击完成。
在远程处理窗口中,为影像服务提供描述和标签,然后单击完成。
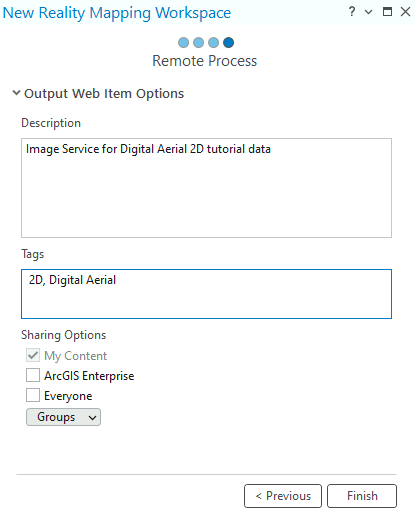
创建工作空间后,内容窗格中将添加一个实景映射类别,其中将存储影像集合影像服务及派生的实景制图产品服务。
要查看影像轮廓线,可以在内容窗格中右键单击影像集合 > 属性 > 显示 > 选中显示轮廓线。
通过工作空间中影像的初始显示,确认了已提供用于启动工作空间的所有影像和必要的元数据。 图像尚未对齐或平差,因此镶嵌几何可能不正确。
注:
您可能需要放大到足够近才能看到影像。
将在 ArcGIS Pro 主菜单中添加一个新实景映射选项卡。 单击该选项卡将显示一系列工具和工作流,专门用于实景映射。 在产品类别中,由于尚未平差图像,因此所有按钮均不可用。
执行区域网平差
创建实景映射工作空间后,下一步是使用校正和优化组中的工具执行区域网平差。 区域网平差将计算连接点,它们是影像重叠区域中的公共点。 然后将使用连接点计算每个影像的方向,即摄影测量中的外部方向。
要执行区域网平差,请完成以下步骤:
- 在实景映射选项卡的平差组中,单击平差
 。
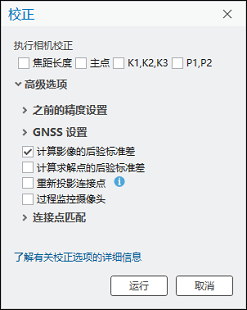
默认情况下,不会为数字航空像底点影像选中执行相机校准,因为大多数机载传感器已经过校准并在相机校准报告中提供了准确的内部方向值。 自动相机校准通常应用于其他类型的数据,例如低成本无人机相机,以计算和改进相机的几何参数,同时确定影像方向和影像地面坐标。
接受所有设置的默认值,然后单击运行。
在实景映射选项卡上的查看组中,单击日志视图
 。
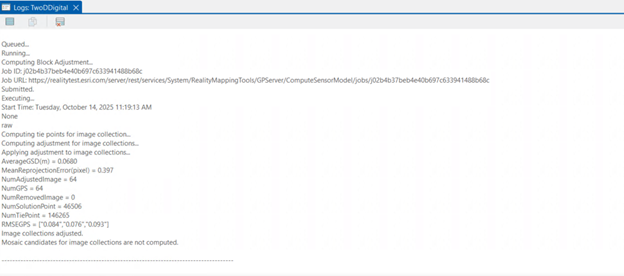
连接点 RMS 误差的单位为像素。
查看平差结果
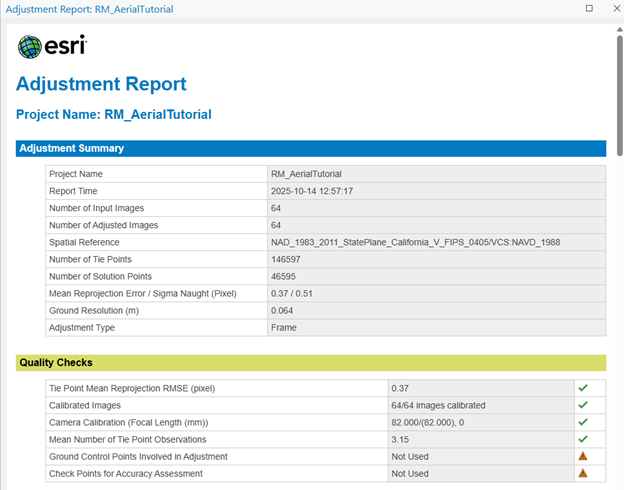
执行区域网平差后,查看平差结果并评估平差质量。 在实景映射选项卡上的查看组中,单击平差报告以生成平差统计数据。 平差报告提供了平差的记录和过程的整体质量测量值。
提示:
最佳做法是使用地面控制点 (GCP) 来提高绝对精度。 但是,GCP 不可用,因此不包括在此平差中。
生成实景映射产品
完成区域网平差后,可以使用实景映射选项卡上产品组中的工具生成 2D 和 3D 影像产品。 可以使用实景映射产品向导同时生成多个产品,也可以通过从产品组中选择适用的产品工具来单独生成各个产品。 要生成的产品类型取决于各种因素,包括传感器、数据飞行配置和方案类型。 示例数据集的飞行配置为像底点,非常适合 DSM、真正射和 DSM 网格等 2D 产品。
注:
在本教程中,下面介绍了两种生成派生产品的方法。 一种方法使用多产品向导,第二种方法使用产品组中列出的单独命名的产品向导。 建议您遵循其中一种工作流方法,因为本教程不需要执行两种工作流。
使用实景映射多产品向导生成产品
实景映射产品向导将指导您完成工作流,以在单个过程中创建一个或多个实景映射产品。 可以使用实景映射多产品向导生成的产品包括 DSM、真正射、DSM 网格、点云和 3D 网格。 所有生成的产品都将存储在目录窗格中实景映射类别下的同名产品文件夹中。
要使用实景映射多产品向导生成产品,请完成以下步骤:
在实景映射选项卡上,单击产品组中的多产品按钮。
实景映射产品向导窗口随即出现。
在产品生成设置窗格中,取消选中 3D 复选框。
在本教程中,仅生成 2D 产品。
在 2D 产品类别中,取消选中数字地形模型 (DTM)。
DTM 生成将在单独的教程中讲解。
单击共享高级设置按钮。
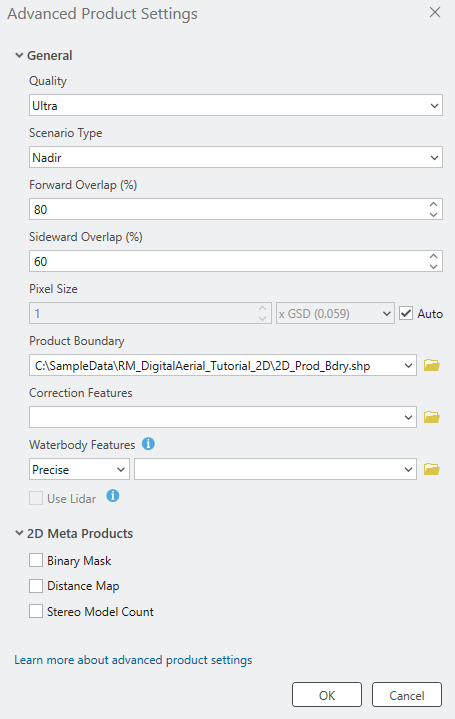
随即出现高级产品设置对话框,可在其中定义将影响要生成的实景映射产品的参数。 有关高级产品设置的详细信息,请参阅共享高级设置选项。
分别将质量和方案值自动设置为 Ultra 和像底点,不应进行更改,以确保性能和产品质量达到最佳。
接受像素大小默认设置,以源影像分辨率生成产品。
将前向重叠 (%) 和侧向重叠 (%) 值分别更改为 80 和 60。
对于产品边界,单击浏览按钮
 ,浏览至教程数据位置中的文件地理数据库,选择
2D_Pro_bdry,然后单击确定。建议提供产品边界,原因如下:
定义适当的输出范围 - 当未定义产品边界时,应用程序会根据可能与工程范围不匹配的各种数据集参数自动定义范围。
减少处理时间 - 如果所需的产品范围小于图像集合范围,则定义产品边界会减少处理时间并自动将输出裁剪到边界范围。
接受所有默认值,然后单击确定。
高级产品设置对话框随即关闭,您将返回到实景映射产品向导中的产品生成设置窗格。
单击下一步转至 DSM 设置窗格,然后确保参数值与以下内容匹配:
输出类型:镶嵌
重采样:双线性
单击下一步转至真正射设置窗格,然后确保参数值与以下内容匹配:
输出类型:镶嵌
重采样:双线性
单击下一步转至 DSM 网格设置窗格,然后接受默认选项。
单击完成开始产品生成过程。
产品生成完成后,DSM、DTM 和真正射产品会自动添加到 2D 地图视图中。 在目录窗格中的实景映射容器中,DSM 网格产品将添加到 Meshes 文件夹中,真正射产品将添加到 Ortho 文件夹。 要可视化生成的 DSM 网格产品,请在网格文件夹中右键单击 RM_AerialTutorial 的 DSM 网格,然后从下拉菜单中单击“添加到新建项”>“局部场景”。
可以立即结束教程或继续使用产品组中的各个产品选项生成派生产品。 如果继续操作,先前生成的产品将被覆盖。 要维护先前创建的产品,请按照上面“创建实景映射工作空间”部分中的说明创建一个新的实景映射工作空间,然后再继续操作。
生成 DSM
要使用实景映射产品向导生成 DSM,请完成以下步骤:
注:
可在影像集合具有大量可形成立体像对的重叠时获取高程值。 用于生成点云的典型影像重叠为沿飞行航线 80% 的向前重叠,以及飞行航线之间 60% 的重叠。
在实景映射选项卡上,单击产品组中的 DSM 按钮
 。
实景映射产品向导窗口随即出现。
单击共享高级设置。
随即出现高级产品设置对话框,可在其中定义将影响要生成的实景映射产品的参数。
将自动设置质量和方案值,不应进行更改,以确保性能和产品质量达到最佳。 但是,如果想要生成分辨率降低的产品,则可以降低质量值。 有关不同质量设置对产品生成的影响的详细信息,请参阅共享高级设置选项。
接受像素大小默认值,以源影像分辨率生成产品。
将前向重叠 (%) 和侧向重叠 (%) 值分别更改为 80 和 60。
对于产品边界,从下拉列表中选择一个标识输出产品范围的要素类,或单击浏览按钮
,浏览至教程数据位置中的文件地理数据库,选择 2D_Pro_bdry,然后单击确定。建议提供产品边界,原因如下:
定义适当的输出范围 - 当未定义产品边界时,应用程序会根据可能与工程范围不匹配的各种数据集参数自动定义范围。
减少处理时间 - 如果所需的产品范围小于图像集合范围,则定义产品边界会减少处理时间并自动将输出裁剪到边界范围。
接受所有默认值,然后单击确定。
高级产品设置对话框随即关闭,您将返回到实景映射产品向导中的产品生成设置窗格。
单击下一步转至 DSM 设置窗格,然后确保参数值与以下内容匹配:
输出类型 - 镶嵌
重采样 - 双线性
单击完成开始产品生成过程。
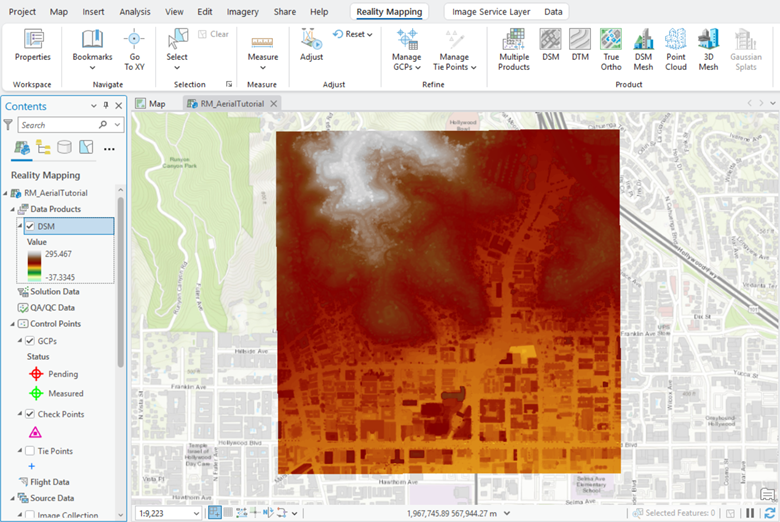
处理完成后,DSM 产品将添加到内容窗格、数据产品类别和 2D 地图视图中。 它还会添加到目录窗格、实景映射容器和 DEM 文件夹中。
生成 DTM
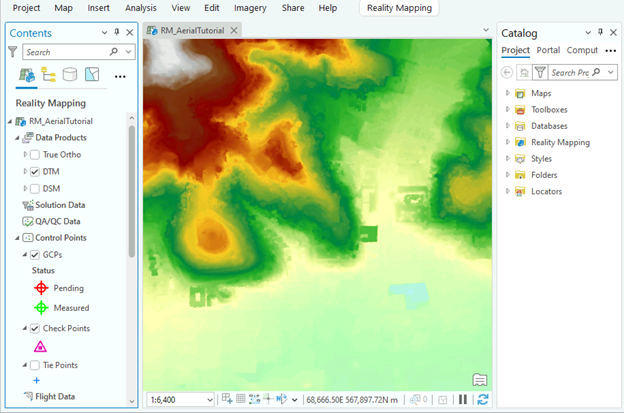
数字地形模型 (DTM) 是一种裸露地表数字高程数据集,地面上的对象(如树木和建筑物)会被过滤掉。
要生成 DTM,请完成以下步骤:
在实景映射选项卡上,单击产品组中的 DTM 按钮
 。
实景映射产品向导窗口随即出现。
单击共享高级设置。
随即出现高级产品设置对话框,可在其中定义将影响要生成的实景映射产品的参数。 有关高级产品设置的详细信息,请参阅共享高级设置选项。
完成上面“生成 DSM”部分的步骤 3 到 6。
单击下一步转至 DTM 设置窗格。
对于地面检测方法,选择标准选项。
第一次创建 DTM 时,保持重复使用现有地面处于未选中状态。
选中分类低噪点框。
第一次创建 DTM 时,需取消选中保留现有低噪点选项。
或者,为地下深度下限设置一个值。 地下距离高于该值的点将被分类为低噪声点。 地下深度下限的默认值是 0.25 米。
选中分类高噪点框。
第一次创建 DTM 时,需取消选中保留现有高噪点选项。
或者,为地上高度下限设置一个值。 地上距离高于该值的点将被分类为高噪声点。 地上高度下限的默认值是 100 米。
展开“DTM 插值”以查看所有可用选项。 接受本课程中的所有默认值。
单击完成开始产品生成过程。
处理完成后,DTM 产品将添加到内容窗格、数据产品类别和 2D 地图视图中。 它还会添加到目录窗格、实景映射容器和 DEM 文件夹中。
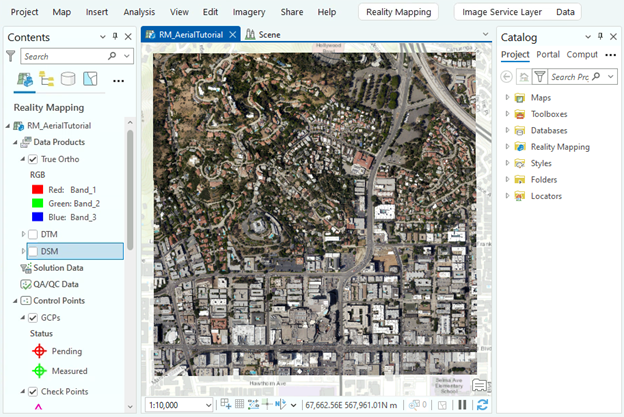
生成真正射
实景映射产品组中的选项中包含真正射。 真正射是没有透视失真的正射校正图像,因此地面上的要素不会倾斜和遮挡其他要素。 要创建真正射,需要使用从重叠影像的已平差区域网中派生的 DSM。 因此,无论之前是否选择 DSM 作为产品,DSM 都将作为真正射过程的一部分生成。 生成的真正射影像将存储在目录窗格中实景映射类别下的 Orthos 文件夹中。
要使用实景映射产品向导生成真正射,请完成以下步骤:
在实景映射选项卡上,单击产品类别中的真正射按钮
 。
实景映射产品向导窗口随即出现。
单击共享高级设置。
随即出现高级产品设置对话框,可在其中定义将影响要生成的实景映射产品的参数。 有关高级产品设置的详细描述,请参阅共享高级设置选项。
完成上面“生成 DSM”部分的步骤 3 到 6。
单击下一步转至真正射设置窗格,然后确保参数值与以下内容匹配:
输出类型:镶嵌
重采样:双线性
NoData 值:无
单击完成开始产品生成过程。
处理完成后,真正射产品将添加到内容窗格、数据产品类别和 2D 地图视图中。 它还会添加到目录窗格、实景映射容器和 Ortho 文件夹中。
生成 DSM 网格
DSM 网格是工程区域的 2.5D 纹理模型,其中平差后的图像叠加在从区域网平差重叠图像中提取的 DSM 不规则三角网 (TIN) 版本上。 实景映射产品向导通过提供了简化工作流和预配置参数,从而简化了 DSM 网格产品的创建。 要创建 DSM 网格产品,需要使用从平差后的重叠图像区域网派生的 DSM。 因此,无论是否选择 DSM 作为单独产品,都会将 DSM 作为 DSM 网格生成过程的一部分生成。
要使用实景映射产品向导生成 DSM 网格,请完成以下步骤:
在实景映射选项卡上,单击产品组中的 DSM 网格按钮
 。
实景映射产品向导窗口随即出现。
单击共享高级设置。
随即出现高级产品设置对话框,可在其中定义将影响要生成的实景映射产品的参数。 有关高级产品设置的详细描述,请参阅共享高级设置选项。
完成上面“生成 DSM”部分的步骤 3 到 6。
单击下一步转至 DSM 网格设置窗格。
接受默认值并单击完成开始产品生成过程。
处理完成后,DSM 网格产品将添加到目录窗格、实景映射容器和 Meshes 文件夹中。
要可视化生成的 DSM 网格产品,请右键单击 Meshes 文件夹中的
3D_Mesh.slpk文件,然后从下拉菜单中单击添加到新建项 > 局部场景。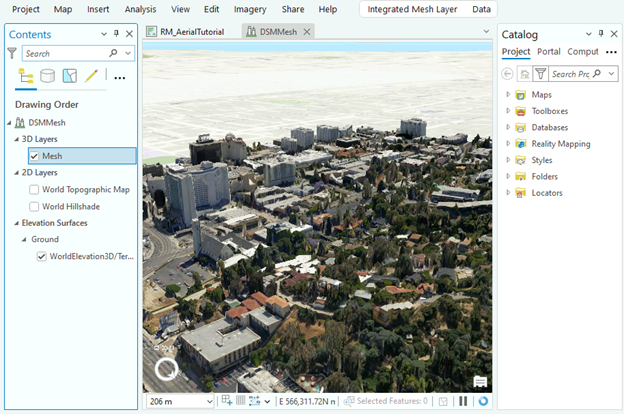
摘要
在本教程中,您为像底点数字航空影像创建了实景映射工作空间,并使用实景映射选项卡上的工具通过 Reality Server 在 Pro 中应用了摄影测量平差。 然后,您使用产品组中的工具生成了 DSM、DTM、真正射和 DSM 网格产品。