チュートリアル: ArcGIS Reality Server を使用した ArcGIS Pro でのドローン画像プロダクトの作成
 Standard または Advanced ライセンスで利用可能。
ArcGIS Pro では、ドローン画像を処理してセンサー、プラットフォーム、および地形変位によって生じる幾何学的な歪みを除去し、リアリティー マッピング製品を生成できます。 ArcGIS Reality Server を使用すると、この処理をセルフホスト型のエンタープライズ インフラストラクチャー上でリモートに実行でき、分散処理のための複数コンピューター構成を活用できます。
このチュートリアルでは、ドローン画像のリモート処理用のリアリティー マッピング ワークスペースをセットアップします。 次に、ブロック調整を実行してから、地上コントロール ポイントを使用して微調整します。 最後に、分散サーバー処理を使用して数値表層モデル (DSM)、トゥルー オルソ、および 2D DSM メッシュを生成します。
ArcGIS Reality for ArcGIS Pro では、カメラに関する情報 (焦点距離やセンサー ピクセル サイズなど) と各画像が撮影された場所に関する情報が必要です。 この情報は、一般的には画像ファイルにメタデータとして格納されています (通常は EXIF ヘッダー)。 これは GPS の精度を把握するのにも役立ちます。 ドローン画像の場合、この情報はドローンの製造元から提供されます。 このチュートリアルで使用するサンプル データセットの GPS 精度は 5 メートル未満です。
注意:
このチュートリアルを完了するには ArcGIS Reality Server が必要です。 Reality Server の設定については、Reality Server のインストール をご参照ください。
ArcGIS Reality Server に接続
ArcGIS Pro で Reality Server を使用してデータを処理するには、まず Reality Server に接続する必要があります。
ArcGIS Pro を開き、リボン上の プロジェクト タブをクリックした後、ポータル ページをクリックします。
ポータル ページには、
 メニュー サイン インのポータルの管理リンクからアクセスすることもできます。
ポータルの追加 をクリックします。
ポータルの追加 ダイアログ ボックスにポータルの URL (
https://webadaptorhost.domain.com/webadaptorname) を入力して OK をクリックします。オプション ボタン
 をクリックしてポータルにサイン インするか、ポータルを右クリックして、サイン イン をクリックします。 ユーザー名とパスワードを入力します。
新しい接続をアクティブなポータルにするには、そのポータルの URL を右クリックして [アクティブなポータルとして設定] をクリックします。
ポータルへの接続が成功すると、ArcGIS Pro の右上隅にユーザー名が表示されます。
リアリティー マッピング ワークスペースの作成
リアリティー マッピング ワークスペースは、リアリティー マッピング ワークフロー専用の ArcGIS Pro サブプロジェクトです。 これは、ArcGIS Pro プロジェクト フォルダー内のコンテナーであり、リアリティー マッピング タスク内の 1 つの画像コレクションに属するリソースと派生ファイルが格納されます。
このチュートリアル用に 195 個のドローン画像が提供されています。 GCP フォルダーには、地上コントロール ポイント (GCP) を含む Tut_Ground_Control_UTM11N_EGM96.csv ファイルと、サイトでの GCP 位置を特定する Ground_Control_NAD832011_NAVD88 ポイント フィーチャクラスを含むファイル ジオデータベース (GCP_desc.gdb) が格納されています。
リアリティー マッピング ワークスペースを作成するには、次の手順に従います。
チュートリアル データセットをダウンロードして解凍し、コンテンツを
C:\SampleData\RM_Drone_tutorialに保存します。ArcGIS Pro で、マップ テンプレートを使用してプロジェクトを作成します。
[画像] タブの [リアリティー マッピング] グループで、[新しいワークスペース] ドロップダウン メニューをクリックし、[新しいワークスペース] を選択します。
[ワークスペースの構成] ウィンドウで、ワークスペースの名前を入力します。
[ワークスペース タイプ] が [リアリティー マッピング] に設定されているか確認します。
[センサー データ タイプ] ドロップダウン メニューをクリックし、[ドローン] を選択します。
[ベースマップ] ドロップダウン メニューをクリックし、[地形図] を選択します。
並列処理ファクター を設定します。 これにより、分散処理の最大計算リソースを制御します。 パーセンテージ表現を使用することをおすすめします。 たとえば、Reality Server ノードが 2 つある場合、並列処理ファクター を 50% に設定して 1 台のコンピューターをブロック調整およびリアリティー マッピング製品の生成に使用します。
Reality Server を使用する場合は、この画像コレクションをサーバー上で処理する チェックボックスをオンにします。
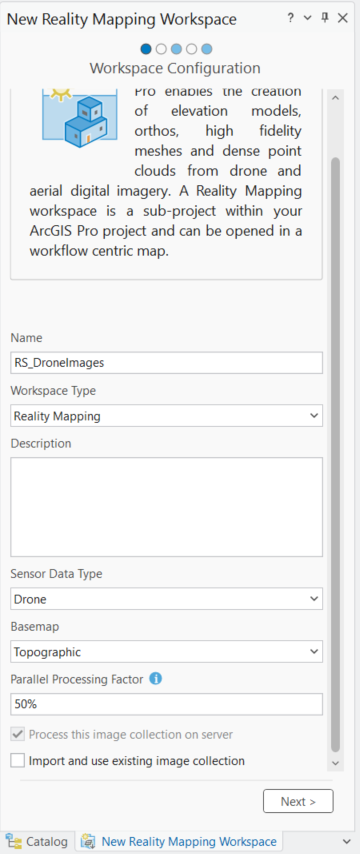
その他のデフォルト値をそのままにして、[次へ] をクリックします。
[画像コレクション] ウィンドウが表示されます。
[画像コレクション] ウィンドウで、[センサー タイプ] として [一般] が選択されていることを確認します。
このオプションを使用するのは、画像が RGB カメラで収集されているためです。
[ソース] で、ドロップダウン リストから [ファイル] が選択されていることを確認します。
追加 をクリックし、チュートリアル データの場所を参照して Images フォルダーを選択して、OK をクリックします。
注意:
大半の最新のドローンでは EXIF ヘッダーに GPS 情報が格納されています。 これを使用して、以下に示すテーブルに値が自動的に取り込まれます。 ただし、一部の古いシステムやカスタムビルドのドローンでは GPS データが外部ファイルに格納されるものもあります。 その場合、ジオロケーション パラメーターの横にある インポート ボタン
 を使用して外部 GPS ファイルをインポートできます。
[空間参照] と [カメラ モデル] の値は自動的に設定されます。 このワークスペースには投影座標系が必要です。 自動生成されたデフォルトのワークスペース空間参照は、画像の対応する WGS84 UTM 座標に基づいています。 この投影法によって ArcGIS Reality for ArcGIS Pro プロダクトの空間参照が決まります。
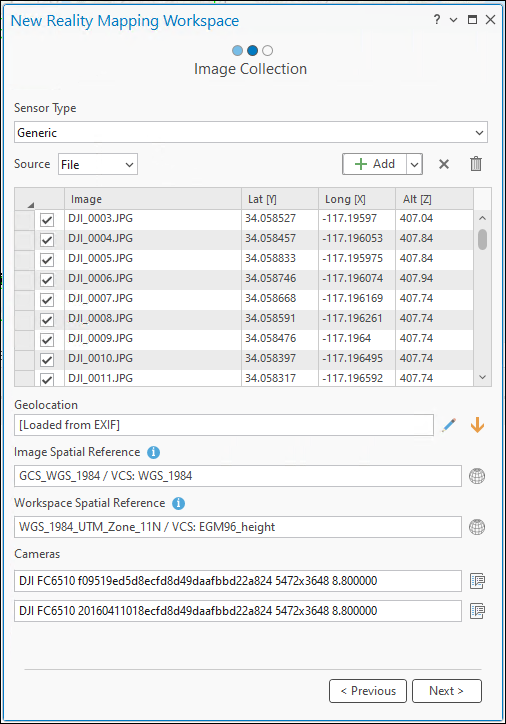
次へ をクリックします。
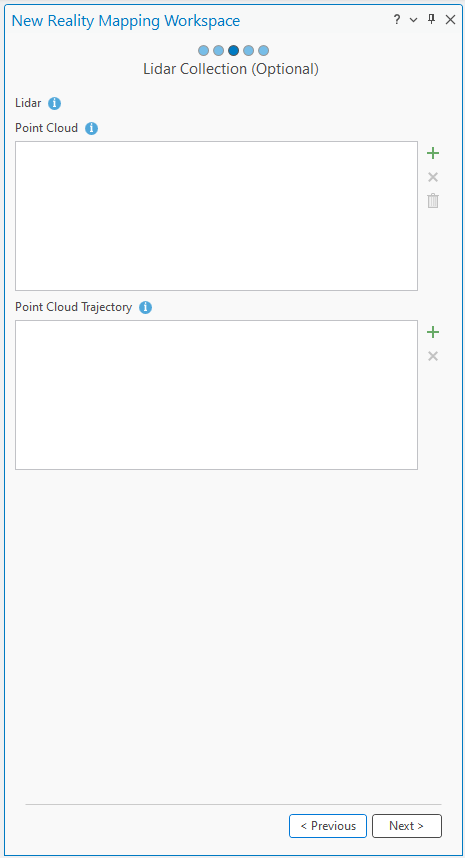
Lidar コレクション ウィンドウでデフォルト値をそのままにして、次へ をクリックします。
データ ローダー オプション ページで、標高ソース として、ドロップダウン リストから DEM の平均の高さ を選択します。 標高ソースとして World Elevation Service が使用されます。
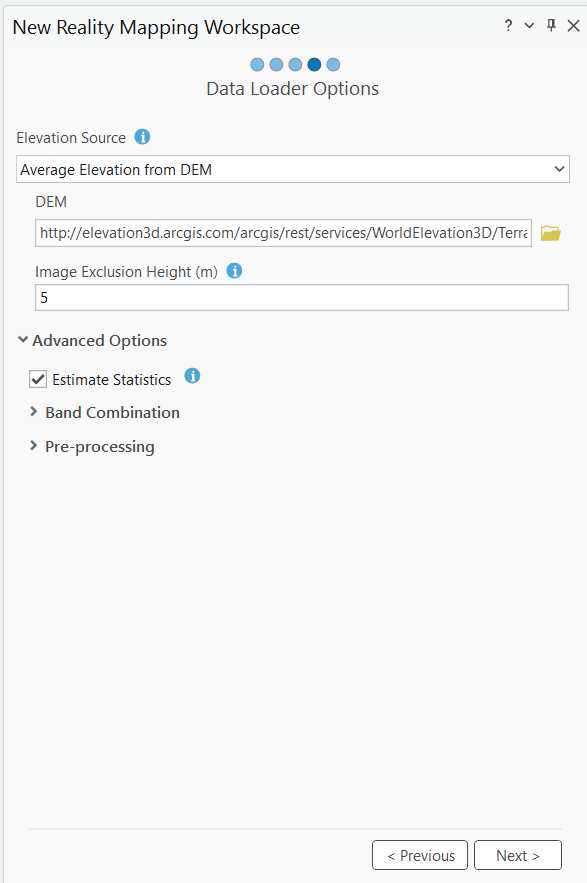
インターネットにアクセスできる場合は、World Elevation サービスから 標高ソース の値が取得されます。 これにより、各画像のフライト高度の初期推定値が提供されます。
インターネットや DEM にアクセスできない場合は、[標高ソース] ドロップダウン メニューから [高さを定数で指定] を選択し、標高値として 414 メートルを入力します。
画像除外高度 (m) パラメーターでは画像除外高度を指定し、テレインより上のフライト高度がこの値未満である画像はワークスペースに追加されません。
データ ローダー オプション ウィンドウのデフォルト設定をそのままにして、次へ をクリックします。
リモート プロセス ウィンドウで、イメージ サービスの説明とタグを入力し、完了 をクリックします。
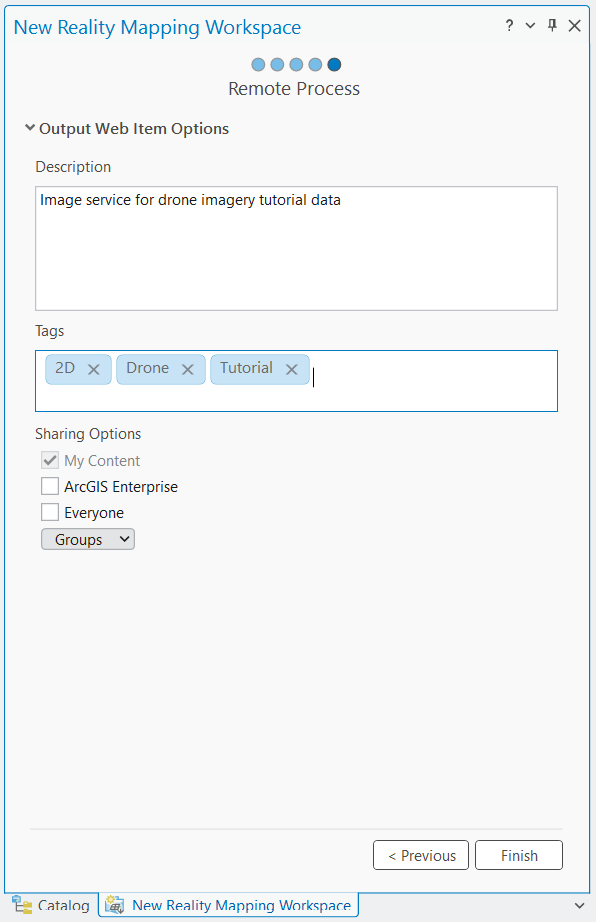
ワークスペースが作成されると、画像コレクション イメージ サービスおよび派生リアリティー マッピング製品サービスが格納されるリアリティー マッピング カテゴリーが コンテンツ ウィンドウに追加されます。
画像フットプリントを表示するには、コンテンツ ウィンドウの 画像コレクション を右クリックして プロパティ > 表示 > フットプリントを表示 チェックボックスをオンにします。
ワークスペース内の画像の初期表示で、そのワークスペースを開始するために必要なメタデータとすべての画像が提供されていることを確認します。 画像は整列および調整されていないため、モザイクが幾何学的に正しく表示されないことがあります。 注: 画像を確認するには、十分に拡大する必要があるかもしれません。
新しい リアリティー マッピング タブが ArcGIS Pro メイン メニューに追加されます。 このタブをクリックすると、リアリティー マッピング専用の一連のツールとワークフローが表示されます。 画像はまだ調整されていないため、[プロダクト] カテゴリーのすべてのボタンは使用できない状態です。
ブロック調整の実行
リアリティー マッピング ワークスペースを作成したら、次の手順では [調整] および [改善] グループのツールを使用してブロック調整を実行します。 ブロック調整では最初にタイ ポイント (画像がオーバーラップするエリアで共通するポイント) が計算されます。 この後、タイ ポイントを使用して、各画像の標定 (写真測量では外部標定と呼ぶ) が計算されます。 コンピューターの設定とリソースによっては、ブロック調整プロセスに数時間かかる場合があります。
ブロック調整を実行するには、次の手順に従います。
リアリティー マッピング タブの 調整 グループで、調整
 をクリックします。
[調整] ウィンドウで、[カメラのキャリブレーションの実行] のすべてのオプションがオンになっていることを確認します。
この設定では、入力の焦点距離は概算値であり、レンズ歪みのパラメーターは調整時に計算されます。 ドローンのカメラの大半はキャリブレーションされていないため、ドローン画像の場合、これらのオプションはデフォルトでオンになっています。 キャリブレーション済みの高品質カメラでは、このオプションをオンにしないでください。
カメラのセルフ キャリブレーションを行うには、画像コレクションにオーバーラップ率 60% 以上のオーバーラップ、30% 以上のサイドラップが必要です。
[高度な設定] を展開します。
[メタデータの方向を使用] オプションがオンになっていることを確認します。
これにより、画像の EXIF 内に埋め込まれている外部標定情報を初期値として使用することで調整時間が短縮されます。
高精度 GPS の画像位置の修正 オプションがオフになっていることを確認します。
このオプションは、Real Time Kinematic (RTK) または Post Processing Kinematic (PPK) などのディファレンシャル GPS で取得された画像に対してのみ使用されます。
必要に応じて、[画像の事後標準偏差を計算] をオフにします。
[画像位置の精度] で、ドロップダウン メニューから [高] を選択します。
GPS 位置の精度は、画像と同時に収集された GPS データの精度を示すもので、対応する EXIF データ ファイルに一覧表示されます。 これをタイ ポイント計算アルゴリズムで使用して、使用する近傍内の画像数を決定します。 0 ~ 10 メートルの GPS 精度では [高] が使用されます。
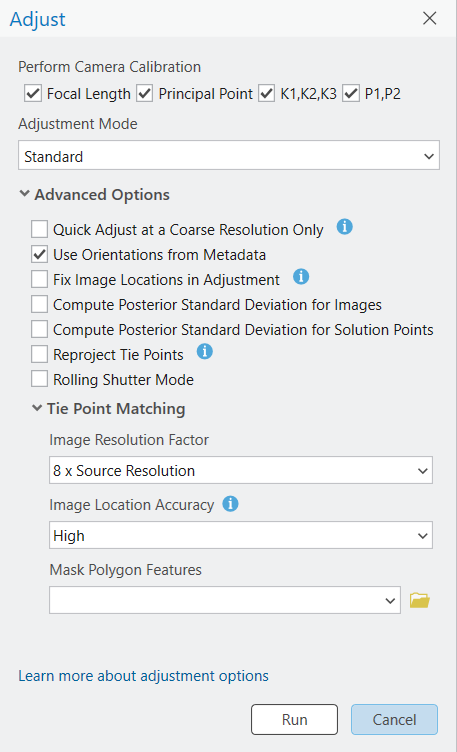
その他のデフォルト設定をそのままにして、[実行] をクリックします。
調整を実行すると、調整の精度を示す平均再投影誤差 (単位: ピクセル)、処理された画像の数、生成されたタイ ポイントの数など、統計情報が
Logsファイルに表示されます。画像の相対精度も向上し、[プロダクト] カテゴリーのオプションを使用して派生プロダクトを生成することができます。 生成されるプロダクトの絶対精度を上げるには、GCP をブロックに追加する必要があります。
GCP の追加
GCP は、既知の X、Y、Z 地表座標を含むポイントであり、多くの場合、地上の調査から取得され、写真測量処理における参照ポイントが必ず地表に設定されるようにするために使用されます。 GCP がなくてもブロック調整を適用でき、相対精度を保証できますが、GCP を追加すると、調整後の画像の絶対精度が向上します。
GCP のインポート
GCP をインポートするには、以下の手順を実行します。
[リアリティー マッピング] タブにある [改善] グループで、[GCP の管理] をクリックします。
[GCP マネージャー] ウィンドウが表示されます。
GCP マネージャー ウィンドウで、GCP のインポート ボタン
 をクリックします。
GCP のインポート ウィンドウの GCP ファイル で、
Tut_Ground_Control_UTM11N_EGM96.csvファイルを参照して選択し、OK をクリックします。GCP 空間参照の設定 で、空間参照 ボタン
 をクリックし、空間参照 ウィンドウで次の操作を行います:
水平系 で 投影座標系、北米、ゾーン系、UTM (NAD 1983) を展開して NAD 1983 UTM ゾーン 11N を選択します。
鉛直座標系を定義するため、鉛直系 タブをクリックし、鉛直座標系、重力関連、および ワールド を展開して EGM96 height を選択します。
[OK] をクリックして変更内容を適用し、[空間参照] ウィンドウを閉じます。
地理座標系変換 の下の 水平 タブをクリックし、ドロップダウン リストから WGS 1984 (ITRF00) to NAD83 を選択します。
[鉛直] タブをクリックし、ドロップダウン メニューから [なし] を選択します。
[フィールド マッピング] で、GCP フィールドを適切にマッピングします。
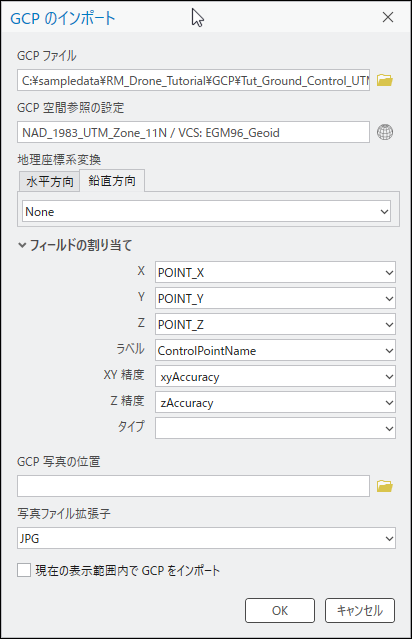
[OK] をクリックして GCP をインポートします。
インポートされた GCP が GCP マネージャー ウィンドウにリストされ、相対位置が 2D マップ ビューに表示されて赤色の位置インジケーター
 によって示されます。
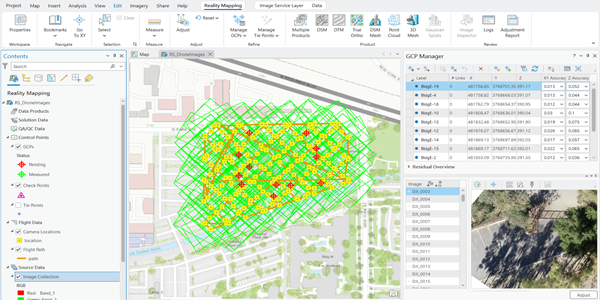
GCP マネージャー ウィンドウで GCP またはタイ ポイントを追加 ボタンの横にあるドロップダウンをクリックして、セミオート
 を選択します。
GCP マネージャー ウィンドウのテーブルで GCP の 1 つをクリックします。 GCP マネージャー ウィンドウの下部パネルに、GCP が含まれている画像のリストが表示されます。
リストされた画像の 1 つをクリックして、画像ビューアーで GCP の正確な位置を選択してタイ ポイントを追加します。
セミ オート GCP オプションを使用すると、可能な場合は、他の画像のタイ ポイントが、画像マッチング アルゴリズムにより自動的に計算され、画像 ID の横の青色の十字によって示されます。 各タイ ポイントの精度を確認します。 タイ ポイントが自動的に識別されない場合、画像内で適切な位置を選択することでタイ ポイントを手動で追加します。
他の GCP についてもステップ 11 と 12 を繰り返します。
各 GCP が追加されてタイ ポイントが計測されたら、GCP の 1 つを選択して右クリックし、チェック ポイントに変更します。
チェック ポイントは調整プロセスで使用されないため、これにより調整の絶対精度の計測値が提供されます。
GCP とチェック ポイントを追加した後、[調整] をクリックして調整を再び実行することで、これらのポイントを反映します。
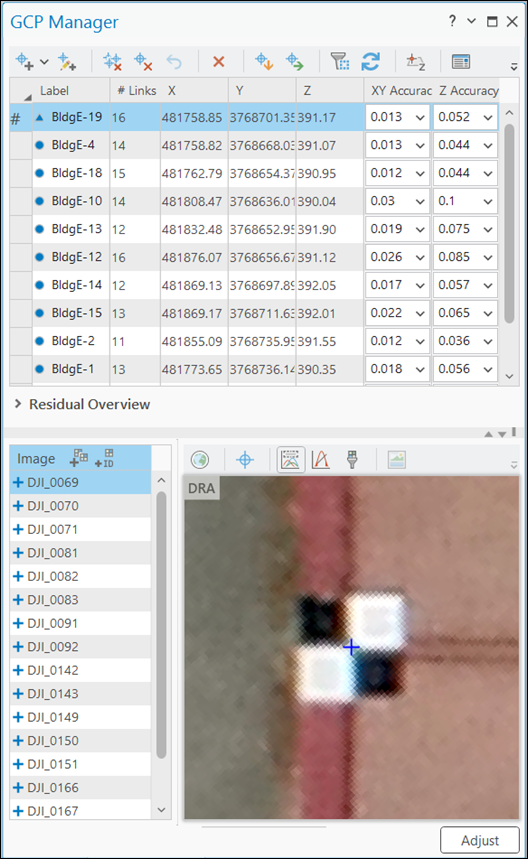
調整結果の確認
調整品質の結果は、[GCP マネージャー] ウィンドウで各 GCP の残差を分析することによって確認できます。 残差はポイントの計測された位置と計算された位置の差を表します。 これらはプロジェクトの空間参照系の単位で計測されます。 GCP による調整が完了すると、[dX]、[dY]、[dZ] の 3 つの新しいフィールドが GCP マネージャー テーブルに追加され、各 GCP の残差が表示されます。 これらの値を使用して、調整後のブロックとマップ座標系の間の適合の品質を評価できます。 残差の二乗平均平方根誤差 (RMSE) は、[GCP マネージャー] ウィンドウの [残差の概要] セクションを展開することで確認できます。
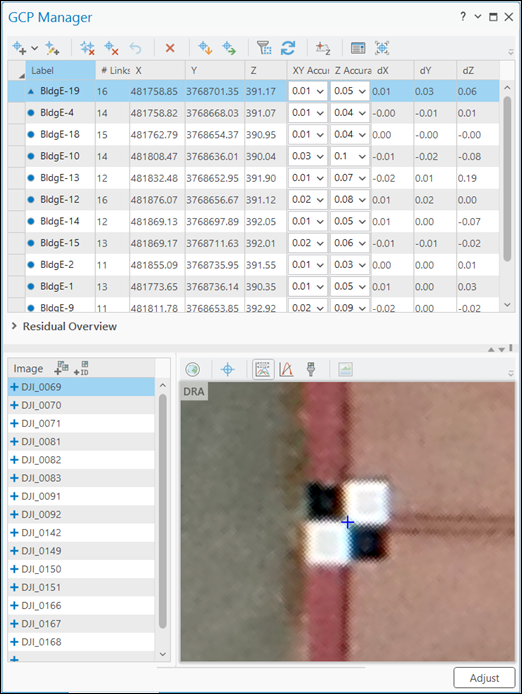
その他の調整に関する統計情報は、調整レポートで提供されます。 このレポートを生成するには、リアリティー マッピング タブの 確認 グループで、調整レポート をクリックします。
リアリティー マッピング プロダクトの生成
ブロック調整が完了したら、[リアリティー マッピング] タブの [プロダクト] グループにあるツールを使用して 2D および 3D 画像プロダクトを生成することができます。 リアリティー マッピング複数プロダクト ウィザードを使用して複数のプロダクトを同時に生成することも、[プロダクト] グループで該当するプロダクト ツールを選択してプロダクトを個別に生成することもできます。 生成されるプロダクトのタイプは、センサーやデータのフライト構成など、さまざまな要因によって異なります。 サンプル データセットのフライト構成は直下であり、これは DSM、トゥルー オルソ、DSM メッシュなどの 2D プロダクトに理想的です。
注意:
このチュートリアルでは、派生プロダクトを生成する 2 つのアプローチについて以下で説明します。 1 つ目のアプローチでは [複数プロダクト] ウィザードを使用し、2 つ目のアプローチでは [プロダクト] グループにリストされている名前付きの個別のプロダクト ウィザードを使用します。 このチュートリアルでは両方のワークフローを実行する必要はないため、どちらか一方のワークフローに従うことをおすすめします。
リアリティー マッピング プロダクト ウィザードを使用した複数プロダクトの生成
リアリティー マッピング プロダクト ウィザードのワークフローでは、1 つまたは複数のリアリティー マッピング プロダクトを 1 回のプロセスで作成します。 リアリティー マッピング プロダクト ウィザードを使用して生成可能なプロダクトとしては、DSM、トゥルー オルソ、DSM メッシュ、点群、3D メッシュが挙げられます。 生成されたすべてのプロダクトは、[カタログ] ウィンドウ内の [リアリティー マッピング] カテゴリー配下の同じ名前のプロダクト フォルダーに保存されます。
リアリティー マッピング複数プロダクト ウィザードを使用してプロダクトを生成するには、以下の手順に従います。
リアリティー マッピング タブで、プロダクト グループの 複数プロダクト ボタンをクリックします。
[リアリティー マッピング プロダクト ウィザード] ウィンドウが表示されます。
[プロダクト生成の設定] ウィンドウで、[3D] チェックボックスをオフにします。
このチュートリアルでは、2D プロダクトのみを生成します。
[2D プロダクト] カテゴリーで、[数値地形モデル (DTM)] をオフにしてから、[数値表層モデル (DSM)] が選択されていることを確認します。
[共有された高度な設定] ボタンをクリックします。
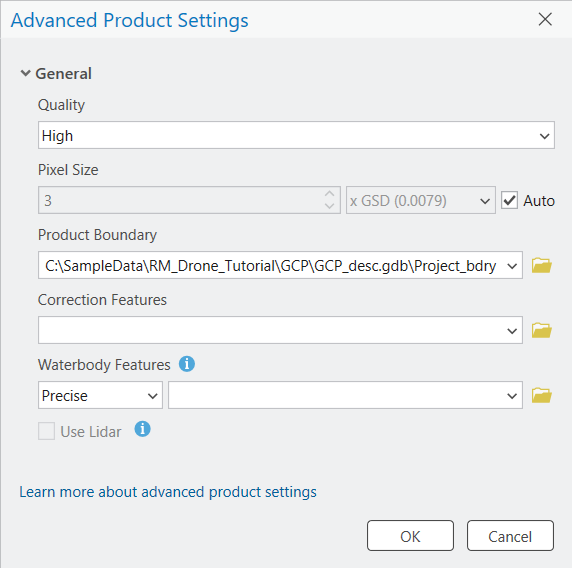
[高度なプロダクト設定] ダイアログ ボックスが表示され、ここで、生成するリアリティー マッピング プロダクトを制御するパラメーターを定義できます。 高度なプロダクト設定の詳細については、ウィザードの リアリティーの高度な設定 をご参照ください。
[品質] の値は自動的に設定され、最適なパフォーマンスとプロダクト品質を確保するためにはこの設定を変更してはなりません。
[ピクセル サイズ] はデフォルト設定のままにします。
プロダクト境界 で、参照 ボタン
 をクリックし、チュートリアル データの場所にあるファイル ジオデータベースを参照して Project_bdry を選択し、OK をクリックします。
以下の理由から、プロダクトの境界を指定することをおすすめします。
適切な出力範囲を定義する - プロダクトの境界を定義しない場合、アプリケーションが、プロジェクトの範囲に適合しない可能性のあるさまざまなデータセット パラメーターに基づき自動的に範囲を定義してしまいます。
処理時間を短縮する - 求められるプロダクト範囲が画像収集範囲より小さい場合、プロダクト境界を定義することで、処理時間を短縮し、出力を境界範囲に合わせて自動的にクリップできます。
その他はすべてデフォルト値のままにし、[OK] をクリックします。
[高度なプロダクト設定] ダイアログ ボックスが閉じ、リアリティー マッピング プロダクト ウィザードの [プロダクト生成の設定] ページに戻ります。
[次へ] をクリックして [DSM 設定] ウィンドウに移動し、各パラメーターの値が次のように設定されていることを確認します。
[出力タイプ] - [モザイク]
[リサンプリング] - [共一次内挿法]
[次へ] をクリックして [トゥルー オルソ設定] ウィンドウに移動し、各パラメーターの値が次のように設定されていることを確認します。
[出力タイプ] - [モザイク]
[リサンプリング] - [共一次内挿法]
[次へ] をクリックして [DSM メッシュ設定] ウィンドウに移動し、各パラメーターの値が次のように設定されていることを確認します。
- [形式] - [SLPK]
[終了] をクリックすると、プロダクト生成プロセスが開始します。
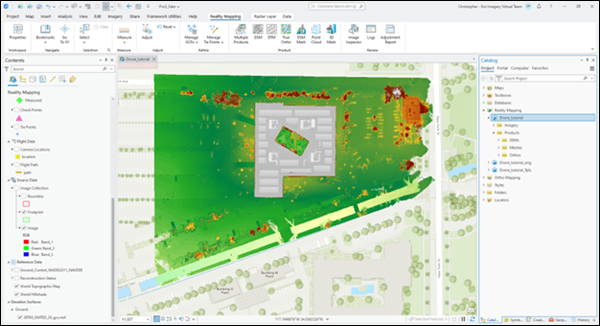
プロダクトの生成が完了すると、DSM プロダクトとトゥルー オルソ プロダクトが 2D マップ ビューに自動的に追加されます。 [カタログ] ウィンドウで、[リアリティー マッピング] コンテナー内の DSM フォルダーに DSM が追加され、メッシュ フォルダーに DSM メッシュ プロダクトが追加され、オルソ フォルダーにトゥルー オルソ プロダクトが追加されます。
複数プロダクト ウィザードを使用した 2D プロダクト (DSM、トゥルー オルソ、DSM メッシュ) の生成が完了しました。 これらの 2D プロダクトは、以下で説明するように、各プロダクト専用のウィザードを使用して生成することもできます。
DSM の生成
リアリティー マッピング プロダクト ウィザードを使用して DSM を生成するには、以下の手順に従います。
注意:
標高値は、画像コレクションにステレオ ペアを形成するのに十分なオーバーラップがある場合に取得できます。 点群の生成に必要な通常の画像オーバーラップは、フライト ラインに沿って 80%、フライト ライン間は 60% です。
リアリティー マッピング タブで、プロダクト グループの DSM ボタン
 をクリックします。
[リアリティー マッピング プロダクト ウィザード] ウィンドウが表示されます。
[共有された高度な設定] をクリックします。
[高度なプロダクト設定] ダイアログ ボックスが表示され、ここで、生成するリアリティー マッピング プロダクトを制御するパラメーターを定義できます。 高度なプロダクト設定の詳細については、ウィザードの 共有された高度な設定 をご参照ください。
[品質] の値は自動的に設定され、最適なパフォーマンスとプロダクト品質を確保するためにはこの設定を変更してはなりません。 ただし、低解像度のプロダクトを生成したい場合は、[品質] の値を下げることができます。 さまざまな品質設定がプロダクトの生成に与える影響については、共有された高度な設定 をご参照ください。
ソース画像の解像度でプロダクトを生成するため、[ピクセル サイズ] はデフォルト値のままにします。
プロダクト境界 で、ドロップダウン リストから、出力プロダクトの範囲を特定するフィーチャクラスを選択するか、参照 ボタン
をクリックしてチュートリアル データの場所にあるファイル ジオデータベースを参照して Project_bdry を選択し、OK をクリックします。以下の理由から、プロダクトの境界を指定することをおすすめします。
適切な出力範囲を定義する - プロダクトの境界を定義しない場合、アプリケーションが、プロジェクトの範囲に適合しない可能性のあるさまざまなデータセット パラメーターに基づき自動的に範囲を定義してしまいます。
処理時間を短縮する - 求められるプロダクト範囲が画像収集範囲より小さい場合、プロダクト境界を定義することで、処理時間を短縮し、出力を境界範囲に合わせて自動的にクリップできます。
その他はすべてデフォルト値のままにし、[OK] をクリックします。
[高度なプロダクト設定] ダイアログ ボックスが閉じ、リアリティー マッピング プロダクト ウィザードの [プロダクト生成の設定] ページに戻ります。
[次へ] をクリックして [DSM 設定] ウィンドウに移動し、各パラメーターの値が次のように設定されていることを確認します。
[出力タイプ] - [モザイク]
[リサンプリング] - [共一次内挿法]
[終了] をクリックすると、プロダクト生成プロセスが開始します。
処理が完了すると、[コンテンツ] ウィンドウの [データ プロダクト] カテゴリー内と 2D マップ ビューに DSM プロダクトが追加されます。 これは [カタログ] ウィンドウのリアリティー マッピング コンテナー内の DEM フォルダーにも追加されます。
トゥルー オルソの生成
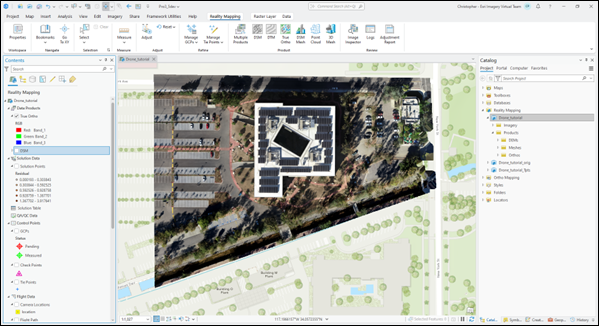
リアリティー マッピングの [プロダクト] グループのオプションの 1 つに [トゥルー オルソ] があります。 トゥルー オルソは、透視投影歪みがないため、地上フィーチャが傾斜せず、他のフィーチャを覆わないオルソ補正画像です。 トゥルー オルソを作成するには、ブロック調整済みのオーバーラップ画像から導き出される DSM が必要です。 そのため、DSM は、プロダクトとして選択済みかどうかにかかわらず、トゥルー オルソ プロセスの一環として生成されます。 生成されたトゥルー オルソ画像は、[カタログ] ウィンドウの [リアリティー マッピング] カテゴリーのオルソ フォルダーに格納されます。
リアリティー マッピング プロダクト ウィザードを使用してトゥルー オルソを生成するには、以下の手順に従います。
リアリティー マッピング タブで、プロダクト グループの トゥルー オルソ ボタン
 をクリックします。
[リアリティー マッピング プロダクト ウィザード] ウィンドウが表示されます。
[共有された高度な設定] をクリックします。
[高度なプロダクト設定] ダイアログ ボックスが表示され、ここで、生成するリアリティー マッピング プロダクトを制御するパラメーターを定義できます。 高度なプロダクト設定の詳細については、ウィザードの 共有された高度な設定 をご参照ください。
上記の DSM の生成セクションの手順 3 ~ 5 を実行します。
[次へ] をクリックして [トゥルー オルソ設定] ウィンドウに移動し、各パラメーターの値が次のように設定されていることを確認します。
[出力タイプ] - [モザイク]
[リサンプリング] - [共一次内挿法]
[終了] をクリックすると、プロダクト生成プロセスが開始します。
処理が完了すると、[コンテンツ] ウィンドウの [データ プロダクト] カテゴリー内と 2D マップ ビューにトゥルー オルソ プロダクトが追加されます。 これは [カタログ] ウィンドウのリアリティー マッピング コンテナー内のオルソ フォルダーにも追加されます。
DSM メッシュの生成
DSM メッシュは、調整済み画像を調整済みブロックにオーバーラップしている画像から抽出された DSM の不規則三角形網 (TIN) バージョンにドレープされる、プロジェクト エリアの 2.5D テクスチャー モデルです。 リアリティー マッピング プロダクト ウィザードを使用すると、事前構成済みパラメーターを使用した最適化済みワークフローを指定することで、DSM メッシュ プロダクトを簡単に作成できます。 DSM メッシュ プロダクトを作成するには、オーバーラップ画像のブロック調整から導き出される DSM が必要です。 そのため、DSM は、別個のプロダクトとして選択されたかどうかにかかわらず、DSM メッシュ生成プロセスの一環として生成されます。
リアリティー マッピング プロダクト ウィザードを使用して DSM メッシュを生成するには、以下の手順に従います。
リアリティー マッピング タブで、プロダクト グループの DSM メッシュ ボタン
 をクリックします。
[リアリティー マッピング プロダクト ウィザード] ウィンドウが表示されます。
[共有された高度な設定] をクリックします。
[高度なプロダクト設定] ダイアログ ボックスが表示され、ここで、生成するリアリティー マッピング プロダクトを制御するパラメーターを定義できます。 高度なプロダクト設定の詳細については、ウィザードの 共有された高度な設定 をご参照ください。
上記の DSM の生成セクションの手順 3 ~ 5 を実行します。
[次へ] をクリックして [DSM メッシュ設定] ウィンドウに移動し、各パラメーターの値が次のように設定されていることを確認します。
- [形式] - [SLPK]
[終了] をクリックすると、プロダクト生成プロセスが開始します。
処理が完了すると、カタログ ウィンドウのリアリティー マッピング コンテナー内のメッシュ フォルダーに DSM メッシュ プロダクトが追加されます。
生成された DSM メッシュ プロダクトを視覚化するには、メッシュ フォルダー内の
3D_Mesh.slpkファイルを右クリックし、ドロップダウン メニューから、新規に追加 > ローカル シーン の順にクリックします。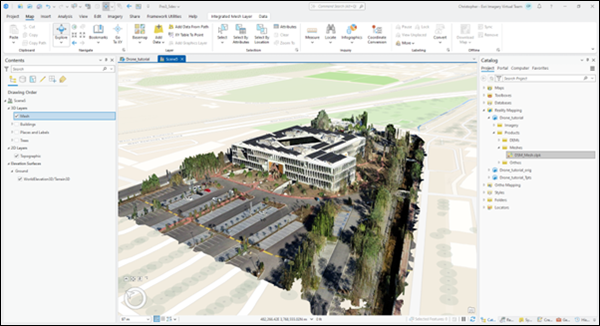
サマリー
このチュートリアルでは、Reality Server に接続してドローン画像のリアリティー マッピング ワークスペースを作成し、リアリティー マッピング タブのツールを使用して地上コントロール ポイントに対し写真測量調整を行いました。 そのあと、[プロダクト] グループのツールを使用して、DSM プロダクト、トゥルー オルソ プロダクト、および DSM メッシュ プロダクトを生成しました。
このチュートリアルで使用している画像は Esri, Inc. が取得および提供しています。