チュートリアル: ArcGIS Reality Server を使用した ArcGIS Pro での 3D デジタル航空写真プロダクトの作成
 Standard または Advanced ライセンスで利用可能。
ArcGIS Pro では、ArcGIS Reality Server に接続して、プロフェッショナル仕様のマッピング カメラによって収集されたデジタル航空写真を写真測量的に補正して、センサーおよび地形変位によって生じる幾何学的な歪みを除去できます。 これらの影響を補正した後で、リアリティ マッピング プロダクトを生成することができます。 ArcGIS Reality Server を使用すると、この処理をセルフホスト型のエンタープライズ インフラストラクチャー上でリモートに実行でき、分散処理のための複数コンピューター構成を活用できます。
このチュートリアルでは、サーバーでの処理のために航空写真コレクションを管理するリアリティー マッピング ワークスペースを設定します。 ブロック調整を実行して結果を確認します。 その後で、点群プロダクトと 3D メッシュ プロダクトを生成します。
航空写真の写真測量ソリューションの計算は、外部標定 (EO、地面からカメラへの変換) と内部標定 (IO、カメラから画像への変換) によって決定します。 必須の EO パラメーターには投影中心 (x,y,z) 座標、Omega、Phi、Kappa 角度などがあり、フレーム テーブルで指定します。 内部標定パラメーターには、焦点距離、ピクセル サイズ、主点、レンズ歪みなどがあります。 この情報は、画像に関連付けられたカメラのキャリブレーション レポートに含まれており、カメラ テーブルで指定する必要があります。
注意:
このチュートリアルを完了するには ArcGIS Reality Server が必要です。 Reality Server の設定については、Reality Server のインストール をご参照ください。
ArcGIS Reality Server に接続
ArcGIS Pro で Reality Server を使用してデータを処理するには、まず Reality Server に接続する必要があります。
ArcGIS Pro を開き、リボン上の プロジェクト タブをクリックした後、ポータル ページをクリックします。
ポータル ページには、

ポータルの追加 をクリックします。
ポータルの追加 ダイアログ ボックスにポータルの URL (
https://webadaptorhost.domain.com/webadaptorname) を入力して OK をクリックします。オプション ボタン
 をクリックしてポータルにサイン インするか、ポータルを右クリックして、サイン イン をクリックします。 ユーザー名とパスワードを入力します。
新しい接続をアクティブなポータルにするには、そのポータルの URL を右クリックして [アクティブなポータルとして設定] をクリックします。
ポータルへの接続が成功すると、ArcGIS Pro の右上隅にユーザー名が表示されます。
リアリティー マッピング ワークスペースの作成
リアリティー マッピング ワークスペースは、リアリティー マッピング ワークフロー専用の ArcGIS Pro サブプロジェクトです。 これは、ArcGIS Pro プロジェクト フォルダー内のコンテナーであり、1 つの画像コレクションに属するリソースと派生ファイルが格納されます。
このチュートリアル用にデジタル航空写真のコレクションが提供されています。 チュートリアル データにはフレーム テーブルとカメラ テーブルも含まれています。
リアリティー マッピング ワークスペースを作成するには、次の手順に従います。
チュートリアル データセットをダウンロードして
C:\SampleData\Aerial Imageryに保存します。C:\SampleData\Aerial Imageryディレクトリーにパッケージを展開します。
データをコンピューター上の別の場所に保存する場合、
Oblique_FramesCam.csvファイル内の各エントリーでパスを更新してください。ArcGIS Pro で、マップ テンプレートを使用してプロジェクトを作成します。
[画像] タブの [リアリティー マッピング] グループで、[新しいワークスペース] ドロップダウン メニューをクリックし、[新しいワークスペース] を選択します。
[ワークスペースの構成] ウィンドウで、ワークスペースの名前を指定します。
[ワークスペース タイプ] を [リアリティ マッピング] に設定します。
[センサー データ タイプ] ドロップダウン メニューで、[航空写真 - デジタル] を選択します。
[シナリオ タイプ] を [傾斜] に設定します。
斜め撮影画像と直下画像を組み合わせて使用する場合にはこの設定が推奨されます。
[ベースマップ] ドロップダウン メニューで、[地形図] を選択します。
Parallel Processing Factor(PPF) を設定します。 これにより、分散処理の最大計算リソースを制御します。 パーセンテージ表現を使用することをおすすめします。 たとえば、Reality Server ノードが 2 つある場合、PPF を 50% に設定して 1 台のコンピューターをブロック調整およびリアリティー マッピング製品の生成に使用します。Reality Server を使用する場合は、サーバーで
Process this image collection on serverをオンにします。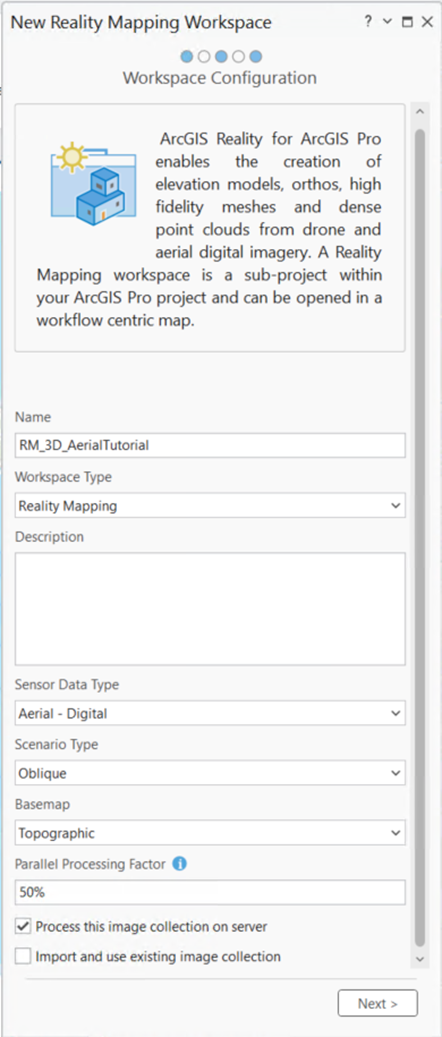
その他のデフォルト値をそのままにして、次へ をクリックします。
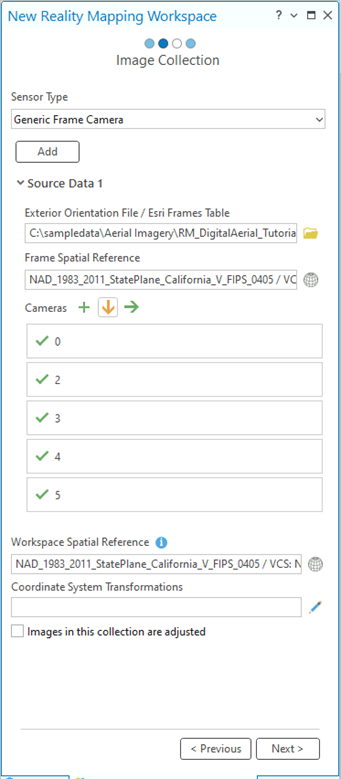
画像コレクション ウィンドウの 外部標定ファイル/Esri フレーム テーブル で、お使いのコンピューター上のチュートリアル データ フォルダーと
Nadir_Oblique_FramesCam.csvフレーム テーブル ファイルを参照します。このテーブルにはフレームとカメラの情報が含まれており、カメラと画像の IO と EO の両方の計算に使用されるパラメーターが指定されています。 ブロック調整プロセスでは、これらの概算値をさらに調整することで精度を高めます。
フレーム テーブル ファイル内の
raster列にリストされているデータ パスがお使いのコンピューター上の画像ファイルの場所と一致していることを確認します。カメラ の下の インポート ボタン
 をクリックし、お使いのコンピューター上のチュートリアル データ フォルダーを参照して
Nadir_Oblique_FramesCam.csvファイルを選択します。このチュートリアルでは、Esri フレーム テーブルとカメラ テーブルは、適切な形式の 1 つのファイルとして提供されています。 その他のデータセットの場合、必要に応じてテーブルを構築してフォーマットを指定します。 詳細については、「フレーム テーブルのスキーマ」をご参照ください。
[空間参照] とカメラ モデルの値が正しいことを確認してください。
ワークスペースのデフォルトの投影法は画像に基づいて定義されます。 この投影法はフレーム テーブルで使用されている座標と一致している必要があり、この投影法によって、作成するリアリティ プロダクトの空間参照が決まります。 このデータセットでは、フレーム テーブルとカメラ テーブルで定義されている投影法 XY – NAD83 2011 StatePlane California V FIPS 0405, VCS NAVD88 (meters) を使用します。
その他のデフォルト値をそのままにして、[次へ] をクリックします。
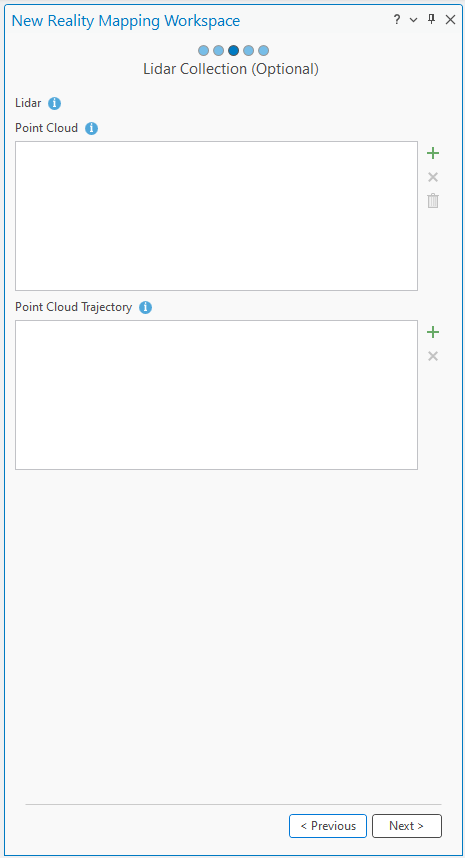
Lidar コレクション ウィンドウでデフォルト値をそのままにして、次へ をクリックします。
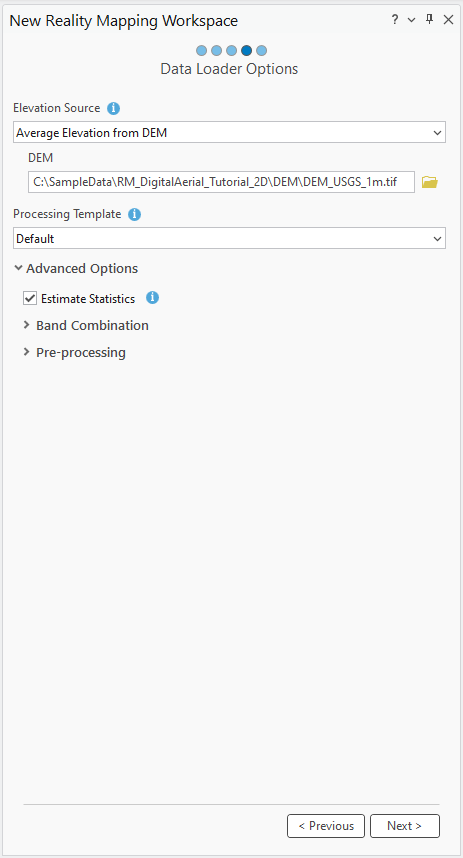
データ ローダー オプション ウィンドウの DEM の下にあるブラウズ ボタンをクリックし、お使いのコンピューター上のチュートリアル データ フォルダーを参照して
DEM_USGS_1m.tifファイルを選択します。その他のデフォルト値をそのままにして、[終了] をクリックします。
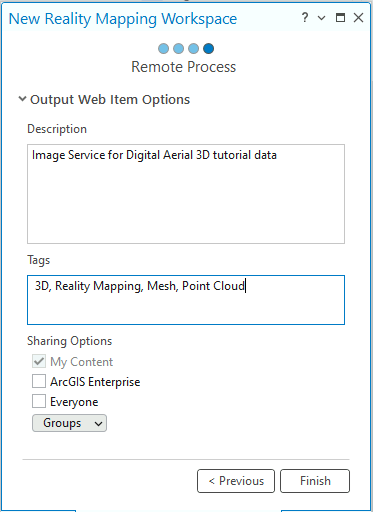
リモート プロセス ウィンドウで、イメージ サービスの説明とタグを入力し、完了 をクリックします。
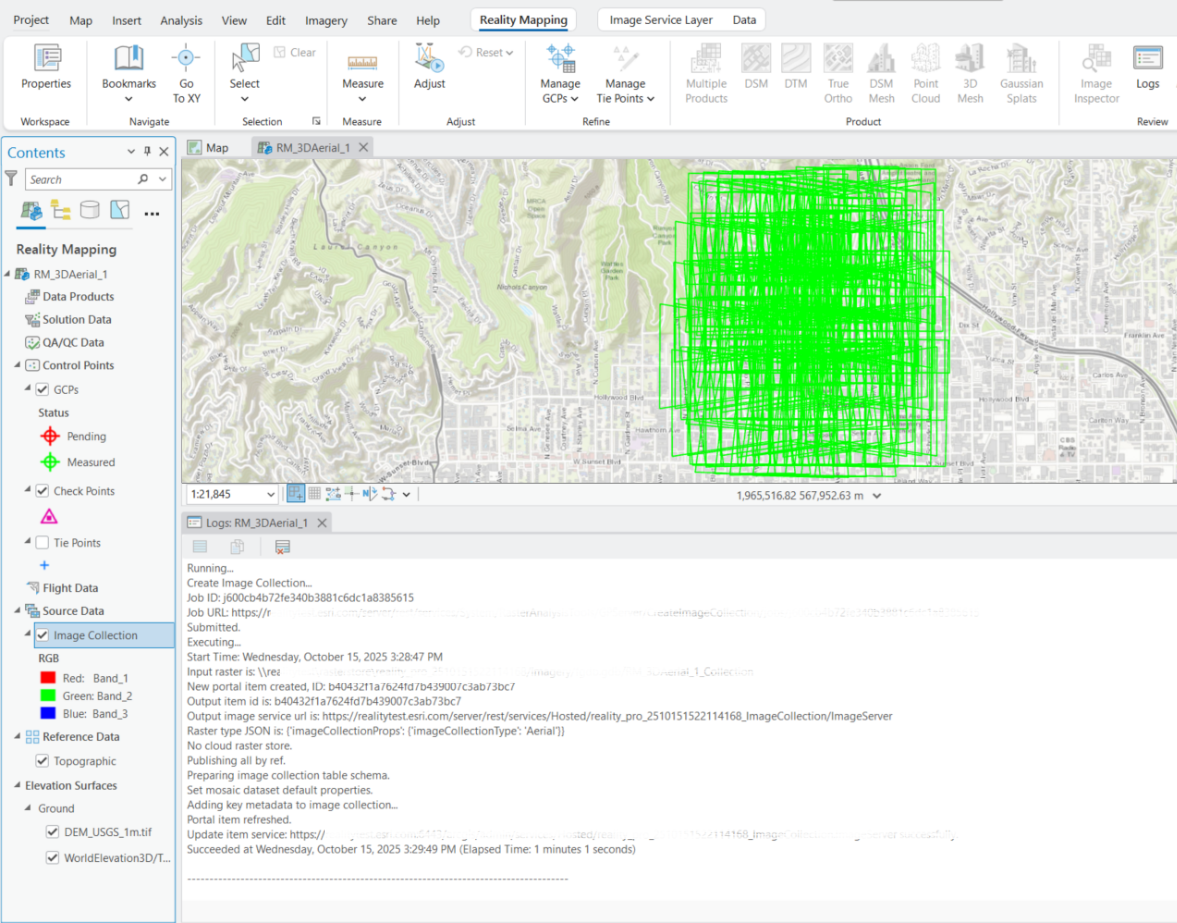
ワークスペースが作成されると、画像コレクション イメージ サービスおよび派生リアリティー マッピング製品サービスが格納されるリアリティー マッピング カテゴリーが コンテンツ ウィンドウに追加されます。
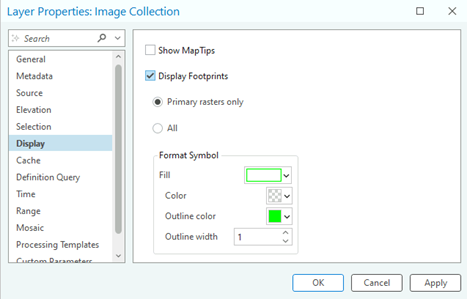
画像フットプリントを表示するには、コンテンツ ウィンドウの 画像コレクション を右クリックして プロパティ > 表示 > フットプリントを表示 チェックボックスをオンにします。
ワークスペース内の画像の初期表示で、そのワークスペースを開始するために必要なメタデータとすべての画像が提供されていることを確認します。 画像は整列および調整されていないため、モザイクが幾何学的に正しく表示されないことがあります。 注: 画像を確認するには、十分に拡大する必要があるかもしれません。
新しいリアリティー マッピング タブが ArcGIS Pro メイン メニューに追加されます。 このタブをクリックすると、リアリティー マッピング専用の一連のツールとワークフローが表示されます。 画像はまだ調整されていないため、[プロダクト] カテゴリーのすべてのボタンは使用できない状態です。
ブロック調整の実行
リアリティ マッピング ワークスペースを作成したら、次の手順では [調整] および [改善] グループのツールを使用してブロック調整を実行します。 ブロック調整ではタイ ポイント (画像が重なり合うエリアで共通するポイント) が計算されます。 この後、タイ ポイントを使用して、各画像の標定 (写真測量では外部標定と呼ぶ) が計算されます。
ブロック調整を実行するには、次の手順に従います。
リアリティー マッピング タブの 調整 グループで、調整
 をクリックします。
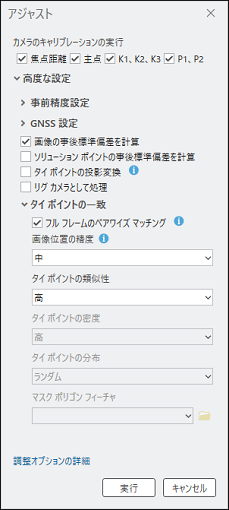
[カメラのキャリブレーションの実行] のすべてのオプションがオンになっていることを確認します。
この設定では、入力の焦点距離とレンズ歪みのパラメーターは概算値であり、調整時に計算されます。
[高度な設定] セクションを展開します。
[タイ ポイントの一致] セクションを展開します。
[フル ペアワイズ マッチング] をオンにします。
このオプションは、スケール不変の特徴変換 (SIFT) アルゴリズムを利用して、スケール、オーバーラップの変動が大きい画像や初期標定パラメーターの精度が低い画像を処理する際の相関精度を改善します。
[タイ ポイントの類似性] を [高] に設定します。
その他すべての設定のデフォルト値をそのままにして、[実行] をクリックします。
リアリティー マッピング タブの 確認 グループで、ログ表示
 をクリックしてこのファイルにアクセスします。
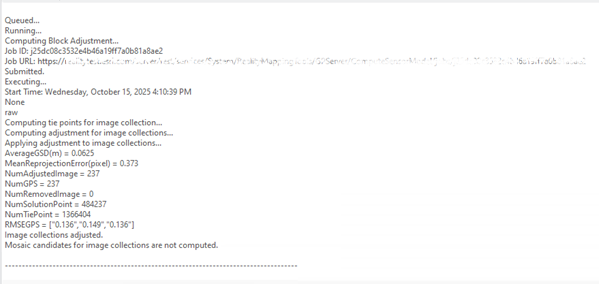
タイ ポイント RSME の単位はピクセルです。
調整結果の確認
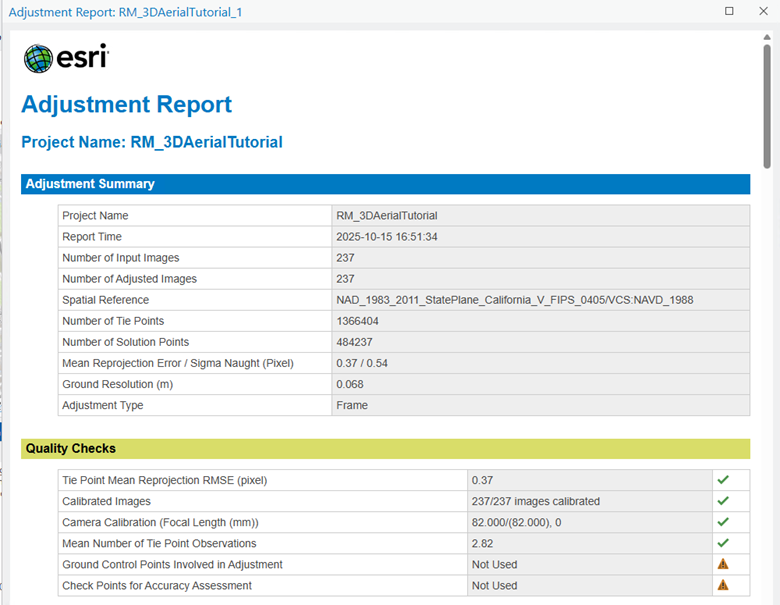
ブロック調整を実行した後は、調整の結果を確認し、調整の品質を評価します。 [リアリティ マッピング] タブの [確認] グループで、[調整レポート] をクリックして調整統計を生成します。 調整レポートでは、調整のレコードおよびそのプロセスの全体的な品質尺度が提供されます。
ヒント:
地上コントロール ポイント (GCP) を使用して絶対精度を上げることが推奨されますが、 GCP は使用できなかったため、この調整には含まれていません。
リアリティー マッピング プロダクトの生成
ブロック調整が完了したら、[リアリティー マッピング] タブの [プロダクト] グループにあるツールを使用して 2D および 3D 画像プロダクトを生成することができます。 リアリティ マッピング プロダクト ウィザードを使用して複数のプロダクトを同時に生成することも、[プロダクト] グループで該当するプロダクト ツールを選択してプロダクトを個別に生成することもできます。 生成可能なプロダクトのタイプは、センサー、データのフライト構成、シナリオ タイプなど、さまざまな要因によって異なります。 サンプル データセットのフライト構成は斜め撮影と直下撮影の組み合わせであり、これは点群や 3D メッシュなどの 3D プロダクトに理想的な構成です。
注意:
このチュートリアルでは、派生プロダクトを生成する 2 つのアプローチについて以下で説明します。 1 つ目のアプローチでは [複数プロダクト] ウィザードを使用し、2 つ目のアプローチでは [プロダクト] グループにリストされている名前付きの個別のプロダクト ウィザードを使用します。 このチュートリアルでは両方のワークフローを実行する必要はないため、どちらか一方のワークフローに従うことをおすすめします。
注意:
ガウシアン スプラット プロダクトはこのチュートリアルでは生成されません。 ガウシアン スプラット プロダクトの生成に関する要件と詳細については、ArcGIS Reality for ArcGIS Pro を使用したガウシアン スプラットの生成をご参照ください。
リアリティー マッピング複数プロダクト ウィザードを使用したプロダクトの生成
リアリティー マッピング プロダクト ウィザードのワークフローでは、1 つまたは複数のリアリティー マッピング プロダクトを 1 回のプロセスで作成します。 生成されたすべてのプロダクトは、[カタログ] ウィンドウ内の [リアリティー マッピング] カテゴリー配下の同じ名前のプロダクト フォルダーに保存されます。
リアリティー マッピング複数プロダクト ウィザードを使用してプロダクトを生成するには、以下の手順に従います。
リアリティー マッピング タブで、プロダクト グループの 複数プロダクト ボタンをクリックします。
[リアリティー マッピング プロダクト ウィザード] ウィンドウが表示されます。 [プロダクト生成の設定] ウィンドウで、2D チェックボックスをオフにします。 このチュートリアルでは、3D プロダクトのみを生成します。
[共有された高度な設定] ボタンをクリックします。
[高度なプロダクト設定] ダイアログ ボックスが表示され、ここで、生成するリアリティー マッピング プロダクトを制御するパラメーターを定義できます。 高度なプロダクト設定の詳細については、「共有された高度な設定オプション」をご参照ください。
[品質] が [超高] に設定されているか確認します。
画像のフライト構成に合わせて [シナリオ] が [傾斜] に設定されていることを確認します。
ソース画像の解像度でプロダクトを生成するため、[ピクセル サイズ] はデフォルト設定のままにします。
プロダクト境界 で、参照 ボタン
 をクリックし、チュートリアル データの場所を参照して
Mesh_bdryフィーチャ データを選択し、OK をクリックします。以下の理由から、プロダクトの境界を指定することをおすすめします。
適切な出力範囲を定義する - プロダクトの境界を定義しない場合、アプリケーションが、プロジェクトの範囲に適合しない可能性のあるさまざまなデータセット パラメーターに基づき自動的に範囲を定義してしまいます。
処理時間を短縮する - 求められるプロダクト範囲が画像収集範囲より小さい場合、プロダクト境界を定義することで、処理時間を短縮し、出力を境界範囲に合わせて自動的にクリップできます。
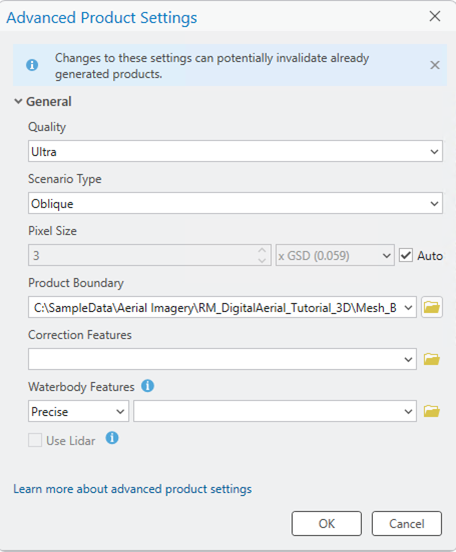
その他はすべてデフォルト値のままにし、[OK] をクリックします。
[高度なプロダクト設定] ダイアログ ボックスが閉じ、リアリティー マッピング プロダクト ウィザードの [プロダクト生成の設定] ページに戻ります。
次へ をクリックして、3D メッシュ設定 ウィンドウに進みます。 形式で SLPK が選択されていることを確認します。
[終了] をクリックすると、プロダクト生成プロセスが開始します。
プロダクトの生成が完了すると、リアリティ マッピング コンテナー内の点群フォルダーとメッシュ フォルダーにそれぞれ、点群プロダクトと 3D メッシュ プロダクトが追加されます。 これらは、サーバー側で作成されたシーン レイヤー サービスです。
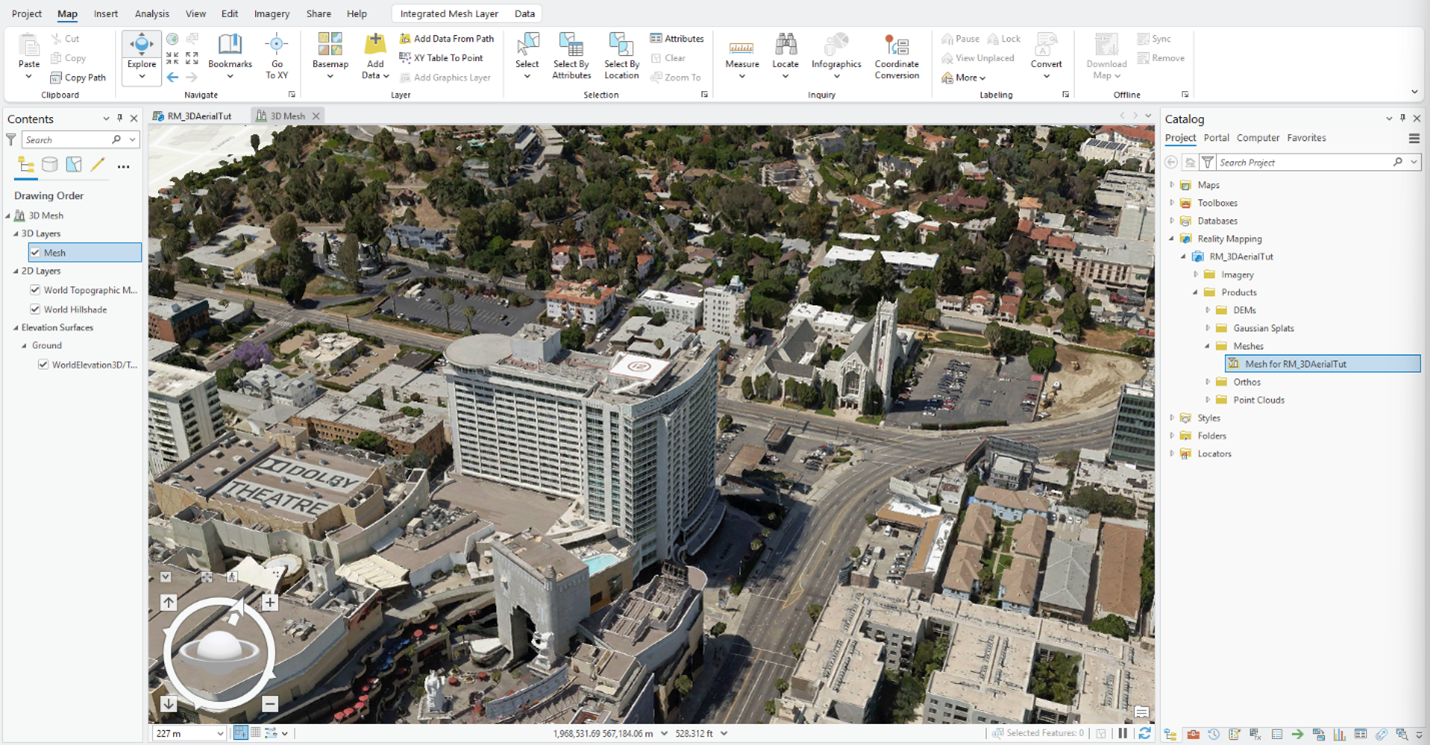
生成された 3D メッシュを視覚化するには、メッシュ フォルダー内の Mesh for RM_3D_AerialTutorial ファイルを右クリックし、ドロップダウン メニューから、新規に追加 > ローカル シーン の順にクリックします。
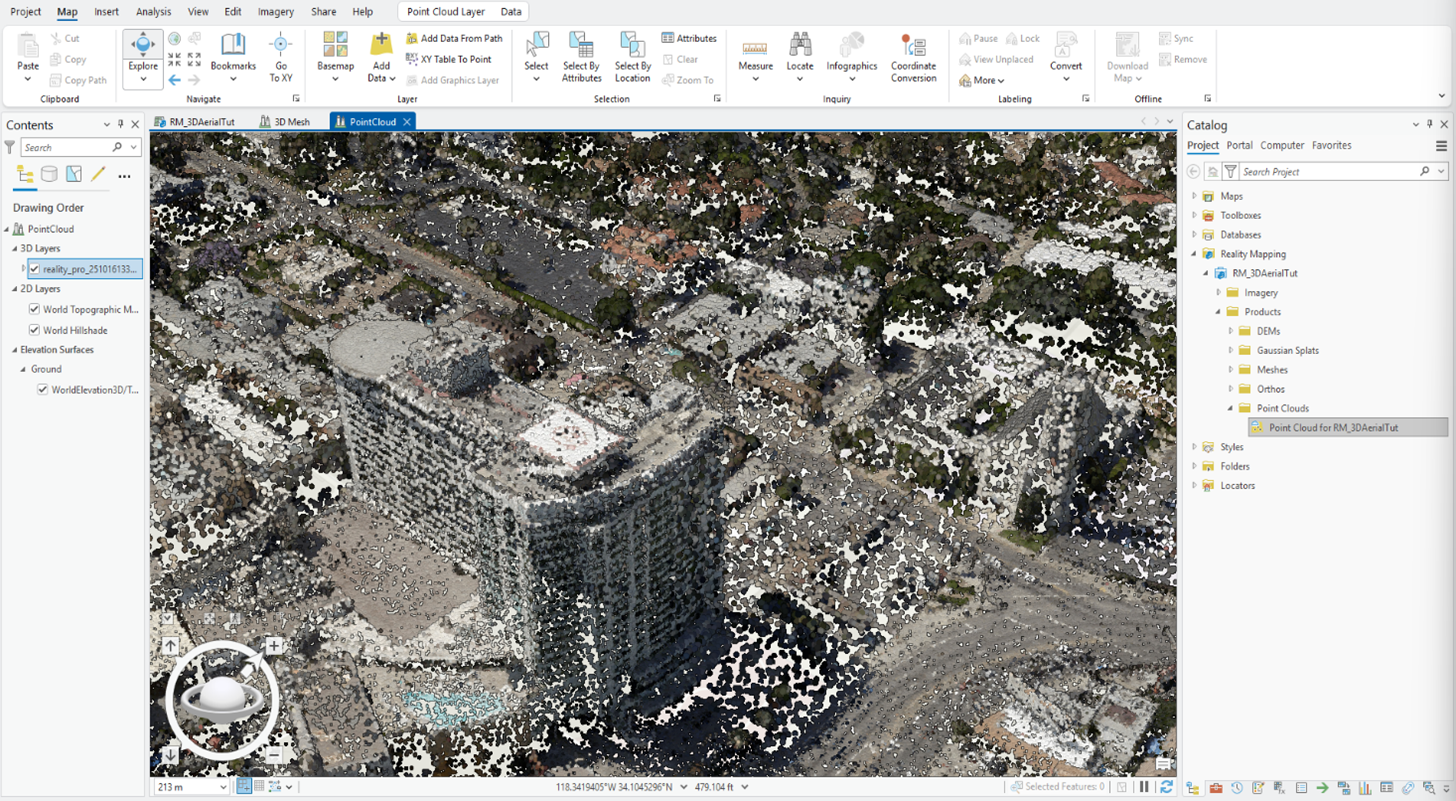
生成された点群を 3D 表示で視覚化するには、カタログ ウィンドウの 点群 フォルダーの RM_3D_AerialTutorial の点群 を右クリックして、ドロップダウン メニューの 新規に追加 > ローカル シーン をクリックします。
ここでチュートリアルを終了することも、[プロダクト] グループの個々のプロダクト オプションを使用して派生プロダクトを生成することもできます。 続行した場合、これまでに生成されたプロダクトは上書きされます。 これまでに作成したプロダクトを残しておくには、上記の「リアリティ マッピング ワークスペースの作成」のセクションの指示に従って新しいリアリティ マッピング ワークスペースを作成してから、次に進んでください。
個別のプロダクト オプションを使用したプロダクトの生成
点群の生成
点群とは、ブロックまたはプロジェクト内のオーバーラップ画像から抽出される、RGB カラーの高密度 3D LAS ポイントによって定義されるプロジェクト エリアのモデルのことです。
リアリティ マッピング プロダクト ウィザードを使用して点群を生成するには、以下の手順に従います。
リアリティー マッピング タブで、プロダクト グループの 3D 点群 ボタン
 をクリックします。
[リアリティー マッピング プロダクト ウィザード] ウィンドウが表示されます。
[共有された高度な設定] をクリックします。
[高度なプロダクト設定] ダイアログ ボックスが表示され、ここで、生成するリアリティー マッピング プロダクトを制御するパラメーターを定義できます。 高度なプロダクト設定の詳細については、「共有された高度な設定オプション」をご参照ください。
上記の「リアリティー マッピング複数プロダクト ウィザードを使用したプロダクトの生成」セクションの手順 3 ~ 7 を実行します。
[終了] をクリックすると、点群生成プロセスが開始します。
プロダクトの生成が完了すると、カタログ ウィンドウのリアリティー マッピング コンテナー内の点群フォルダーに点群プロダクトが追加されます。
生成された点群を 3D 表示で視覚化するには、コンテンツ ウィンドウの点群フォルダーの RM_3D_AerialTutorial の点群 を右クリックし、ローカル シーンまたはグローバル シーンに追加します。
3D メッシュの生成
3D メッシュとは、地表と地表フィーチャ ファサードが密集して正確に再構築されるプロジェクト エリアの 3D テクスチャー モデルのことです。 3D メッシュを任意の角度から表示して、現実的で正確なプロジェクト エリアの描写を取得できます。
リアリティ マッピング プロダクト ウィザードを使用して 3D メッシュを生成するには、以下の手順に従います。
リアリティー マッピング タブで、プロダクト グループの 3D メッシュ ボタン
 をクリックします。
[リアリティー マッピング プロダクト ウィザード] ウィンドウが表示されます。
[共有された高度な設定] をクリックします。
[高度なプロダクト設定] ダイアログ ボックスが表示され、ここで、生成するリアリティー マッピング プロダクトを制御するパラメーターを定義できます。 高度なプロダクト設定の詳細については、「共有された高度な設定オプション」をご参照ください。
上記の「リアリティー マッピング複数プロダクト ウィザードを使用したプロダクトの生成」セクションの手順 3 ~ 7 を実行します。
[次へ] をクリックして [3D メッシュ設定] ウィンドウに移動し、各パラメーターの値が次のように設定されていることを確認します。
- [形式] - [SLPK]
[終了] をクリックすると、3D メッシュ生成プロセスが開始します。
処理が完了すると、カタログ ウィンドウのリアリティー マッピング コンテナー内のメッシュ フォルダーに 3D メッシュ プロダクトが追加されます。
生成された 3D メッシュ プロダクトを視覚化するには、メッシュ フォルダー内の Mesh for RM_3D_AerialTutorial ファイルを右クリックし、ドロップダウン メニューから、新規に追加 > ローカル シーン の順にクリックします。
サマリー
このチュートリアルでは、Reality Server に接続して斜めデジタル航空写真のリアリティー マッピング ワークスペースを作成し、リアリティー マッピング タブのツールを使用して地上コントロール ポイントに対し写真測量調整を行いました。 プロダクト グループのツールを使用して、点群プロダクトと 3D メッシュ プロダクトを生成しました。