Didacticiel : Créer des produits d’imagerie aérienne numérique 3D dans ArcGIS Pro avec ArcGIS Reality Server
 Disponible avec une licence Standard ou Advanced.
Dans ArcGIS Pro, vous pouvez vous connecter à ArcGIS Reality Server et corriger par photogrammétrie les images aériennes numériques collectées par une caméra de cartographie professionnelle afin d’éliminer les distorsions géométriques causées par le déplacement du capteur et du terrain. Une fois ces effets corrigés, vous pouvez générer des produits Reality Mapping. Avec ArcGIS Reality Server, ce traitement peut être effectué à distance sur votre infrastructure d’entreprise auto-hébergée, ce qui vous permet de tirer parti d’une configuration à plusieurs machines pour le traitement distribué.
Dans ce didacticiel, vous allez configurer un espace de travail Reality Mapping pour gérer une collection d’images aériennes à des fins de traitement sur le serveur. Vous effectuerez un ajustement de bloc et vérifierez les résultats. Ensuite, vous générerez des produits de nuage de points et de maillage 3D.
Le calcul de la solution de photogrammétrie pour l’imagerie aérienne se fait par rapport à son orientation extérieure, qui correspond à une transformation du sol à la caméra, et par rapport à son orientation intérieure, qui correspond à une transformation de la caméra à l’image. Les paramètres d’orientation extérieure requis sont les coordonnées du centre de la perspective (x,y,z) et les angles omega, phi et kappa sous forme de table d’images. Les paramètres d’orientation intérieure sont la distance focale, la taille de pixel, le point principal et la distorsion de l’objectif. Ces informations se trouvent dans le rapport de calibrage de la caméra associé à vos images. Elles doivent être fournies dans une table de caméras.
Remarque :
ArcGIS Reality Server est requis pour suivre ce didacticiel. Pour configurer un Reality Server, reportez-vous à la rubrique Installation de Reality Server.
Connexion à ArcGIS Reality Server
Pour utiliser Reality Server afin de traiter vos données dans ArcGIS Pro, vous devez d’abord vous connecter à Reality Server.
Ouvrez ArcGIS Pro, cliquez sur l’onglet Project (Projet) du ruban, puis cliquez sur la page Portals (Portails).
Vous pouvez également accéder à la page Portals (Portails) à l’aide du lien Manage Portals (Gérer les portails) du menu
 .
Cliquez sur Ajouter un portail.
Saisissez l’URL (
https://webadaptorhost.domain.com/webadaptorname) du portail dans la boîte de dialogue Add Portal (Ajouter un portail) et cliquez sur OK.Connectez-vous au portail en cliquant sur le bouton Options
 ou cliquez avec le bouton droit de la souris sur le portail et sélectionnez Sign In (Connexion). Saisissez vos nom d’utilisateur et mot de passe.
Pour que la nouvelle connexion devienne votre portail actif, cliquez avec le bouton droit sur l’URL, puis sélectionnez Set As Active Portal (Définir comme portail actif).
Une fois que vous êtes connecté à votre portail, votre nom d’utilisateur s’affiche en haut à droite d’ArcGIS Pro.
Créer un espace de travail Reality Mapping
Un espace de travail Reality Mapping est un sous-projet ArcGIS Pro qui est dédié aux processus Reality Mapping. Il s’agit d’un conteneur au sein d’un dossier de projet ArcGIS Pro qui contient les ressources et les fichiers dérivés appartenant à une collection d’images.
Une collection d’images aériennes numériques est fournie pour ce didacticiel. Les données du didacticiel incluent également des tables d’images et de caméras.
Pour créer un espace de travail Reality Mapping, procédez comme suit :
Téléchargez le jeu de données du didacticiel et enregistrez-le dans
C:\SampleData\Aerial Imagery.- Décompressez le paquetage dans le répertoire
C:\SampleData\Aerial Imagery.
Si vous enregistrez les données dans un emplacement différent sur votre ordinateur, modifiez le chemin dans toutes les entrées du fichier
Oblique_FramesCam.csv.- Décompressez le paquetage dans le répertoire
Dans ArcGIS Pro, créez un projet en utilisant le modèle Map (Carte).
Dans l’onglet Imagery (Imagerie), dans le groupe Reality Mapping, cliquez sur le menu déroulant New Workspace (Nouvel espace de travail) et sélectionnez New Workspace (Nouvel espace de travail).
Dans la fenêtre Workspace Configuration (Configuration de l’espace de travail), indiquez un nom pour l’espace de travail.
Définissez Workspace Type (Type d’espace de travail) sur Reality Mapping.
Dans le menu déroulant Sensor Data Type (Type de données de capteur), sélectionnez Aerial - Digital (Aérienne - Numérique).
Définissez Scenario Type (Type de scénario) sur Oblique.
Ce paramètre est recommandé lorsqu’une combinaison d’images nadir et obliques est utilisée.
Dans le menu déroulant Basemap (Fond de carte), sélectionnez Topographic (Topographique).
Définissez le
Parallel Processing Factor(PPF). Ce paramètre contrôle les ressources de calcul maximales pour le traitement distribué. Il est recommandé d’utiliser une expression sous forme de pourcentage. Par exemple, si vous avez 2 nœuds Reality Server, définissez le PPF sur 50 % pour utiliser une machine pour l’ajustement de bloc et la génération de produits Reality Mapping.Sélectionnez
Process this image collection on serversi vous souhaitez utiliser Reality Server.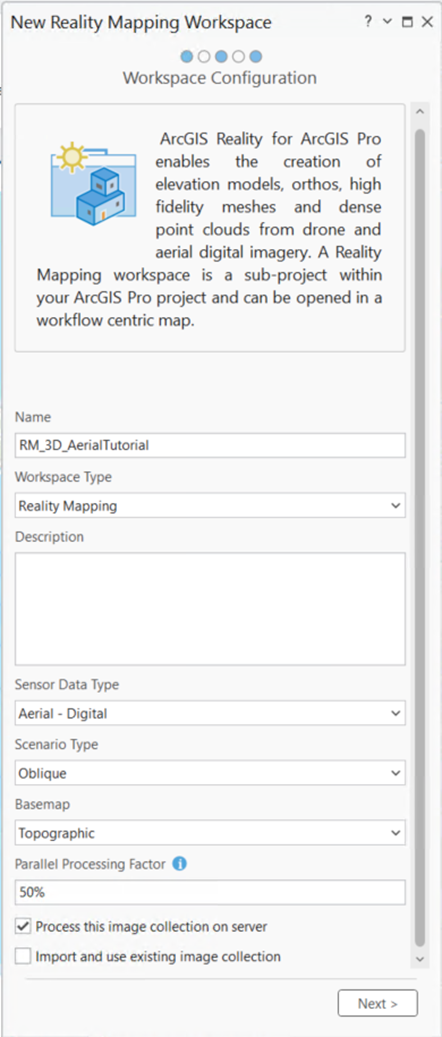
Acceptez toutes les autres valeurs par défaut, puis cliquez sur Next (Suivant).
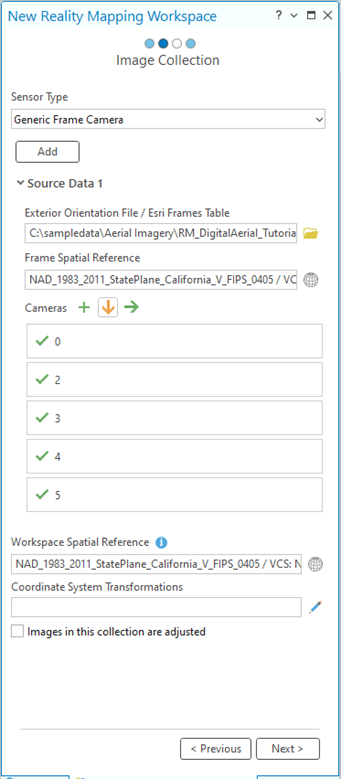
Dans la fenêtre Image Collection (Collection d’images), sous Exterior Orientation File/Esri Frames Table (Fichier d’orientation extérieure/table d’images Esri), accédez au dossier de données du didacticiel sur votre ordinateur et au fichier de table d’images
Nadir_Oblique_FramesCam.csv.Cette table, qui contient les informations sur les images et les caméras, spécifie les paramètres utilisés pour calculer l’orientation intérieure et extérieure de la caméra et de l’imagerie. Au cours du traitement d’ajustement, ces valeurs approximatives sont affinées pour être plus précises.
Assurez-vous que les chemins de données répertoriés dans la colonne
rasterdu fichier de table d’images correspondent à l’emplacement des fichiers d’images sur votre ordinateur.Sous Cameras (Caméras), cliquez sur le bouton Import (Importer)
 , accédez au dossier de données du didacticiel sur votre ordinateur, puis sélectionnez le fichier
Nadir_Oblique_FramesCam.csv.Pour ce didacticiel, les tables d’images et de caméras Esri sont fournies dans un fichier unique au format adéquat. Pour les autres jeux de données, vous devrez peut-être créer et mettre en forme les tables. Pour plus d’informations, reportez-vous à la rubrique Structure de la table Images.
Assurez-vous que les valeurs de Spatial Reference (Référence spatiale) et du modèle de caméra sont correctes.
La projection par défaut pour l’espace de travail est définie en fonction de l’imagerie. Cette projection doit correspondre aux coordonnées utilisées dans la table d’images. Elle détermine la référence spatiale des produits Reality que vous créez. Pour ce jeu de données, vous utiliserez la projection définie dans la table d’images et de caméras : XY – NAD83 2011 StatePlane California V FIPS 0405, VCS NAVD88 (meters).
Acceptez les autres valeurs par défaut, puis cliquez sur Next (Suivant).
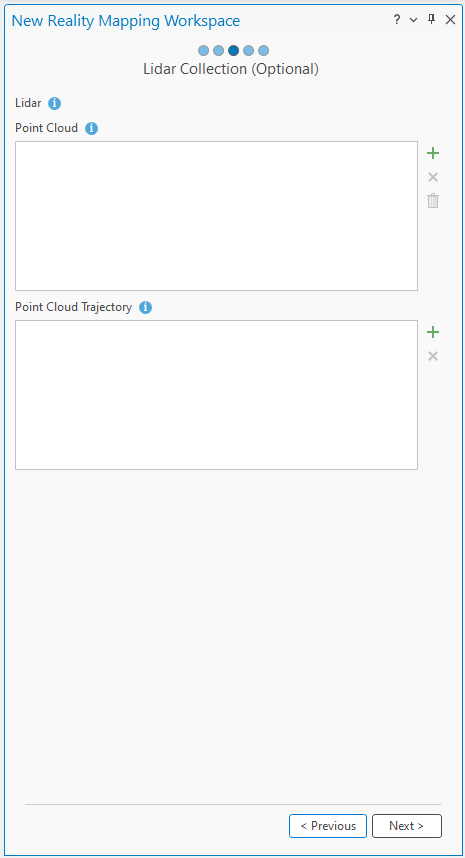
Dans la fenêtre Lidar Collection (Collection lidar), acceptez les valeurs par défaut et cliquez sur Next (Suivant).
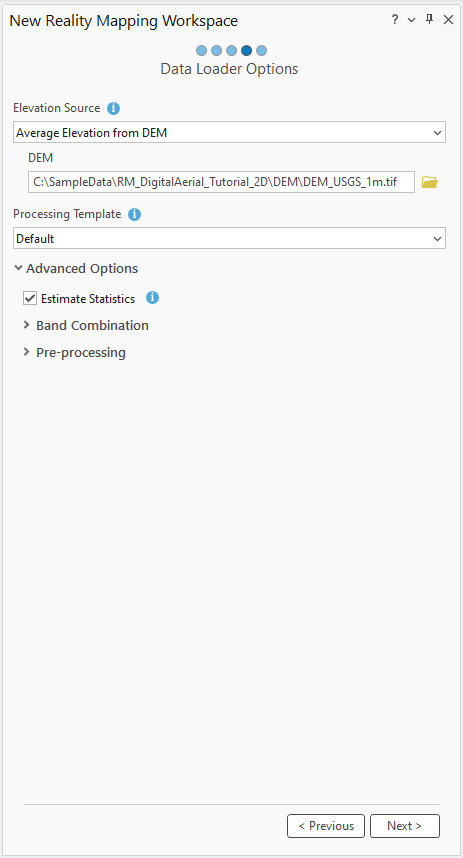
Dans la fenêtre Data Loader Options (Options du chargeur de données), sous DEM (MNE), cliquez sur le bouton Parcourir, accédez au dossier de données du didacticiel sur votre ordinateur, puis sélectionnez le fichier
DEM_USGS_1m.tif.Acceptez les autres valeurs par défaut et cliquez sur Finish (Terminer).
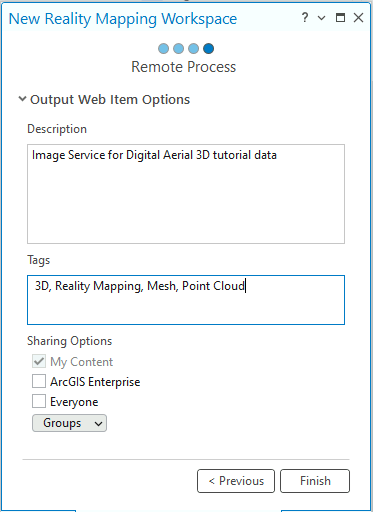
Dans la fenêtre Remote Process (Traitement distant), fournissez la description et les balises du service d’imagerie, puis cliquez sur Finish (Terminer).
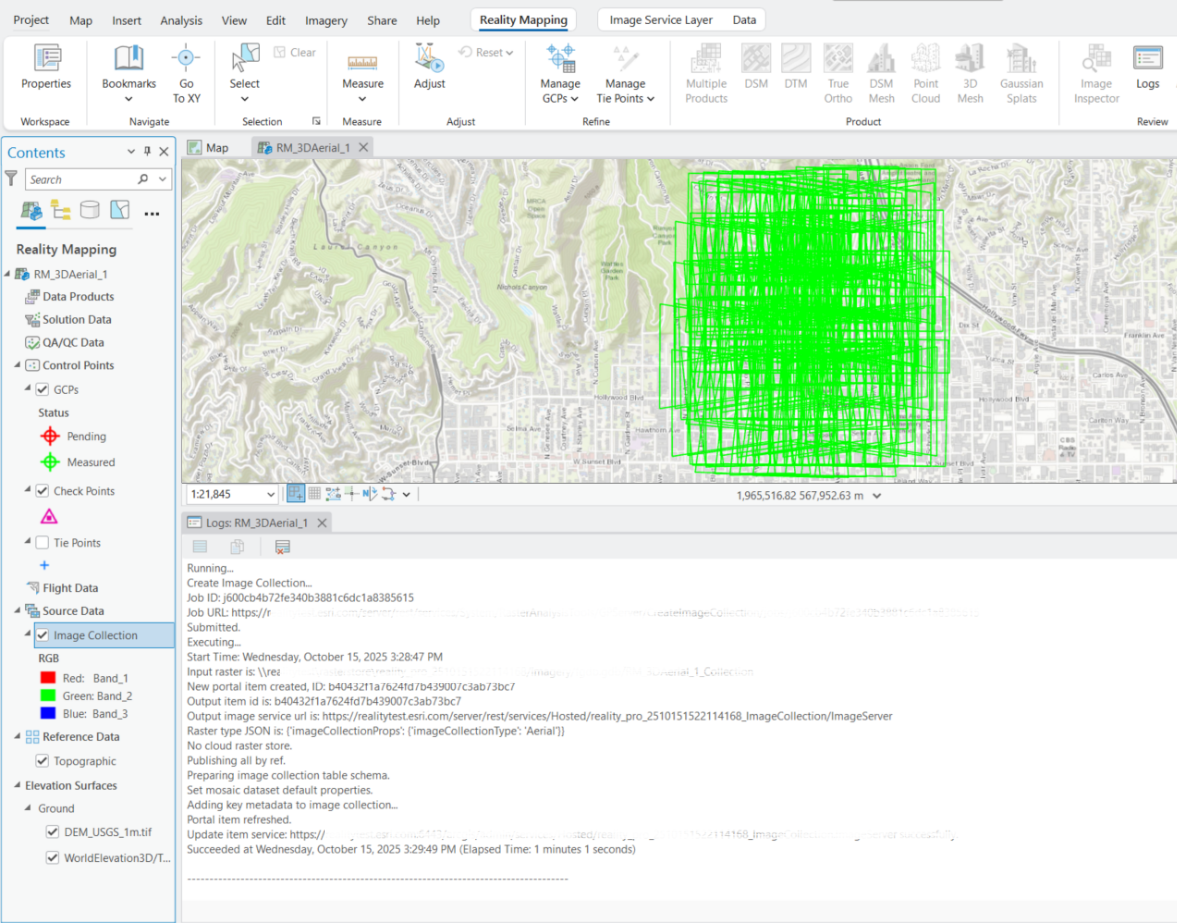
Une fois l’espace de travail créé, une catégorie Reality Mapping est ajoutée à la fenêtre Contents (Contenu), où seront stockés les services de collection d’images et les produits Reality Mapping dérivés.
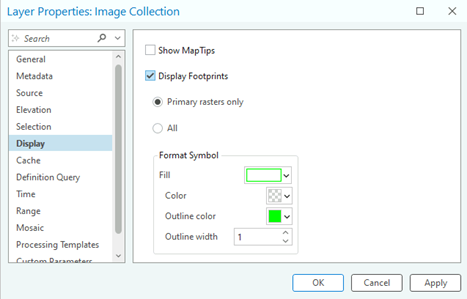
Pour voir les emprises des images, vous pouvez cliquer avec le bouton droit sur la collection d’images dans la fenêtre Contents (Contenu), sélectionner Properties (Propriétés), Display (Affichage), puis cocher la case Display Footprints (Afficher les emprises).
L’affichage initial de l’imagerie dans l’espace de travail confirme que toutes les images et les métadonnées nécessaires ont été fournies pour lancer l’espace de travail. Les images n’ayant pas été alignées ni ajustées, l’aspect de la mosaïque peut sembler incorrect du point de vue géométrique. Remarque : Vous devrez peut-être zoomer suffisamment pour voir l’image.
Un nouvel onglet Reality Mapping est ajouté au menu principal ArcGIS Pro. Un clic sur cet onglet fait apparaître un ensemble d’outils et de processus dédiés à Reality Mapping. Dans la catégorie Product (Produit), tous les boutons sont indisponibles car les images n’ont pas encore été ajustées.
Effectuer un ajustement de bloc
Une fois que vous avez créé un espace de travail Reality Mapping, l’étape suivante consiste à effectuer un ajustement de bloc à l’aide des outils des groupes Adjust (Ajuster) et Refine (Affiner). L’ajustement de bloc calcule les points de rattachement, qui sont des points communs dans les zones de la superposition d’images. Les points de rattachement seront ensuite utilisés pour calculer l’orientation de chaque image, appelée orientation extérieure en photogrammétrie.
Pour effectuer un ajustement de bloc, procédez comme suit :
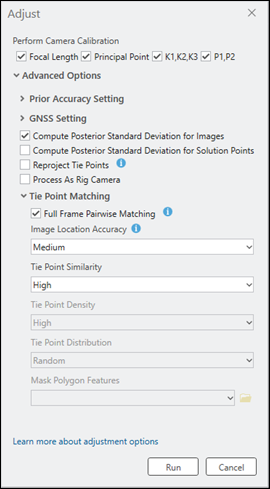
Dans l’onglet Reality Mapping, dans le groupe Adjust (Ajuster), cliquez sur Adjust (Ajuster)
 .
Assurez-vous que toutes les options dans Perform Camera Calibration (Effectuer un calibrage de la caméra) sont sélectionnées.
Cela indique que les paramètres de distance focale et de distorsion de l’objectif sont approximatifs et qu’ils seront calculés lors de l’ajustement.
Développez la section Advanced Options (Options avancées).
Développez la section Tie Point Matching (Appariement des points de rattachement).
Cochez la case Full Pairwise Matching (Appariement deux par deux complet).
Cette option permet de tirer parti de l’algorithme SIFT (Scale-Invariant Feature Transform) pour améliorer la précision de corrélation lors du traitement des images avec de grandes variations d’échelle, de superposition ou des paramètres d’orientation initiaux de faible qualité.
Définissez Tie Point Similarity (Similarité des points de rattachement) sur High (Élevée).
Acceptez les valeurs par défaut pour tous les autres paramètres et cliquez sur Run (Exécuter).
Pour accéder à ce fichier, dans l’onglet Reality Mapping, dans le groupe Review (Examiner), cliquez sur Logs View (Affichage des journaux)
 .
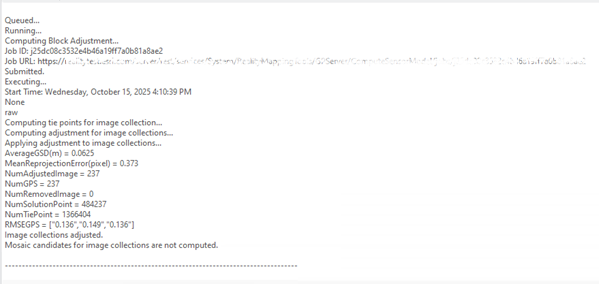
L’EQM des points de rattachement est exprimée en pixels.
Examiner les résultats de l’ajustement
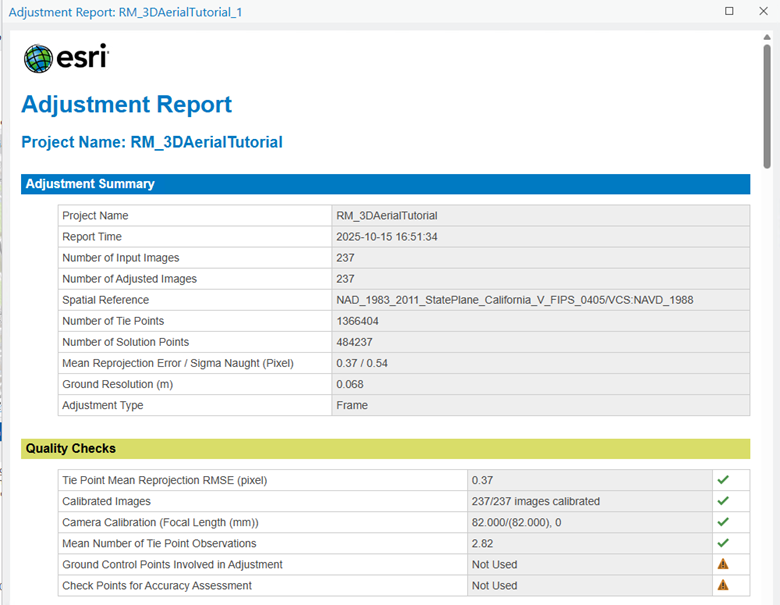
Après avoir exécuté un ajustement de bloc, examinez les résultats et évaluez la qualité de l’ajustement. Dans l’onglet Reality Mapping, dans le groupe Review (Examiner), cliquez sur Adjustment Report (Rapport d’ajustement) pour générer des statistiques d’ajustement. Le rapport d’ajustement fournit un enregistrement de l’ajustement et des mesures de la qualité globale du traitement.
Conseil :
Il est conseillé d’utiliser des points de contrôle au sol pour améliorer la précision absolue. Toutefois, pour cet ajustement, des points de contrôle au sol n’étaient pas disponibles et n’ont pas été inclus.
Générer des produits Reality Mapping
Une fois l’ajustement de bloc effectué, des produits d’imagerie 2D et 3D peuvent être générés à l’aide des outils du groupe Product (Produit) de l’onglet Reality Mapping. Plusieurs produits peuvent être générés simultanément à l’aide de l’assistant Produits Reality Mapping. Pour générer un seul produit, sélectionnez l’outil approprié dans le groupe Product (Produit). Les types de produits qui peuvent être générés dépendent de divers facteurs, notamment le capteur, la configuration des données de vol et le type de scénario. Dans l’exemple de jeu de données, la configuration utilisée est une combinaison Oblique et Nadir, ce qui convient aux produits 3D tels que les nuages de points et les maillages 3D.
Remarque :
Dans ce didacticiel, deux approches pour générer des produits dérivés sont décrites ci-dessous. Une approche utilise l’assistant Plusieurs produits et l’autre, les assistants de produits individuels répertoriés dans le groupe Product (Produit). Il est conseillé de choisir l’une ou l’autre approche, car l’exécution des deux processus n’est pas requise pour ce didacticiel.
Remarque :
Le produit Gaussian Splats n’est pas généré dans ce tutoriel. Voir Générer des Gaussian Splats à l’aide d’ArcGIS Reality for ArcGIS Pro pour obtenir des détails sur la génération du produit Gaussian Splats et connaître les conditions requises.
Générer des produits à l’aide de l’assistant Plusieurs produits Reality Mapping
L’assistant Produits Reality Mapping vous guide tout au long de la création d’un ou de plusieurs produits Reality Mapping, que vous pouvez réaliser en suivant une procédure unique. Tous les produits générés sont stockés dans les dossiers de produits de même nom, dans la catégorie Reality Mapping de la fenêtre Catalog (Catalogue).
Pour générer des produits à l’aide de l’assistant Plusieurs produits Reality Mapping, procédez comme suit :
Dans l’onglet Reality Mapping, cliquez sur le bouton Multiple Products (Plusieurs produits) du groupe Product (Produit).
La fenêtre Reality Mapping Products Wizard (Assistant Produits Reality Mapping) s’affiche. Dans la fenêtre Product Generation Settings (Paramètres de génération de produits), décochez la case 2D. Dans ce didacticiel, seuls des produits 3D sont générés.
Cliquez sur le bouton Shared Advanced Settings (Paramètres avancés partagés).
La boîte de dialogue Advanced Product Settings (Paramètres avancés des produits), dans laquelle vous pouvez définir des paramètres qui auront un impact sur les produits Reality Mapping qui seront générés, s’ouvre. Pour des détails sur les paramètres avancés des produits, reportez-vous à Option Paramètres avancés partagés.
Vérifiez que le paramètre Quality (Qualité) est réglé sur Ultra.
Assurez-vous que la valeur de Scenario (Scénario) est Oblique, comme pour la configuration des données de vol.
Acceptez les paramètres de Pixel Size (Taille de pixel) par défaut pour générer des produits avec la résolution d’image source.
Pour Product Boundary (Limite du produit), cliquez sur le bouton Browse (Parcourir)
 , accédez à l’emplacement des données du didacticiel, sélectionnez les données d’entités
Mesh_bdry, puis cliquez sur OK.Il est recommandé de fournir une limite de produit pour les raisons suivantes :
Définissez l’étendue en sortie adéquate : si vous ne définissez pas une limite de produit, l’étendue définie automatiquement par l’application à partir de plusieurs paramètres du jeu de données risque de ne pas correspondre à l’étendue du projet.
Réduisez le temps de traitement : si l’étendue de produit requise est inférieure à celle de la collection d’images, définir une limite de produit permet de réduire la durée de traitement et de découper automatiquement la sortie d’après l’étendue de la limite.
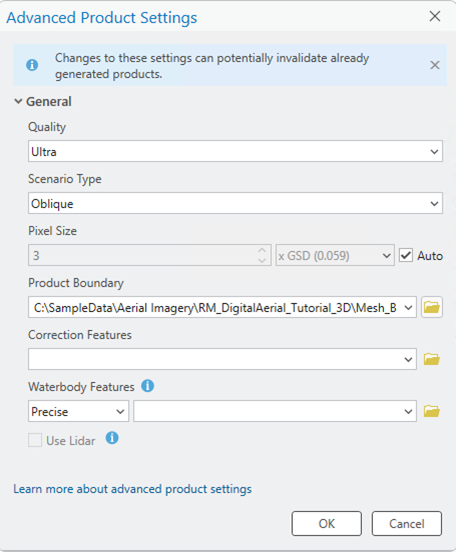
Acceptez toutes les autres valeurs par défaut, puis cliquez sur OK.
La boîte de dialogue Advanced Products Settings (Paramètres avancés des produits) se ferme et vous revenez à la fenêtre Products Generation Settings (Paramètres de génération de produits) de l’assistant Produits Reality Mapping.
Cliquez sur Next (Suivant) pour accéder à la fenêtre 3D Mesh Settings (Paramètres du maillage 3D). Assurez-vous que SLPK est sélectionné comme format.
Cliquez sur Finish (Terminer) pour commencer la génération du produit.
Une fois la génération des produits terminée, les produits de nuage de points et de maillage 3D sont ajoutés au conteneur Reality Mapping dans les dossiers des nuages de points et des maillages, respectivement. Il s’agit des services de couche de scène créés côté serveur.
Pour visualiser le maillage 3D généré, cliquez avec le bouton droit sur le fichier Mesh for RM_3D_AerialTutorial dans le dossier des maillages, puis sélectionnez Add to New > Local Scene (Ajouter à un nouvel élément > Scène locale) dans le menu déroulant.
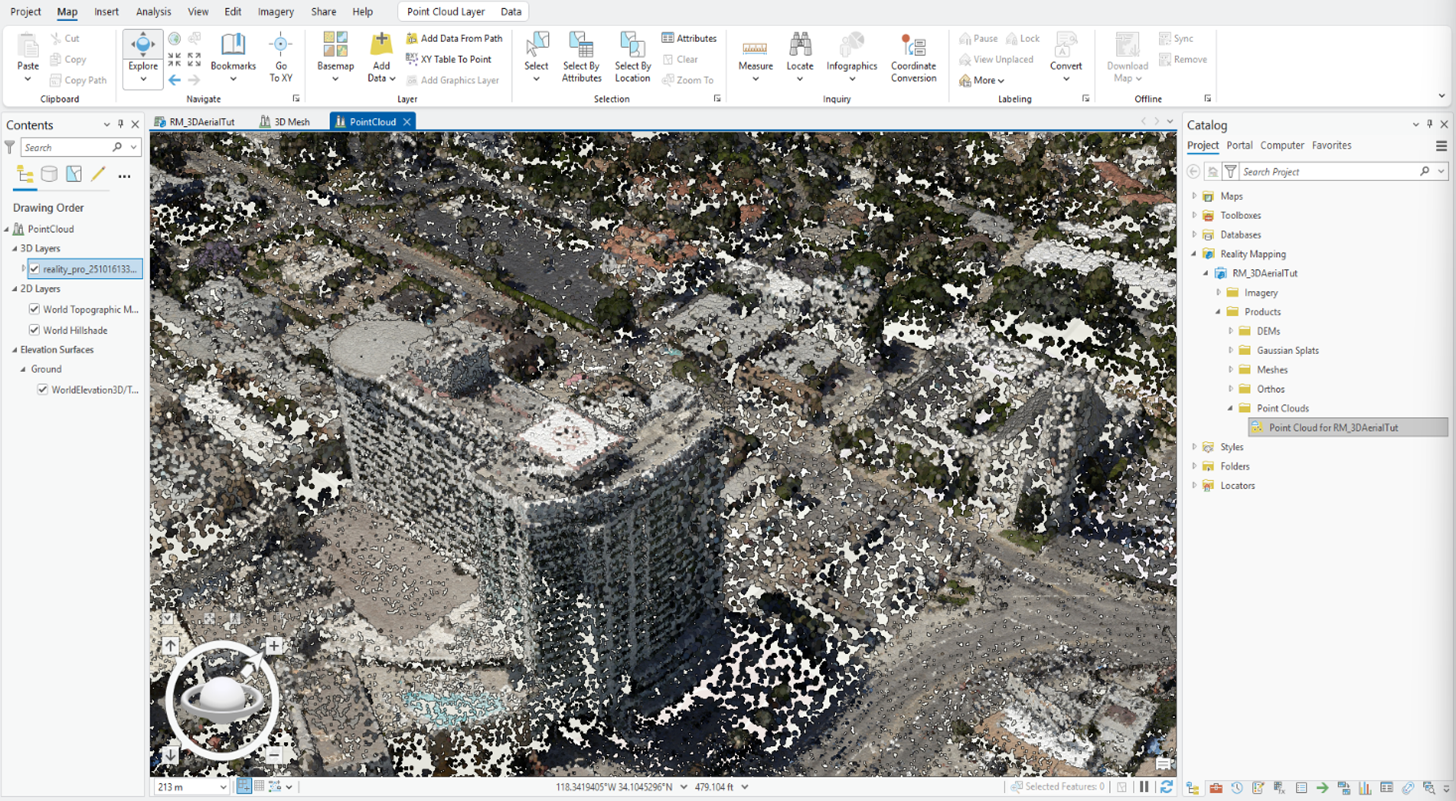
Pour visualiser le nuage de points généré dans une perspective 3D, cliquez avec le bouton droit sur Point Cloud for RM_3D_AerialTutorial dans le dossier Point Clouds (Nuages de points) dans la fenêtre Catalog (Catalogue) et cliquez sur Add to New (Ajouter à un nouvel élément) > Local Scene (Scène locale) dans le menu déroulant.
Vous pouvez arrêter le didacticiel maintenant ou continuer de générer des produits dérivés à l’aide des options de produits individuels du groupe Product (Produits). Si vous continuez, les produits déjà générés seront remplacés. Pour conserver les produits créés précédemment, suivez les instructions de la section Créer un espace de travail Reality Mapping ci-dessus pour créer un nouvel espace de travail Reality Mapping avant de continuer.
Générer un produit avec l’option de produit individuel
Générer un nuage de points
Un nuage de points est un modèle de la zone de projet défini par des points LAS 3D de couleur RVB, de densité élevée, extraits d’images superposées dans le bloc ou le projet.
Pour générer un nuage de points à l’aide de l’assistant Produits Reality Mapping, procédez comme suit :
Dans l’onglet Reality Mapping, cliquez sur le bouton 3D Point Cloud (Nuage de points 3D)
 dans le groupe Product (Produit).
La fenêtre Reality Mapping Products Wizard (Assistant Produits Reality Mapping) s’affiche.
Cliquez sur Shared Advanced Settings (Paramètres avancés partagés).
La boîte de dialogue Advanced Product Settings (Paramètres avancés des produits), dans laquelle vous pouvez définir des paramètres qui auront un impact sur les produits Reality Mapping qui seront générés, s’ouvre. Pour des détails sur les paramètres avancés des produits, reportez-vous à Option Paramètres avancés partagés.
Effectuez les étapes 3 à 7 de la section précédente Générer des produits à l’aide de l’assistant Plusieurs produits Reality Mapping.
Cliquez sur Finish (Terminer) pour commencer la génération du nuage de points.
Une fois la génération terminée, le produit de nuage de points est ajouté dans la fenêtre Catalog (Catalogue) et le conteneur Reality Mapping, dans le dossier Point Cloud (Nuage de points).
Pour visualiser le nuage de points généré dans une perspective 3D, cliquez avec le bouton droit sur Point Cloud for RM_3D_AerialTutorial dans le dossier Point Clouds (Nuages de points) dans la fenêtre Contents (Contenu) et ajoutez-le à une scène locale ou globale.
Générer un maillage 3D
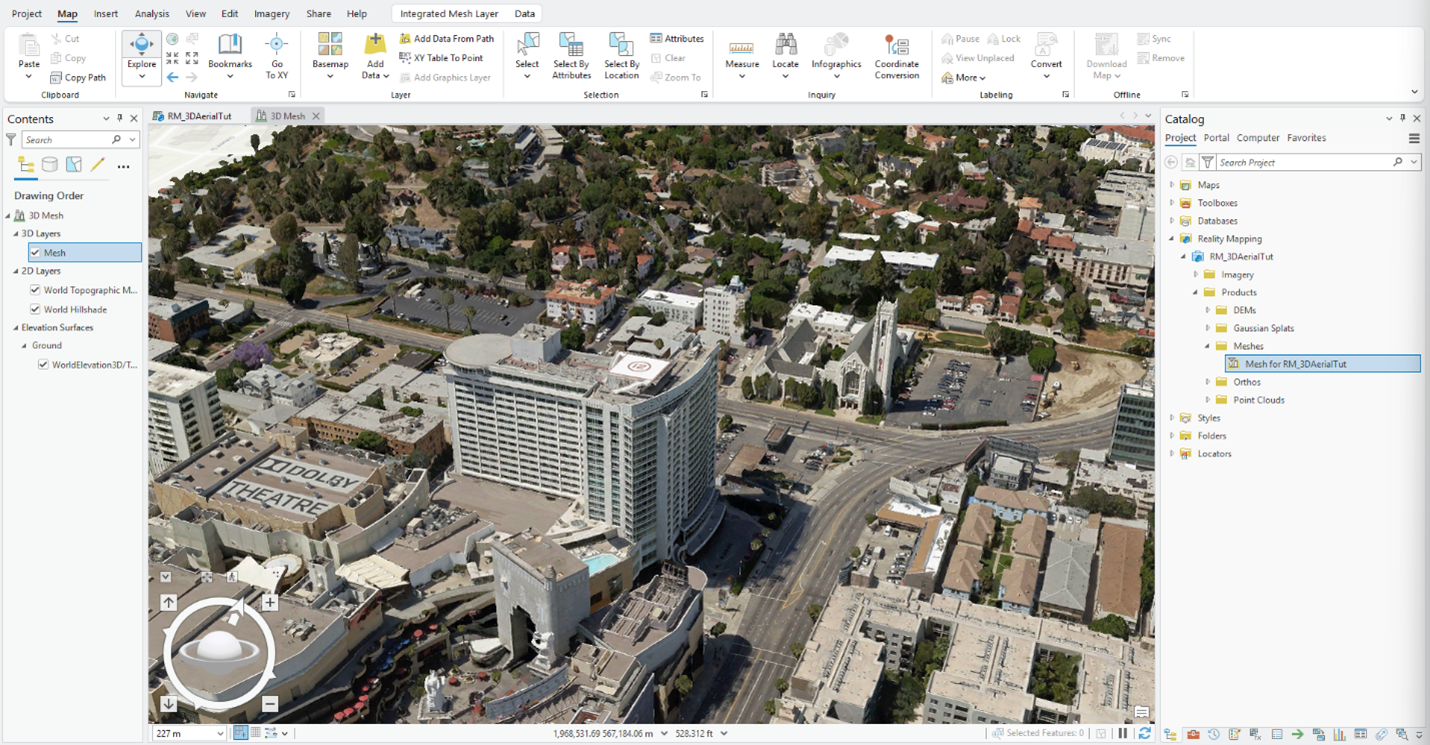
Un maillage 3D est un modèle texturé 3D de la zone de projet dans lequel les façades des entités au sol et au-dessus du sol sont reconstruites à un haut niveau de densité et de précision. Le maillage 3D peut être affiché selon n’importe quel angle pour obtenir une représentation réaliste et précise de la zone de projet.
Pour générer un maillage 3D à l’aide de l’assistant Produits Reality Mapping, procédez comme suit :
Dans l’onglet Reality Mapping, cliquez sur le bouton 3D Mesh (Maillage 3D)
 du groupe Product (Produit).
La fenêtre Reality Mapping Products Wizard (Assistant Produits Reality Mapping) s’affiche.
Cliquez sur Shared Advanced Settings (Paramètres avancés partagés).
La boîte de dialogue Advanced Product Settings (Paramètres avancés des produits), dans laquelle vous pouvez définir des paramètres qui auront un impact sur les produits Reality Mapping qui seront générés, s’ouvre. Pour une description détaillée des paramètres avancés des produits, reportez-vous à Option Paramètres avancés partagés.
Effectuez les étapes 3 à 7 de la section précédente Générer des produits à l’aide de l’assistant Plusieurs produits Reality Mapping.
Cliquez sur Next (Suivant) pour accéder à la fenêtre 3D Mesh Settings (Paramètres de maillage 3D) et vérifiez que les valeurs des paramètres correspondent aux suivantes :
- Format : SLPK
Cliquez sur Finish (Terminer) pour commencer la génération du maillage 3D.
Une fois le traitement terminé, le produit de maillage 3D est ajouté à la fenêtre Catalog (Catalogue), au conteneur Reality Mapping et au dossier des maillages.
Pour visualiser le produit de maillage 3D généré, cliquez avec le bouton droit sur le fichier Mesh for RM_3D_AerialTutorial dans le dossier des maillages et, dans le menu déroulant, cliquez sur Add to New > Local Scene (Ajouter à un nouvel élément > Scène locale).
Résumé
Dans ce didacticiel, vous vous êtes connecté à Reality Server et avez créé un espace de travail Reality Mapping pour l’imagerie aérienne numérique oblique, et utilisé les outils de l’onglet Reality Mapping pour appliquer un ajustement photogrammétrique avec des points de contrôle au sol. Vous avez utilisé les outils du groupe Products (Produits) pour générer des produits de nuage de points et de maillage 3D.