チュートリアル: ArcGIS Reality for ArcGIS Pro での 2D デジタル航空写真プロダクトの作成
 Standard または Advanced ライセンスで利用可能。
ArcGIS Reality ライセンスがある ArcGIS 組織で利用できます。
ArcGIS Pro では、写真測量を使用したプロフェッショナル仕様のマッピング カメラによって収集されたデジタル航空写真を補正して、センサーによって生じた幾何学的歪みを取り除き、地形のずれを補正することができます。 これらの影響を補正した後で、リアリティ マッピング プロダクトを生成することができます。
このチュートリアルでは、航空写真コレクションを管理するためのリアリティ マッピング ワークスペースを設定します。 ブロック調整を実行して結果を確認します。 その後、数値表層モデル (DSM)、トゥルー オルソ、および 2D DSM メッシュ プロダクトを生成します。
航空写真の写真測量ソリューションの計算は、外部標定 (EO、地面からカメラへの変換) と内部標定 (IO、カメラから画像への変換) によって決定します。 必須の EO パラメーターには投影中心 (x,y,z) 座標、Omega、Phi、Kappa 角度などがあり、フレーム テーブルで指定します。 内部標定パラメーターには、焦点距離、ピクセル サイズ、主点、レンズ歪みなどがあります。 この情報は、画像に関連付けられたカメラのキャリブレーション レポートに含まれており、カメラ テーブルで指定する必要があります。
ライセンス:
このチュートリアルを実行するには、次のライセンスが必要です:
ArcGIS Reality Studio
ArcGIS Pro 3.1 以降
ArcGIS Reality for ArcGIS Pro エクステンションのセットアップ
リアリティー マッピング ワークスペースの作成
リアリティー マッピング ワークスペースは、リアリティー マッピング ワークフロー専用の ArcGIS Pro サブプロジェクトです。 これは、ArcGIS Pro プロジェクト フォルダー内のコンテナーであり、1 つの画像コレクションに属するリソースと派生ファイルが格納されます。
このチュートリアル用にデジタル航空写真のコレクションが提供されています。 チュートリアル データにはフレーム テーブルとカメラ テーブルも含まれています。
リアリティー マッピング ワークスペースを作成するには、次の手順に従います。
チュートリアル データセットをダウンロードして
C:\SampleData\Aerial Imageryに保存します。データをコンピューター上の別の場所に保存する場合、
Nadir_FramesCam.csvファイル内の各エントリーでパスを更新してください。C:\SampleData\Aerial Imageryディレクトリーにパッケージを展開します。
ArcGIS Pro で、マップ テンプレートを使用してプロジェクトを作成し、ArcGIS Online アカウントにサイン インします。
[画像] タブの [リアリティー マッピング] グループで、[新しいワークスペース] ドロップダウン メニューをクリックし、[新しいワークスペース] を選択します。
[ワークスペースの構成] ウィンドウで、ワークスペースの名前を指定します。
[ワークスペース タイプ] を [リアリティ マッピング] に設定します。
[センサー データ タイプ] ドロップダウン メニューで、[航空写真 - デジタル] を選択します。
[シナリオ タイプ] を [直下] に設定します。
直下画像を使用する場合にはこの設定が推奨されます。
[ベースマップ] ドロップダウン メニューで、[地形図] を選択します。
ワークスペースの 並列処理ファクター 値を 90% に設定します。
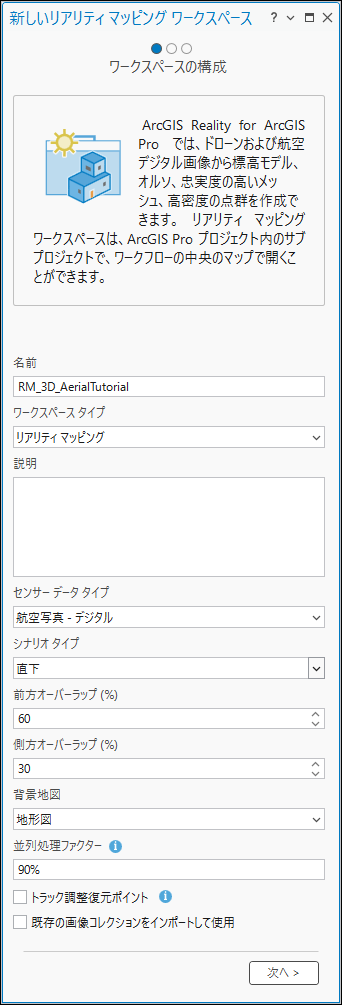
[並列処理ファクター] 値を 90% に設定することは、合計 CPU コアの 90% がリアリティー マッピングの処理をサポートするために使用されることを意味します。 ワークスペースが作成された後に、[画像] タブの [ワークスペース] グループの [プロパティ] で [並列処理ファクター] 値を変更することもできます。
[並行処理ファクター] をシステムが対応できる値よりも高い値に設定すると、並列処理の失敗につながります。 共通の要件としては、論理プロセッサごとに 2GB の RAM が必要です。 たとえば、6 個のコア、12 個の論理プロセッサ、16 GB の RAM を備えたシステムで作業している場合、並列処理ファクターを 100 パーセントに設定すると、プロセスを正常に実行するために最低 24 GB の RAM が必要になります。 この例に基づくより適切な [並列処理ファクター] は 50 パーセントです。これには、約 12 GB の RAM が必要です。
その他のデフォルト値をそのままにして、[次へ] をクリックします。
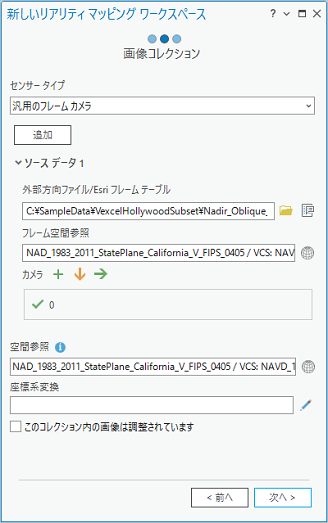
画像コレクション ウィンドウの 外部標定ファイル/Esri フレーム テーブル で、お使いのコンピューター上のチュートリアル データ フォルダーと
Nadir_FramesCam.csvフレーム テーブル ファイルを参照します。このテーブルにはフレームとカメラの情報が含まれており、カメラと画像の IO と EO の両方の計算に使用されるパラメーターが指定されています。 ブロック調整プロセスでは、これらの概算値をさらに調整することで精度を高めます。
フレーム テーブル ファイル内の
raster列にリストされているデータ パスがお使いのコンピューター上の画像ファイルの場所と一致していることを確認します。カメラ の下の インポート ボタン
 をクリックし、お使いのコンピューター上のチュートリアル データ フォルダーを参照して
Nadir_FramesCam.csvファイルを選択します。このチュートリアルでは、Esri フレーム テーブルとカメラ テーブルは、適切な形式の 1 つのファイルとして提供されています。 その他のデータセットの場合、必要に応じてテーブルを構築してフォーマットを指定します。 詳細については、「フレーム テーブルのスキーマ」をご参照ください。
[空間参照] とカメラ モデルの値が正しいことを確認してください。
ワークスペースのデフォルトの投影法は画像に基づいて定義されます。 この投影法はフレーム テーブルで使用されている座標と一致している必要があり、この投影法によって、作成するリアリティ プロダクトの空間参照が決まります。 このデータセットでは、フレーム テーブルとカメラ テーブルで定義されている投影法 XY – NAD83 2011 StatePlane California V FIPS 0405, VCS NAVD88 (meters) を使用します。
その他のデフォルト値をそのままにして、[次へ] をクリックします。
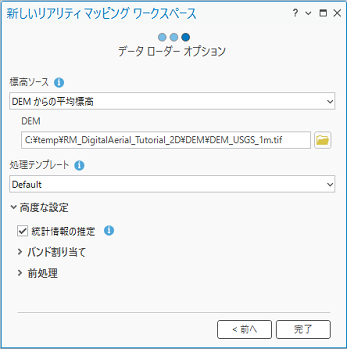
データ ローダー オプション ウィンドウの DEM の下にあるブラウズ ボタンをクリックし、お使いのコンピューター上のチュートリアル データ フォルダーを参照して
DEM_USGS_1m.tifファイルを選択します。その他のデフォルト値をそのままにして、[終了] をクリックします。
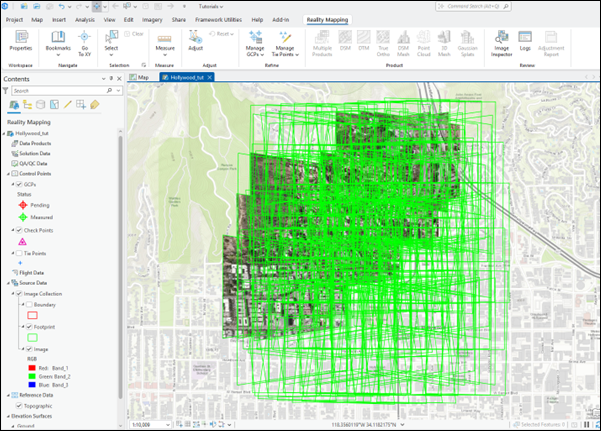
ワークスペースを作成すると、画像および画像フットプリントが表示されます。 さらに、[リアリティ マッピング] カテゴリーが [コンテンツ] ウィンドウに追加されました。 ここではソース画像データと派生リアリティー マッピング プロダクトが参照されます。
ワークスペース内の画像の初期表示で、そのワークスペースを開始するために必要なメタデータとすべての画像が提供されていることを確認します。 画像は調整されていないため、この時点ではおおよその配置であり、モザイクが正しく表示されないことがあります。
ブロック調整の実行
リアリティー マッピング ワークスペースを作成したら、次の手順では 調整 および 改善 グループのツールを使用してブロック調整を実行します。 ブロック調整ではタイ ポイント (画像が重なり合うエリアで共通するポイント) が計算されます。 この後、タイ ポイントを使用して、各画像の標定 (写真測量では外部標定と呼ぶ) が計算されます。
ブロック調整を実行するには、次の手順に従います。
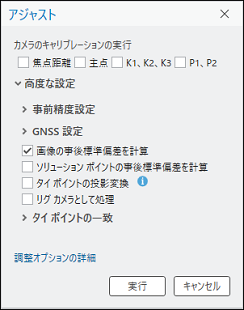
- リアリティー マッピング タブの 調整 グループで、調整
 をクリックします。
ほとんどの空中センサーはキャリブレーション済みであり、カメラ キャリブレーション レポートで正確な内部標定値が提供されるため、デジタル航空直下画像の場合、カメラのキャリブレーションの実行 チェックボックスはデフォルトではオンになっていません。 自動カメラ キャリブレーションは、カメラのジオメトリック パラメーターを計算し向上させると同時に、画像の向きや画像の地上座標を決定するため、通常は、低コストのドローン カメラなど、その他のタイプのデータに適用されます。
すべての設定のデフォルト値をそのままにして、[実行] をクリックします。
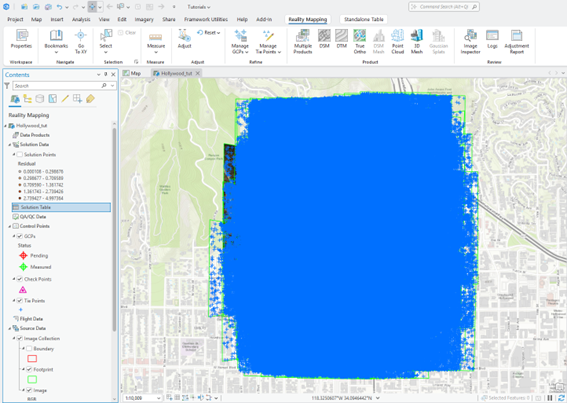
調整が完了したら、[コンテンツ] ウィンドウでタイ ポイント レイヤーをオンにして、生成されたタイ ポイントの分布をマップに表示します。
タイ ポイントの残差と精度のレポートをログ ファイルで確認できます。
リアリティー マッピング タブの 確認 グループで、ログ表示
 をクリックします。
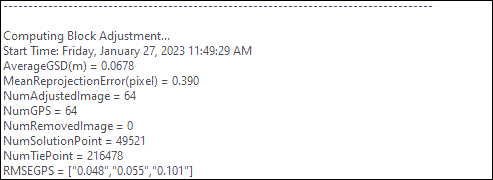
タイ ポイント RMS 誤差の単位はピクセルです。
調整結果の確認
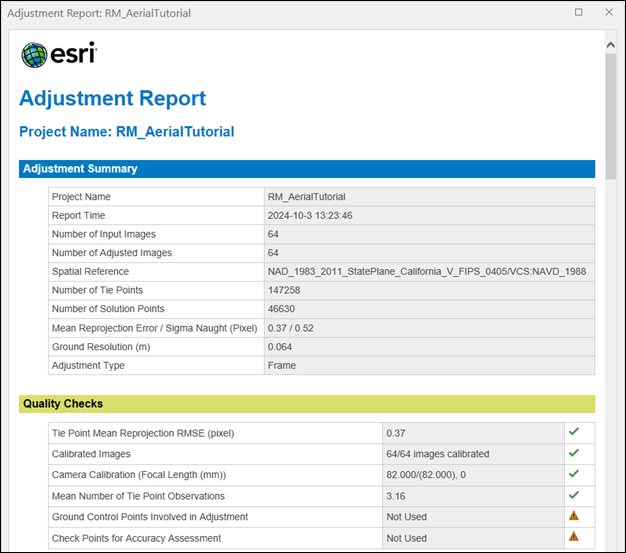
ブロック調整を実行した後は、調整の結果を確認し、調整の品質を評価します。 [リアリティ マッピング] タブの [確認] グループで、[調整レポート] をクリックして調整統計を生成します。 調整レポートでは、調整のレコードおよびそのプロセスの全体的な品質尺度が提供されます。
ヒント:
地上コントロール ポイント (GCP) を使用して絶対精度を上げることが推奨されますが、 GCP は使用できなかったため、この調整には含まれていません。
リアリティー マッピング プロダクトの生成
ブロック調整が完了したら、[リアリティー マッピング] タブの [プロダクト] グループにあるツールを使用して 2D および 3D 画像プロダクトを生成することができます。 リアリティ マッピング プロダクト ウィザードを使用して複数のプロダクトを同時に生成することも、[プロダクト] グループで該当するプロダクト ツールを選択してプロダクトを個別に生成することもできます。 生成可能なプロダクトのタイプは、センサー、データのフライト構成、シナリオ タイプなど、さまざまな要因によって異なります。 サンプル データセットのフライト構成は直下であり、これは DSM、トゥルー オルソ、DSM メッシュなどの 2D プロダクトに理想的です。
注意:
このチュートリアルでは、派生プロダクトを生成する 2 つのアプローチについて以下で説明します。 1 つ目のアプローチでは複数プロダクト ウィザードを使用し、2 つ目のアプローチでは [プロダクト] グループにリストされている名前付きの個別のプロダクト ウィザードを使用します。 このチュートリアルでは両方のワークフローを実行する必要はないため、どちらか一方のワークフローに従うことをおすすめします。
リアリティー マッピング複数プロダクト ウィザードを使用したプロダクトの生成
リアリティー マッピング プロダクト ウィザードのワークフローでは、1 つまたは複数のリアリティー マッピング プロダクトを 1 回のプロセスで作成します。 リアリティ マッピング複数プロダクト ウィザードを使用して生成可能なプロダクトとしては、DSM、トゥルー オルソ、DSM メッシュ、ポイント クラウド、3D メッシュが挙げられます。 生成されたすべてのプロダクトは、[カタログ] ウィンドウ内の [リアリティー マッピング] カテゴリー配下の同じ名前のプロダクト フォルダーに保存されます。
リアリティー マッピング複数プロダクト ウィザードを使用してプロダクトを生成するには、以下の手順に従います。
リアリティー マッピング タブで、プロダクト グループの 複数プロダクト ボタンをクリックします。
[リアリティー マッピング プロダクト ウィザード] ウィンドウが表示されます。
[プロダクト生成の設定] ウィンドウで、[3D] チェックボックスをオフにします。
このチュートリアルでは、2D プロダクトのみを生成します。
2D プロダクト カテゴリーで、[数値地形モデル (DTM)] をオフにします。
DTM の生成については別のチュートリアルで説明します。
[共有された高度な設定] ボタンをクリックします。
[高度なプロダクト設定] ダイアログ ボックスが表示され、ここで、生成するリアリティー マッピング プロダクトを制御するパラメーターを定義できます。 高度なプロダクト設定の詳細については、「共有された高度な設定オプション」をご参照ください。
[品質] と [シナリオ] の値はそれぞれ [超高] と [直下] に自動的に設定され、最適なパフォーマンスとプロダクト品質を確保するためにはこの設定を変更してはなりません。
ソース画像の解像度でプロダクトを生成するため、[ピクセル サイズ] はデフォルト設定のままにします。
前方オーバーラップ (%) と 側方オーバーラップ (%) の値をそれぞれ 80 と 60 に変更します。
プロダクト境界 で、参照 ボタン
 をクリックし、チュートリアル データの場所にあるファイル ジオデータベースを参照して
2D_Pro_bdryを選択し、OK をクリックします。以下の理由から、プロダクトの境界を指定することをおすすめします。
適切な出力範囲を定義する - プロダクトの境界を定義しない場合、アプリケーションが、プロジェクトの範囲に適合しない可能性のあるさまざまなデータセット パラメーターに基づき自動的に範囲を定義してしまいます。
処理時間を短縮する - 求められるプロダクト範囲が画像収集範囲より小さい場合、プロダクト境界を定義することで、処理時間を短縮し、出力を境界範囲に合わせて自動的にクリップできます。
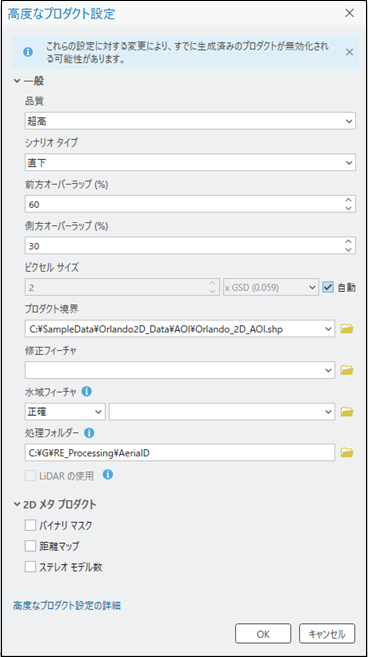
処理フォルダー で、参照 ボタン
をクリックし、処理する画像の合計サイズの 10 倍以上の空き容量があるディスク上の場所に移動します。 この場合、11 GB 以上の空き容量が必要です。注意:
処理フォルダーには、リアリティー処理中に生成された一時ファイルが格納されます。 処理フォルダーは大容量の記憶領域を備えた高速ドライブに配置することをおすすめします。
その他はすべてデフォルト値のままにし、[OK] をクリックします。
[高度なプロダクト設定] ダイアログ ボックスが閉じ、リアリティー マッピング プロダクト ウィザードの [プロダクト生成の設定] ページに戻ります。
[次へ] をクリックして [DSM 設定] ウィンドウに移動し、各パラメーターの値が次のように設定されていることを確認します。
[出力タイプ] - [モザイク]
[形式] - [Cloud Raster Format]
[圧縮] - [なし]
[リサンプリング] - [共一次内挿法]
[次へ] をクリックして [トゥルー オルソ設定] ウィンドウに移動し、各パラメーターの値が次のように設定されていることを確認します。
[出力タイプ] - [モザイク]
[形式] - [Cloud Raster Format]
[圧縮] - [なし]
[リサンプリング] - [共一次内挿法]
[次へ] をクリックして [DSM メッシュ設定] ウィンドウに移動し、各パラメーターの値が次のように設定されていることを確認します。
- [形式] - [SLPK]
[終了] をクリックすると、プロダクト生成プロセスが開始します。
プロダクトの生成が完了すると、DSM プロダクトとトゥルー オルソ プロダクトが 2D マップ ビューに自動的に追加されます。 [カタログ] ウィンドウで、リアリティ マッピング コンテナー内のメッシュ フォルダーに DSM メッシュ プロダクトが追加され、オルソ フォルダーにトゥルー オルソ プロダクトが追加されます。
ここでチュートリアルを終了することも、[プロダクト] グループの個々のプロダクト オプションを使用して派生プロダクトを生成することもできます。 続行した場合、これまでに生成されたプロダクトは上書きされます。 これまでに作成したプロダクトを残しておくには、上記の「リアリティ マッピング ワークスペースの作成」のセクションの指示に従って新しいリアリティ マッピング ワークスペースを作成してから、次に進んでください。
DSM の生成
リアリティー マッピング プロダクト ウィザードを使用して DSM を生成するには、以下の手順に従います。
注意:
標高値は、画像コレクションにステレオ ペアを形成するのに十分なオーバーラップがある場合に取得できます。 点群の生成に必要な通常の画像オーバーラップは、フライト ラインに沿って 80%、フライト ライン間は 60% です。
リアリティー マッピング タブで、プロダクト グループの DSM ボタン
 をクリックします。
[リアリティー マッピング プロダクト ウィザード] ウィンドウが表示されます。
[共有された高度な設定] をクリックします。
[高度なプロダクト設定] ダイアログ ボックスが表示され、ここで、生成するリアリティー マッピング プロダクトを制御するパラメーターを定義できます。 高度なプロダクト設定の詳細については、「共有された高度な設定オプション」をご参照ください。
[品質] と [シナリオ] の値は自動的に設定され、最適なパフォーマンスとプロダクト品質を確保するためにはこの設定を変更してはなりません。 ただし、低解像度のプロダクトを生成したい場合は、[品質] の値を下げることができます。 さまざまな品質設定がプロダクトの生成に与える影響については、共有された高度な設定 をご覧ください。
ソース画像の解像度でプロダクトを生成するため、[ピクセル サイズ] はデフォルト値のままにします。
前方オーバーラップ (%) と 側方オーバーラップ (%) の値をそれぞれ 80 と 60 に変更します。
プロダクト境界 で、ドロップダウン リストから、出力プロダクトの範囲を特定するフィーチャクラスを選択するか、参照 ボタン
をクリックしてチュートリアル データの場所にあるファイル ジオデータベースを参照して 2D_Pro_bdryを選択し、OK をクリックします。以下の理由から、プロダクトの境界を指定することをおすすめします。
適切な出力範囲を定義する - プロダクトの境界を定義しない場合、アプリケーションが、プロジェクトの範囲に適合しない可能性のあるさまざまなデータセット パラメーターに基づき自動的に範囲を定義してしまいます。
処理時間を短縮する - 求められるプロダクト範囲が画像収集範囲より小さい場合、プロダクト境界を定義することで、処理時間を短縮し、出力を境界範囲に合わせて自動的にクリップできます。
処理フォルダー で、参照 ボタン
をクリックし、処理する画像の合計サイズの 10 倍以上の空き容量があるディスク上の場所に移動します。 この場合、11 GB 以上の空き容量が必要です。注意:
処理フォルダーには、リアリティー処理中に生成された一時ファイルが格納されます。 処理フォルダーは大容量の記憶領域を備えた高速ドライブに配置することをおすすめします。
その他はすべてデフォルト値のままにし、[OK] をクリックします。
[高度なプロダクト設定] ダイアログ ボックスが閉じ、リアリティー マッピング プロダクト ウィザードの [プロダクト生成の設定] ページに戻ります。
[次へ] をクリックして [DSM 設定] ウィンドウに移動し、各パラメーターの値が次のように設定されていることを確認します。
[出力タイプ] - [モザイク]
[形式] - [Cloud Raster Format]
[圧縮] - [なし]
[リサンプリング] - [共一次内挿法]
[終了] をクリックすると、プロダクト生成プロセスが開始します。
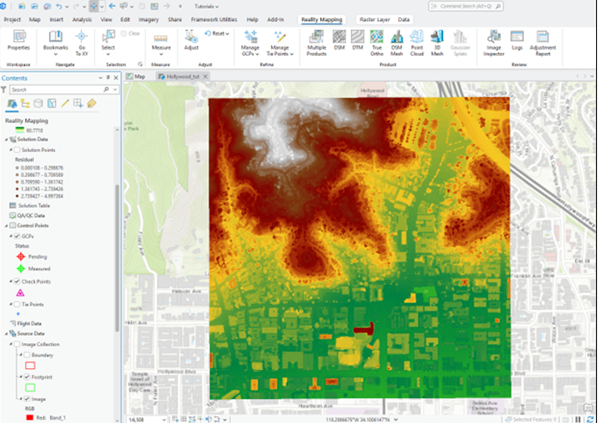
処理が完了すると、[コンテンツ] ウィンドウの [データ プロダクト] カテゴリー内と 2D マップ ビューに DSM プロダクトが追加されます。 これは [カタログ] ウィンドウのリアリティー マッピング コンテナー内の DEM フォルダーにも追加されます。
トゥルー オルソの生成
リアリティー マッピングの [プロダクト] グループのオプションの 1 つに [トゥルー オルソ] があります。 トゥルー オルソは、透視投影歪みがないため、地上フィーチャが傾斜せず、他のフィーチャを覆わないオルソ補正画像です。 トゥルー オルソを作成するには、ブロック調整済みのオーバーラップ画像から導き出される DSM が必要です。 そのため、DSM は、プロダクトとして選択済みかどうかにかかわらず、トゥルー オルソ プロセスの一環として生成されます。 生成されたトゥルー オルソ画像は、[カタログ] ウィンドウの [リアリティー マッピング] カテゴリーのオルソ フォルダーに格納されます。
リアリティー マッピング プロダクト ウィザードを使用してトゥルー オルソを生成するには、以下の手順に従います。
リアリティー マッピング タブで、プロダクト グループの トゥルー オルソ ボタン
 をクリックします。
[リアリティー マッピング プロダクト ウィザード] ウィンドウが表示されます。
[共有された高度な設定] をクリックします。
[高度なプロダクト設定] ダイアログ ボックスが表示され、ここで、生成するリアリティー マッピング プロダクトを制御するパラメーターを定義できます。 高度なプロダクト設定の詳細については、「共有された高度な設定オプション」をご参照ください。
上記の「DSM の生成」セクションの手順 4 ~ 7 を実行します。
[次へ] をクリックして [トゥルー オルソ設定] ウィンドウに移動し、各パラメーターの値が次のように設定されていることを確認します。
[出力タイプ] - [モザイク]
[形式] - [Cloud Raster Format]
[圧縮] - [なし]
[リサンプリング] - [共一次内挿法]
[終了] をクリックすると、プロダクト生成プロセスが開始します。
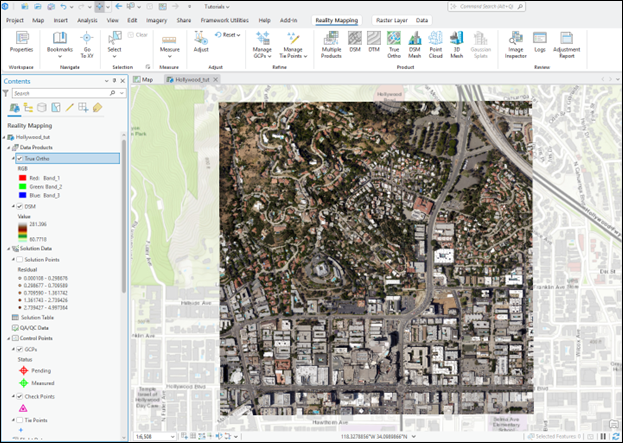
処理が完了すると、[コンテンツ] ウィンドウの [データ プロダクト] カテゴリ内と 2D マップ ビューにトゥルー オルソ プロダクトが追加されます。 これは [カタログ] ウィンドウのリアリティー マッピング コンテナー内のオルソ フォルダーにも追加されます。
DSM メッシュの生成
DSM メッシュは、調整済み画像を調整済みブロックにオーバーラップしている画像から抽出された DSM の不規則三角形網 (TIN) バージョンにドレープされる、プロジェクト エリアの 2.5D テクスチャー モデルです。 リアリティー マッピング プロダクト ウィザードを使用すると、事前構成済みパラメーターを使用した最適化済みワークフローを指定することで、DSM メッシュ プロダクトを簡単に作成できます。 DSM メッシュ プロダクトを作成するには、オーバーラップ画像のブロック調整から導き出される DSM が必要です。 そのため、DSM は、別個のプロダクトとして選択されたかどうかにかかわらず、DSM メッシュ生成プロセスの一環として生成されます。
リアリティー マッピング プロダクト ウィザードを使用して DSM メッシュを生成するには、以下の手順に従います。
リアリティー マッピング タブで、プロダクト グループの DSM メッシュ ボタン
 をクリックします。
[リアリティー マッピング プロダクト ウィザード] ウィンドウが表示されます。
[共有された高度な設定] をクリックします。
[高度なプロダクト設定] ダイアログ ボックスが表示され、ここで、生成するリアリティー マッピング プロダクトを制御するパラメーターを定義できます。 高度なプロダクト設定の詳細については、「共有された高度な設定オプション」をご参照ください。
上記の「DSM の生成」セクションの手順 4 ~ 7 を実行します。
[次へ] をクリックして [DSM メッシュ設定] ウィンドウに移動し、各パラメーターの値が次のように設定されていることを確認します。
- [形式] - [SLPK]
[終了] をクリックすると、プロダクト生成プロセスが開始します。
処理が完了すると、カタログ ウィンドウのリアリティー マッピング コンテナー内のメッシュ フォルダーに DSM メッシュ プロダクトが追加されます。
生成された DSM メッシュ プロダクトを視覚化するには、メッシュ フォルダー内の
3D_Mesh.slpkファイルを右クリックし、ドロップダウン メニューから、新規に追加 > ローカル シーン の順にクリックします。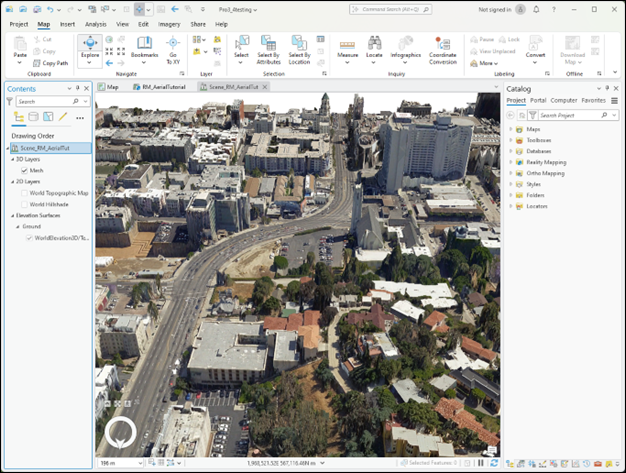
サマリー
このチュートリアルでは、天底デジタル航空写真のリアリティ マッピング ワークスペースを作成し、[リアリティ マッピング] タブのツールを使用して地上コントロール ポイントに対し写真測量調整を行いました。 [プロダクト] グループのツールを使用して、DSM プロダクト、トゥルー オルソ プロダクト、および DSM メッシュ プロダクトを生成しました。
このチュートリアルで使用している画像は Esri, Inc. が取得および提供しています。