Didacticiel : Créer des produits d’imagerie de drone via l’orthocartographie dans ArcGIS Pro
 Disponible avec une licence Standard ou Advanced.
Disponible pour une organisation ArcGIS disposant de la licence ArcGIS Reality.
Dans ArcGIS Pro, vous pouvez utiliser la photogrammétrie pour corriger les images de drone afin de supprimer toute distorsion géométrique induite par le capteur, la plateforme et le déplacement de terrain. Une fois ces distorsions corrigées, vous pouvez générer des produits d’orthocartographie.
Tout d’abord, vous allez configurer un espace de travail d’orthocartographie pour gérer une collection d’images de drone à l’aide de l’assistant New Ortho Mapping Workspace (Nouvel espace de travail d’orthocartographie). Ensuite, vous effectuerez un ajustement de bloc, puis un ajustement affiné à l’aide de points de contrôle au sol. Enfin, vous générerez un modèle numérique de surface (MNS) et une mosaïque orthorectifiée, également appelée orthomosaïque, à l’aide de la fenêtre Ortho Mapping Products Wizard (Assistant de produits d’orthocartographie).
L’orthographie a besoin d’informations sur la caméra, notamment la distance focale et la taille du capteur, ainsi que l’emplacement où chaque image a été capturée. Ces informations sont généralement enregistrées sous forme de métadonnées dans les fichiers d’image, souvent dans l’en-tête EXIF. Il est également utile de connaître la précision GPS. Dans le cas des images de drone, ces informations doivent être fournies par le fabricant du drone. Dans ce didacticiel, la précision GPS de l’exemple de jeu de données est supérieure à 5 mètres.
Licence :
ArcGIS Pro 2.6 ou version ultérieure est requis pour suivre ce didacticiel.
Créer un espace de travail d’orthocartographie
Un espace de travail d’orthocartographie est un sous-projet ArcGIS Pro dédié aux processus d’orthocartographie. Il s’agit d’un conteneur au sein d’un dossier de projet ArcGIS Pro qui contient les ressources et les fichiers dérivés appartenant à une collection d’images dans une tâche d’orthocartographie.
Une collection de 12 images de drone est fournie pour ce didacticiel. Le dossier GCP contient un fichier de points de contrôle au sol (PCS) nommé YVWD_WGS84_EGM96.csv et des images de localisation des PCS sur le site.
Pour créer un espace de travail d’orthocartographie, procédez comme suit :
Téléchargez le jeu de données du didacticiel et enregistrez-le dans
C:\SampleData\Drone_tutorial.- Décompressez le paquetage dans le répertoire
C:\SampleData\Aerial Imagery.
- Décompressez le paquetage dans le répertoire
Dans ArcGIS Pro, créez un projet à l’aide du modèle Map (Carte) et connectez-vous à votre compte ArcGIS Online, si nécessaire.
Cliquez sur l’onglet Imagery (Imagerie), puis sur la liste déroulante New Workspace (Nouvel espace de travail) dans le groupe Orthocartographie et sélectionnez New Workspace (Nouvel espace de travail).
Le nouvel assistant New Ortho Mapping Workspace (Nouvel espace de travail d’orthocartographie) s’ouvre.
Dans la fenêtre Workspace Configuration (Configuration de l’espace de travail), saisissez un nom pour l’espace de travail.
Utilisez la liste déroulante Workspace Type (Type d’espace de travail) pour sélectionner Ortho Mapping (Orthocartographie).
Dans le menu déroulant Sensor Data Type (Type de données de capteur), sélectionnez Drone.
Cliquez sur le menu déroulant Basemap (Fond de carte) et sélectionnez Topographic (Topographique).
Définissez la valeur Parallel Processing Factor (Facteur de traitement parallèle) de l’espace de travail sur 90 %.
Définir la valeur Parallel Processing Factor (Facteur de traitement parallèle) sur 90 % signifie que 90 % du nombre total de cœurs d’UC sont utilisés pour prendre en charge le traitement d’orthocartographie. Il est possible également de changer la valeur Parallel Processing Factor (Facteur de traitement parallèle) sous Properties (Propriétés) dans le groupe Workspace (Espace de travail) de l’onglet Imagery (Imagerie), une fois l’espace de travail créé.
Remarque :
Définir la valeur du paramètre Parallel Processing Factor (Facteur de traitement parallèle) sur une valeur supérieure à celle que le système peut prendre en charge entraîne un échec du traitement parallèle. La configuration couramment requise pour chaque processeur logique correspond à 2 Go de RAM. Si, par exemple, vous utilisez un système qui dispose de 6 cœurs, 12 processeurs logiques et 16 Go de RAM, définir le facteur de traitement parallèle sur 100 pour cent implique au minimum 24 Go de RAM pour le bon déroulement du traitement. Une valeur plus appropriée du paramètre Parallel Processing Factor (Facteur de traitement parallèle) basée sur cet exemple serait 50 pour cent, valeur qui nécessiterait environ 12 Go de RAM.
Vous pouvez éventuellement cocher la case Track adjustment restore points (Conserver des points de restauration de l’ajustement) si vous souhaitez rétablir l’état précédent de votre espace de travail.
Acceptez toutes les autres valeurs par défaut, puis cliquez sur Next (Suivant).
La fenêtre Image Collection (Collection d’images) s’affiche.
Dans la fenêtre Image Collection (Collection d’images), cliquez sur le menu déroulant Sensor Type (Type de capteur) et sélectionnez Generic (Générique).
Cette option est utilisée car les images ont été collectées à l’aide d’une caméra RVB.
Pour Source, vérifiez que l’option File (Fichier) est sélectionnée dans la liste déroulante.
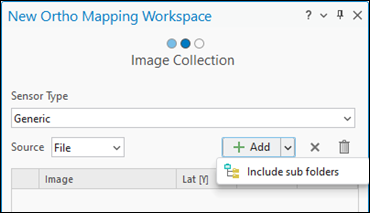
Cliquez sur Add (Ajouter), accédez à l’emplacement des données du didacticiel, puis sélectionnez le dossier Images. Si les images sont stockées dans des sous-dossiers, cliquez sur le menu déroulant à côté de Add (Ajouter) et sélectionnez Include sub folders (Inclure les sous-dossiers).
Remarque :
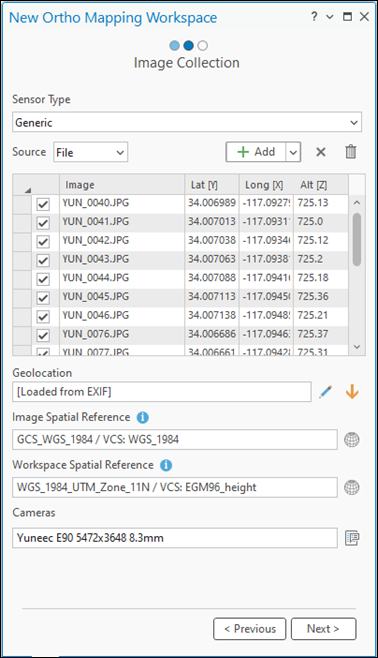
La plupart des drones modernes stockent les données GPS dans l’en-tête EXIF. Ces informations seront utilisées pour alimenter automatiquement le tableau représenté ci-dessous. Toutefois, certains systèmes plus anciens ou des drones personnalisés peuvent stocker les données GPS dans un fichier externe. Dans ce cas, vous pouvez utiliser le bouton Import (Importer)
 situé à côté du paramètre Geolocation (Géolocalisation) pour importer des fichiers GPS externes.
Les informations de l’en-tête EXIF de l’image sont indiquées automatiquement dans le champ Image Spatial Reference (Référence spatiale de l’image).
Assurez-vous que les valeurs Workspace Spatial Reference (Référence spatiale de l’espace de travail) et Camera Model (Modèle de caméra) sont correctes.
Remarque :
La projection par défaut de l’espace de travail est basée sur la latitude, la longitude et l’altitude des images. Cette projection détermine la référence spatiale pour les produits ortho, y compris l’orthomosaïque et le MNE. Pour ce jeu de données, vous utiliserez la projection par défaut.
Cliquez sur Next (Suivant).
La fenêtre Data Loader (Chargeur de données) s’affiche.
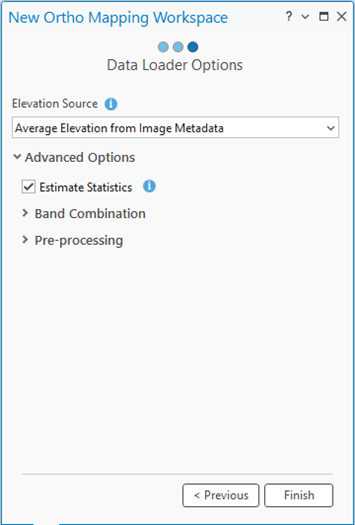
Acceptez les paramètres par défaut dans la fenêtre Data Loader (Chargeur de données) et cliquez sur Finish (Terminer).
Une fois l’espace de travail créé, les images, le chemin de drone et les emprises des images sont affichés. Un conteneur Ortho Mapping (Orthocartographie) est ajouté à la fenêtre Contents (Contenu). Les données d’imagerie source et les produits d’orthocartographie y seront stockés.
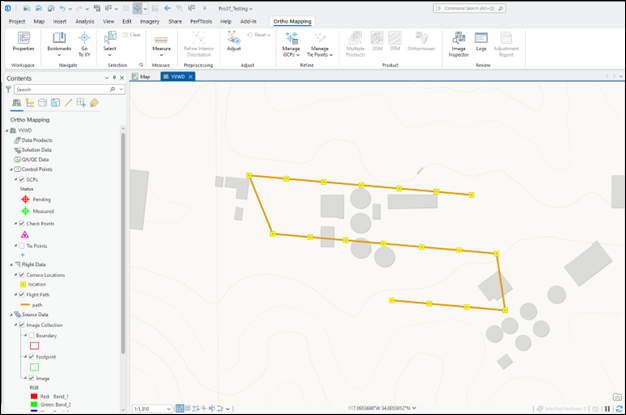
L’affichage initial de l’imagerie dans l’espace de travail confirme que toutes les images et les métadonnées nécessaires ont été fournies pour lancer l’espace de travail. Les images n’ayant pas été alignées ni ajustées, l’aspect de la mosaïque est incorrect.
Ajustement de bloc
Après la création d’un espace de travail d’orthocartographie, l’étape suivante consiste à effectuer un ajustement de bloc à l’aide des outils des groupes Adjust (Ajuster) et Refine (Affiner). L’ajustement de bloc calcule d’abord les points de rattachement, qui sont des points communs dans les zones de la superposition d’images. Les points de rattachement sont ensuite utilisés pour calculer l’orientation de chaque image, appelée orientation extérieure en photogrammétrie. Le processus d’ajustement de bloc peut nécessiter quelques heures en fonction de la configuration et des ressources de votre ordinateur.
Pour effectuer un ajustement de bloc, procédez comme suit :
Dans l’onglet Ortho Mapping (Orthocartographie), dans le groupe Adjust (Ajuster), cliquez sur Adjust (Ajuster)
 .
Dans la fenêtre Adjust (Ajuster), assurez-vous que les options Perform Camera Calibration (Effectuer un calibrage de la caméra) sont toutes sélectionnées.
Cela indique que la distance focale en entrée est approximative et que les paramètres de distorsion de l’objectif doivent être calculés lors de l’ajustement. Pour les images de drone, ce paramètre est sélectionné par défaut, car la plupart des caméras de drone n’ont pas été calibrées. Il n’est pas nécessaire de sélectionner cette option pour les caméras de haute qualité dont le calibrage est connu.
L’auto-calibrage de la caméra implique que votre collection d’images présente une superposition sur la bande de plus de 60 % et une superposition entre bandes de plus de 30 %.
Assurez-vous que la valeur de Adjustment Mode (Mode d’ajustement) est Standard.
La détection automatique des PCS n’est pas utilisée dans ce didacticiel.
Développez la section Advanced Options (Options avancées).
Assurez-vous que Quick adjust at coarse resolution only (Ajustement rapide à une résolution grossière uniquement) est désélectionné.
Si cette option est activée, un ajustement approximatif est effectué à la résolution grossière indiquée. Si cette option n’est pas activée, les points de rattachement sont d’abord calculés à une résolution grossière, puis un ajustement affiné est effectué à la résolution de la source d’images. Un ajustement en une étape convient pour les données d’exemple de ce didacticiel puisque le jeu de données d’exemple est petit ; l’ajustement sera effectué rapidement.
Cochez la case Use Orientations from Metadata (Utiliser les orientations issues des métadonnées).
L’utilisation des informations d’orientation extérieure intégrées dans les métadonnées EXIF des images comme valeurs initiales permet de réduire la durée de l’ajustement.
Assurez-vous que Fix image location for high accuracy GPS (Corriger la localisation de l’image pour GPS haute précision) est désélectionné.
Cette option est utilisée uniquement pour les images acquises avec des GPS différentiels, tels que les GPS cinématiques en temps réel (RTK) et les GPS cinématiques de post-traitement (PPK).
Désélectionnez la case Compute Posterior Standard Deviation for Images (Calculer l’écart type a posteriori pour les images).
Développez la section Tie Point Matching (Appariement des points de rattachement).
Désélectionnez Fix Image Location for High Accuracy GPS (Corriger la position de l’image pour GPS haute précision).
Cette option est utilisée uniquement pour les images acquises avec des GPS différentiels, tels que les GPS cinématiques en temps réel (RTK) et les GPS cinématiques de post-traitement (PPK).
Développez la section Tie Point Matching (Appariement des points de rattachement).
Sous le menu déroulant Image Resolution Factor (Facteur de résolution d’image), choisissez 8 x Source Resolution (Résolution source x 8).
Ce paramètre permet de définir la résolution à laquelle les points de rattachement sont calculés. Plus les valeurs sont élevées, plus l’ajustement est rapide. La valeur 8 x Source Resolution (Résolution source x 8) convient à la plupart des images qui incluent un jeu d’entités diversifié.
Sous le menu déroulant Image Location Accuracy (Précision d’emplacement de l’image), choisissez High (Élevée).
La précision d’emplacement GPS indique le niveau de précision des données GPS collectées avec vos images et répertoriées dans le fichier de données EXIF correspondant. Cette valeur est utilisée dans l’algorithme de calcul des points de rattachement pour déterminer le nombre d’images dans le voisinage à utiliser. La valeur High (Élevée) est utilisée pour une précision GPS de 0 à 10 mètres.
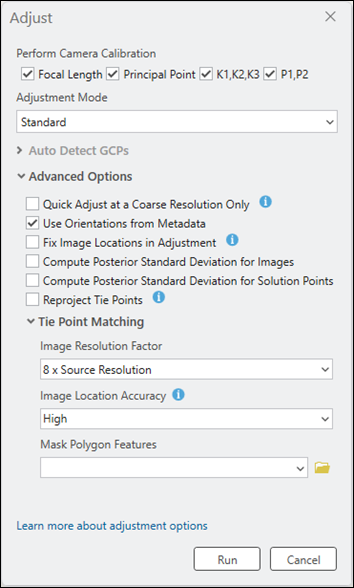
Acceptez tous les autres paramètres par défaut et cliquez sur Run (Exécuter).
Une fois l’ajustement effectué, le fichier
Logsaffiche des données statistiques telles que l’erreur de reprojection moyenne (en pixels), qui indique la précision de l’ajustement, le nombre d’images traitées et le nombre de points de rattachement générés.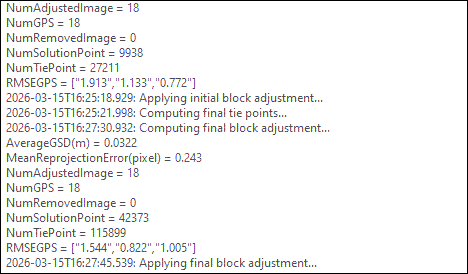
La précision relative des images est également améliorée et des produits dérivés peuvent être générés à l’aide des options de la catégorie Product (Produit). Pour améliorer la précision absolue des produits générés, des points de contrôle au sol doivent être ajoutés au bloc.
Ajouter des points de contrôle au sol
Les points de contrôle au sol sont des points dotés de coordonnées au sol connues x,y,z, souvent obtenus grâce à des arpentages au sol, qui garantissent la présence de points de référence au sol dans le traitement photogrammétrique. Il est possible d’appliquer un ajustement de bloc sans points de contrôle au sol et de garantir une précision relative, mais l’ajout de points de contrôle au sol augmente la précision absolue de l’imagerie ajustée.
Importer des PCS
Pour importer des points de contrôle au sol, procédez comme suit :
Dans l’onglet Ortho Mapping (Orthocartographie), dans le groupe Refine (Affiner), cliquez sur Manage GCPs (Gérer les PCS).
La fenêtre GCP Manager (Gestionnaire de PCS) s’affiche.
Dans la fenêtre GCP Manager (Gestionnaire de PCS), cliquez sur le bouton Import GCPs (Importer des PCS)
 .
Dans la fenêtre Import GCPs (Importer des PCS), sous GCP File (Fichier PCS), accédez au fichier
YVWD_WGS84_EGM96.csv, sélectionnez-le, puis cliquez sur OK.Sous Set GCP Spatial Reference (Définir la référence spatiale des PCS), cliquez sur le bouton Browse (Parcourir).
Pour Horizontal systems (Systèmes horizontaux), saisissez 4326 dans la zone de recherche et appuyez sur Entrée.
WGS 1984 s’affiche sous Selected Coordinate Systems (Systèmes de coordonnées sélectionnés) pour Horizontal.
Cliquez sur Vertical systems (Systèmes verticaux), saisissez 5773 dans la zone de recherche, puis appuyez sur Entrée.
EGM96 s’affiche sous Selected Coordinate Systems (Systèmes de coordonnées sélectionnés) pour Vertical.
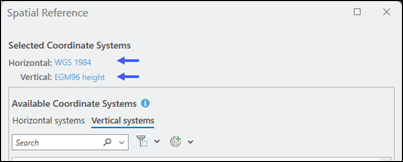Cliquez sur OK dans la fenêtre Spatial Reference (Référence spatiale) pour accepter les modifications et revenir à la fenêtre Import GCPs (Importer les PCS).
Cliquez sur l’icône représentant un dossier en dessous de GCP Photo Location (Localisation des photos des PCS), accédez au dossier contenant les images des localisations des PCS et sélectionnez-le.
Cliquez sur OK pour accepter les modifications et fermer la fenêtre Spatial Reference (Référence spatiale).
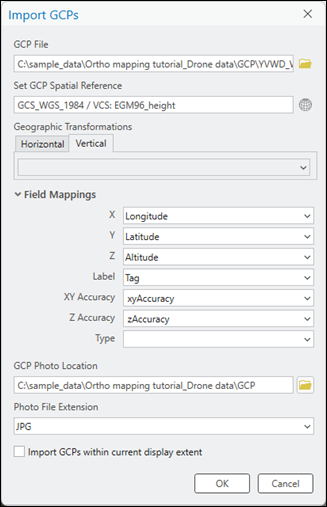
Cliquez à nouveau sur OK pour accepter les modifications apportées à l’importation des PCS.
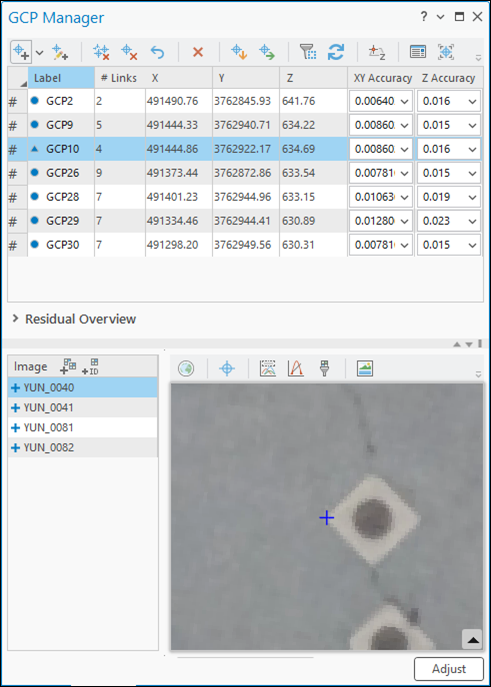
Une fois les PCS importés, la table de GCP Manager (Gestionnaire de PCS) est alimentée.
Ajouter des points de rattachement pour les PCS sélectionnés
Pour ajouter des points de rattachement, procédez comme suit :
Dans la liste de PCS de la fenêtre GCP Manager (Gestionnaire de PCS), sélectionnez GCP9.
Toutes les images superposées à GCP9 sont listées dans la section Preview (Aperçu) en bas de la fenêtre GCP Manager (Gestionnaire de PCS).
Cliquez sur le bouton View GCP Photo (Afficher la photo du PCS) pour afficher le fragment d’image du PCS et utilisez le bouton Dynamic Range Adjustment (Ajustement dynamique de la plage)
 pour augmenter le contraste de l’image.
Cliquez sur le bouton Semi-auto add tie point (Ajouter un point de rattachement semi-automatique)
 pour ajouter un point de rattachement dans la visionneuse de chaque image.
Les points de rattachement des autres images sont automatiquement calculés par l’algorithme d’appariement d’image lorsque cela est possible, mais il convient de vérifier l’exactitude de chaque point de rattachement. Si le point de rattachement n’est pas identifié automatiquement, ajoutez-le manuellement en sélectionnant l’emplacement approprié dans l’image.
Remarque :
La localisation et le fragment d’image de GCP11 ne fournissent pas suffisamment de contexte pour placer précisément un point de rattachement. Ce problème est l’une des erreurs les plus courantes que vous pouvez rencontrer avec les métadonnées.
Mettez GCP11 en surbrillance et cliquez sur le bouton Delete GCP (Supprimer le PCS)
 pour le retirer de la liste des PCS. Sélectionnez Yes (Oui) si vous y êtes invité pour confirmer la suppression du PCS.
Répétez l’étape 3 pour ajouter des points de rattachement pour tous les PCS restants.
Une fois les PCS ajoutés et mesurés avec les points de rattachement, sélectionnez GCP10, cliquez avec le bouton droit et modifiez-le en choisissant Check Point (Point de rattachement).
Vous obtenez ainsi une mesure de la précision absolue de l’ajustement, car ce point ne sera pas utilisé dans le traitement d’ajustement.
Après avoir ajouté les PCS et les points de vérification, l’ajustement doit être réexécuté afin d’intégrer ces points. Cliquez sur Adjust (Ajuster).
Examiner les résultats de l’ajustement
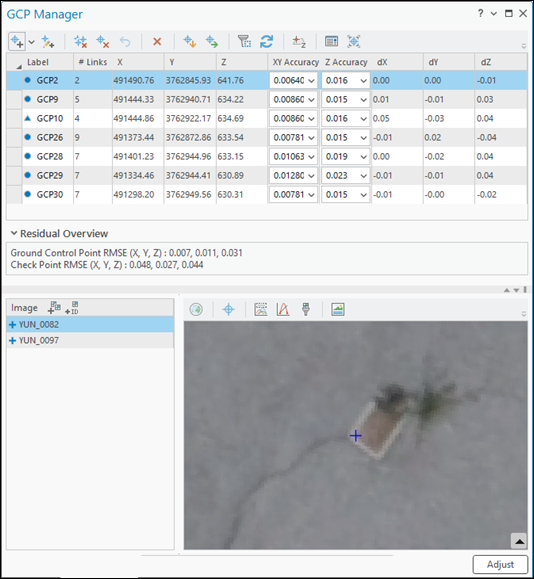
Vous pouvez évaluer la qualité de l’ajustement dans la fenêtre GCP Manager (Gestionnaire de PCS) en analysant les valeurs résiduelles de chaque PCS. Les valeurs résiduelles représentent la différence entre la position mesurée et la position calculée d’un point. Elles sont mesurées dans les unités du système de référencement spatial du projet. Après l’ajustement avec des PCS, trois nouveaux champs (dX, dY et dZ) affichant les valeurs résiduelles de chaque PCS sont ajoutés au tableau de la fenêtre Gestionnaire de PCS. La qualité de l’adéquation entre le bloc ajusté et le système de coordonnées de la carte peut être évaluée à l’aide de ces valeurs. L’erreur quadratique moyenne (EQM) des valeurs résiduelles peut être affichée en développant la section Residual Overview (Vue d’ensemble des valeurs résiduelles) de la fenêtre GCP Manager (Gestionnaire de PCS).
Des statistiques d’ajustement supplémentaires sont fournies dans le rapport de l’ajustement. Pour générer ce rapport, dans l’onglet Ortho Mapping (Ortho-cartographie), dans le groupe Review (Examiner), cliquez sur Adjustment Report (Rapport d’ajustement).
Générer un MNS
Les paires d'images stéréo d'une collecte d'images permettent de générer un nuage de points (points 3D) pour lequel des données d'altitude peuvent être calculées. Les données d’élévation dérivées sont classées soit comme un modèle numérique de terrain (MNT) qui inclut la surface du sol, soit comme un modèle numérique de surface (MNS) qui inclut l’élévation des arbres, des bâtiments et d’autres entités au-dessus du sol.
Remarque :
Les valeurs d’élévation peuvent être calculées lorsque la collection d’images présente un chevauchement assez important pour former des paires stéréo. En règle générale, une superposition d’images produit des nuages de points si le recouvrement longitudinal est de 80 % le long d’une ligne de vol et de 60 % entre les lignes de vol.
Pour générer un MNS à l’aide de l’assistant, procédez selon les étapes suivantes :
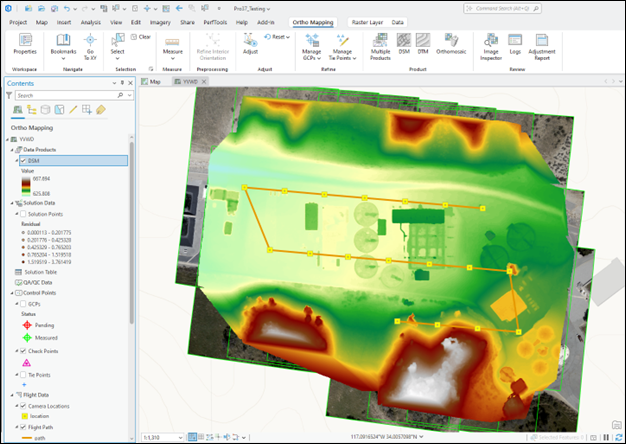
Dans l’onglet Ortho Mapping (Orthocartographie), cliquez sur le bouton DSM (MNS)
 dans le groupe Product (Produit).
La fenêtre Ortho Mapping Products Wizard (Assistant de produits d’orthocartographie) s’affiche.
Cliquez sur Next (Suivant) pour faire passer l’assistant à la fenêtre Point Cloud Settings (Paramètres du nuage de points).
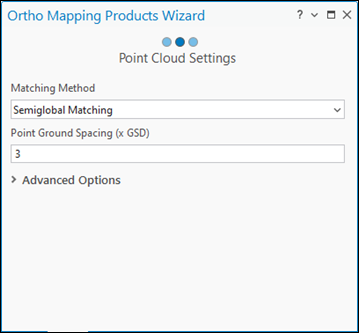
Dans la fenêtre Point Cloud Settings (Paramètres du nuage de points), pour Matching Method (Méthode d’appariement), choisissez Semiglobal Matching (Appariement semi-global) dans le menu déroulant.
En règle générale, cette méthode est utilisée pour les images de zones urbaines et permet de capturer des informations de terrain plus détaillées.
Acceptez la valeur Point Ground Spacing (Espacement au sol des points) par défaut.
Il définit l'espacement, en mètres, auquel sont générés les points 3D. La valeur par défaut est égale à trois fois la résolution de l’imagerie source. Pour cette collection d’images, les points seront générés tous les 15 cm.
Acceptez tous les autres paramètres par défaut, puis cliquez sur Next (Suivant).
Pour obtenir des informations sur Advanced Settings (Paramètres avancés), voir Créer des données d’élévation à l’aide de l’assistant MNT d’ortho-cartographie.
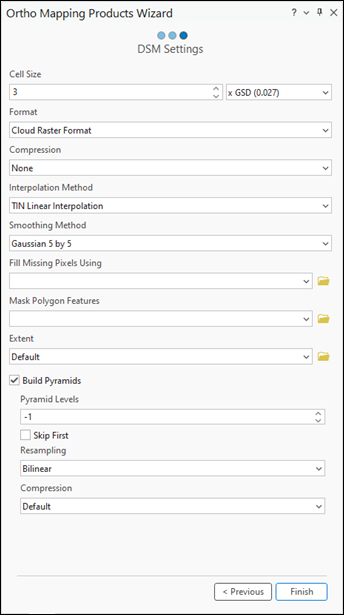
Dans la page DSM Settings (Paramètres du MNS), acceptez tous les paramètres par défaut restants et cliquez sur Finish (Terminer).
Le MNS est généré.
Générer une orthomosaïque
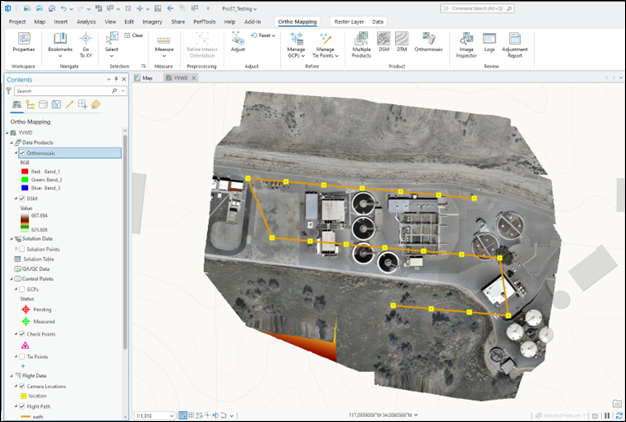
Une orthomosaïque est un produit d’imagerie orthorectifié et mosaïqué à partir d’un ensemble d’images. La distorsion géométrique a été corrigée et les couleurs des images ont été équilibrées de manière à obtenir une mosaïque.
Dans l’onglet Ortho Mapping (Orthocartographie), dans le groupe Product (Produit), cliquez sur Orthomosaic (orthomosaïque) pour lancer l’assistant d’orthomosaïque.
Vérifiez que les options Color Balance (Équilibrer les couleurs) et Generate Seamlines (Générer les lignes de raccord) sont sélectionnées.
Cliquez sur Next (Suivant).
La fenêtre Orthorectofication Settings (Paramètres d’orthorectification) s’affiche.
Dans la fenêtre Orthorectification Settings (Paramètres d’orthorectification), sous Elevation Source (Source d’élévation), sélectionnez Use DEM Product (Utiliser un produit MNE) et choisissez Digital Surface Model (Modèle numérique de surface).
Cliquez sur Next (Suivant).
Dans la fenêtre Color Balance Settings (Paramètres d’équilibrage des couleurs), pour Balance Method (Méthode d’équilibrage), sélectionnez Dodging (Éclaircissement) dans la liste déroulante.
Pour Color Surface Type (Type de surface de couleurs), assurez-vous que la valeur First Order (Premier ordre) est sélectionné.
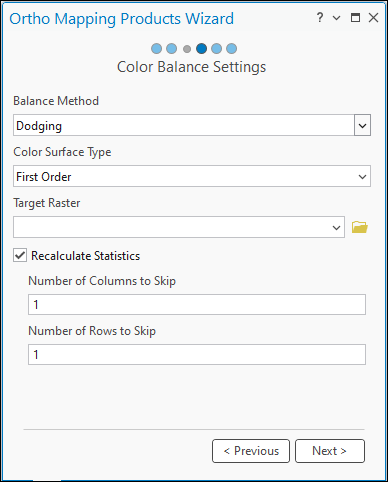
Acceptez tous les autres paramètres par défaut, puis cliquez sur Next (Suivant).
Dans la fenêtre Seamline Settings (Paramètres de ligne de raccord), sous le menu déroulant Computation Method (Méthode de calcul), sélectionnez Veronoi.
Développez la section Processing (Traitement), puis entrez 20 pour Blend Width (Largeur de fusion).
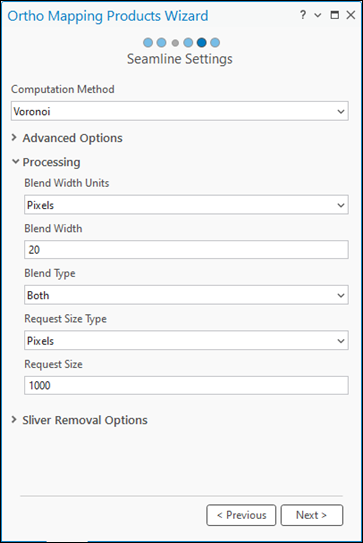
Acceptez tous les autres paramètres par défaut, puis cliquez sur Next (Suivant).
Le processus guidé de l’assistant passe à la fenêtre suivante, Orthomosaic Settings (Paramètres de l’orthomosaïque).
Acceptez tous les paramètres par défaut dans la fenêtre Orthomosaic Settings (Paramètres de l’orthomosaïque) et cliquez sur Finish (Terminer).
L’orthomosaïque est générée, répertoriée dans la fenêtre Contents (Contenu) et chargée dans l’affichage cartographique.
Résumé
Dans ce didacticiel, vous avez créé un espace de travail d’orthocartographie pour les images de drone et utilisé les outils de l’onglet Ortho Mapping (Orthocartographie) pour appliquer un ajustement photogrammétrique avec des points de contrôle au sol. Vous avez ensuite utilisé les outils du groupe Ortho Mapping Products Wizard (Assistant de produits d’orthocartographie) pour générer un MNS et une orthomosaïque. Pour plus d’informations sur l’orthocartographie, reportez-vous aux rubriques suivantes :
Créer un espace de travail d’orthocartographie pour les images de drone
Options d’ajustement pour l’orthocartographie des images de drone
Ajouter des points de contrôle au sol dans votre espace de travail d’orthocartographie
Générer une orthomosaïque à l’aide de l’assistant Orthomosaïque
Les images utilisées dans ce didacticiel ont été capturées au sein de Yucaipa Valley Water District et fournies par Yuneec USA, Inc.