チュートリアル: ArcGIS Pro オルソ マッピングを使用したドローン画像プロダクトの作成
 Standard または Advanced ライセンスで利用可能。
ArcGIS Reality ライセンスがある ArcGIS 組織で利用できます。
ArcGIS Pro では、ドローン画像を写真測量的に補正して、センサー、プラットフォーム、地形のずれによる幾何学的な歪みを除去することができます。 これらの歪みを除去した後で、オルソ マッピング プロダクトを生成することができます。
最初に、[新しいオルソ マッピング ワークスペース] ウィザードを使用して、ドローン画像コレクションを管理するためのオルソ マッピング ワークスペースを設定します。 次に、ブロック調整を実行してから、地上コントロール ポイントを使用して微調整します。 最終的には、[オルソ マッピング プロダクト ウィザード] を使用して、DSM (数値表層モデル) と、オルソ補正されたモザイクまたはオルソモザイクを生成します。
オルソ マッピングでは、カメラに関する情報 (焦点距離やセンサー サイズなど) と各画像が撮影された場所に関する情報が必要です。 この情報は、一般的には画像ファイルにメタデータとして格納されています (通常は EXIF ヘッダー)。 これは GPS の精度を把握するのにも役立ちます。 ドローン画像の場合、この情報はドローンの製造元から提供されます。 このチュートリアルで使用するサンプル データセットの GPS 精度は 5 メートル未満です。
ライセンス:
このチュートリアルを実施するには、ArcGIS Pro 2.6 以降が必要です。
オルソ マッピング ワークスペースの作成
オルソ マッピング ワークスペースは、オルソ マッピングのワークフロー専用の ArcGIS Pro のサブプロジェクトです。 これは、ArcGIS Pro プロジェクト フォルダー内のコンテナーであり、オルソ マッピング タスク内の 1 つの画像コレクションに属するリソースと派生ファイルが格納されます。
このチュートリアル用に 12 個のドローン画像が提供されています。 GCP というラベルのフォルダーには、YVWD_WGS84_EGM96.csv というラベルの地上コントロール ポイント (GCP) ファイルと、サイトでの GCP 位置を示す画像が含まれています。
オルソ マッピング ワークスペースを作成するには、次の手順に従います:
チュートリアル データセットをダウンロードして解凍し、コンテンツを
C:\SampleData\Drone_tutorialに保存します。C:\SampleData\Aerial Imageryディレクトリーにパッケージを展開します。
ArcGIS Pro で、マップ テンプレートを使用してプロジェクトを作成し、必要に応じて ArcGIS Online アカウントにサイン インします。
[画像] タブをクリックし、オルソ マッピング グループの [新しいワークスペース] ドロップダウン リストをクリックして、[新しいワークスペース] を選択します。
[新しいオルソ マッピング ワークスペース] ウィザードが開きます。
[ワークスペースの構成] ウィンドウで、ワークスペースの名前を入力します。
[ワークスペース タイプ] ドロップダウン リストを使用して、[オルソ マッピング] を選択します。
[センサー データ タイプ] ドロップダウン メニューをクリックし、[ドローン] を選択します。
[ベースマップ] ドロップダウン メニューをクリックし、[地形図] を選択します。
ワークスペースの 並列処理ファクター 値を 90% に設定します。
[並列処理ファクター] 値を 90% に設定することは、合計 CPU コアの 90% がオルソ マッピングの処理をサポートするために使用されることを意味します。 ワークスペースが作成された後に、[画像] タブの [ワークスペース] グループの [プロパティ] で [並列処理ファクター] 値を変更することもできます。
注意:
並行処理ファクター をシステムが対応できる値よりも高い値に設定すると、並列処理の失敗につながります。 共通の要件としては、論理プロセッサごとに 2GB の RAM が必要です。 たとえば、6 個のコア、12 個の論理プロセッサ、16 GB の RAM を備えたシステムで作業している場合、並列処理ファクターを 100 パーセントに設定すると、プロセスを正常に実行するために最低 24 GB の RAM が必要になります。 この例に基づくより適切な [並列処理ファクター] は 50 パーセントです。これには、約 12 GB の RAM が必要です。
必要に応じて、ワークスペースを以前の状態に戻せるようにするには、トラッキング調整復元ポイント チェックボックスをオンにします
その他のデフォルト値をそのままにして、[次へ] をクリックします。
[画像コレクション] ウィンドウが表示されます。
[画像コレクション] ウィンドウで、[センサー タイプ] ドロップダウン メニューをクリックし、[一般] を選択します。
このオプションを使用するのは、画像が RGB カメラで収集されているためです。
[ソース] で、ドロップダウン リストから [ファイル] が選択されていることを確認します。
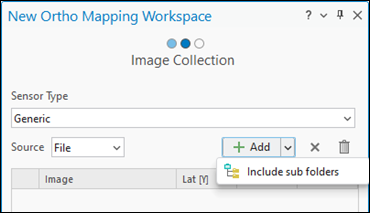
追加 をクリックし、チュートリアル データの場所を参照して Images フォルダーを選択します。 画像がサブフォルダーに格納されている場合は、追加 の横のドロップダウン メニューをクリックして サブフォルダーも含む を選択します。
注意:
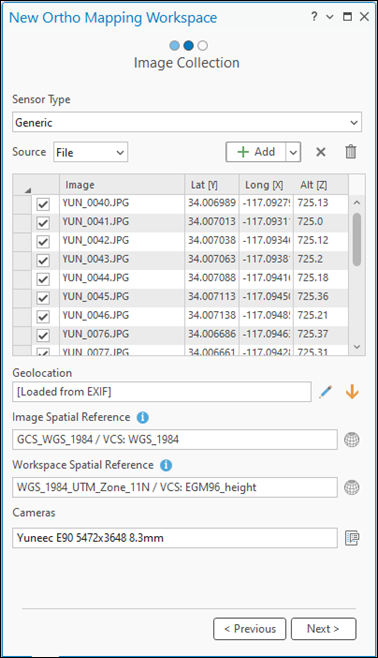
大半の最新のドローンでは EXIF ヘッダーに GPS 情報が格納されています。 これを使用して、以下に示すテーブルに値が自動的に取り込まれます。 ただし、一部の古いシステムやカスタムビルドのドローンでは GPS データが外部ファイルに格納されるものもあります。 その場合、ジオロケーション パラメーターの横にある インポート ボタン
 を使用して外部 GPS ファイルをインポートできます。
画像空間参照 は、画像 EXIF ヘッダーからの情報を自動的に設定されます。
ワークスペースの空間参照 と カメラ モデル の値が正しいことを確認してください。
注意:
ワークスペースのデフォルトの投影法は、画像の緯度、経度、高度に基づいています。 この投影法によって、オルソモザイクおよび DEM を含むオルソ プロダクトの空間参照が決まります。 このデータセットでは、デフォルトの投影法を使用します。
次へ をクリックします。
データ ローダー ウィンドウが開きます。
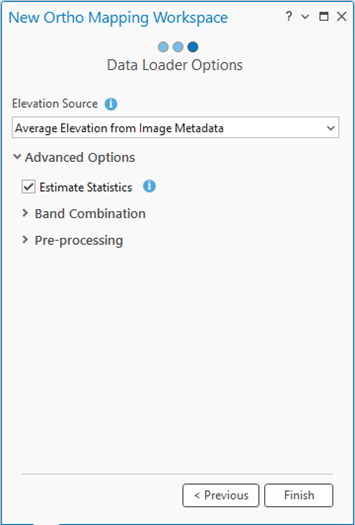
データ ローダー ウィンドウのデフォルト設定をそのままにして、終了 をクリックします。
ワークスペースが作成されると、画像、ドローン パス、画像フットプリントが表示されます。 [オルソ マッピング] コンテナーが [コンテンツ] ウィンドウに追加され、ソース画像データと派生オルソ マッピング プロダクトが格納されます。
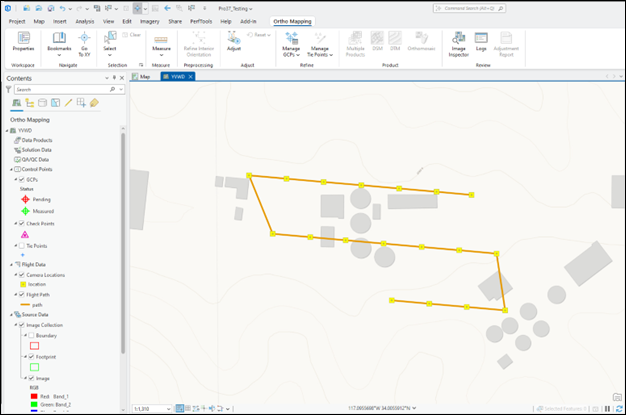
ワークスペース内の画像の初期表示で、そのワークスペースを開始するために必要なメタデータとすべての画像が提供されていることを確認します。 画像は調整されていないため、モザイクが正しく表示されないことがあります。
ブロック調整
オルソ マッピング ワークスペースを作成したら、次の手順では [調整] および [改善] グループのツールを使用してブロック調整を実行します。 ブロック調整では最初にタイ ポイント (画像がオーバーラップするエリアで共通するポイント) が計算されます。 この後、タイ ポイントを使用して、各画像の標定 (写真測量では外部標定と呼ぶ) が計算されます。 コンピューターの設定とリソースによっては、ブロック調整プロセスに数時間かかる場合があります。
ブロック調整を実行するには、次の手順に従います。
オルソ マッピング タブの 調整 グループで、調整
 をクリックします。
[調整] ウィンドウで、[カメラのキャリブレーションの実行] オプションがすべてオンになっていることを確認します。
この設定では、入力の焦点距離は概算値であり、レンズ歪みのパラメーターは調整時に計算されます。 ドローンのカメラの大半はキャリブレーションされていないため、ドローン画像の場合、このパラメーターはデフォルトでオンになっています。 キャリブレーション済みの高品質カメラでは、このオプションをオンにしないでください。
カメラのセルフ キャリブレーションを行うには、画像コレクションにオーバーラップ率 60% 以上のオーバーラップ、30% 以上のサイドラップが必要です。
調整モード が 標準 に設定されていることを確認します。
このチュートリアルでは、GCP の自動検出 は使用されません
[高度な設定] セクションを展開します。
[低い解像度のみのクイック調整] がオフになっていることを確認します。
このオプションをオンにすると、指定された低い解像度でおおよその調整が実行されます。 このオプションをオフにすると、最初に低い解像度でタイ ポイントが計算された後、画像ソースの解像度でさらに調整が行われます。 このチュートリアルのサンプル データでは、サンプル データセットが小さく、調整が速やかに実行されるため、1 ステップの調整が適切です。
[メタデータの方向を使用] をオンにします。
これにより、画像の EXIF 内に埋め込まれている外部標定情報を初期値として使用することで調整時間が短縮されます。
[高精度 GPS の画像位置の修正] がオフになっていることを確認します。
このオプションは、Real Time Kinematic (RTK) または Post Processing Kinematic (PPK) GPS などのディファレンシャル GPS で取得された画像に対してのみ使用されます。
[画像の事後標準偏差を計算] チェックボックスをオフにします。
[タイ ポイントの一致] セクションを展開します。
高精度 GPS の画像位置の修正 をオフにします。
このオプションは、Real Time Kinematic (RTK) または Post Processing Kinematic (PPK) などのディファレンシャル GPS で取得された画像に対してのみ使用されます。
[タイ ポイントの一致] セクションを展開します。
[画像解像度の係数] ドロップダウン メニューで [8 x ソース解像度] を選択します。
このパラメーターは、タイ ポイントが計算されるときの解像度を定義するために使用されます。 値を大きくすると、調整がさらに速やかに実行されます。 多様なフィーチャ セットを含むほとんどの画像に対して、[8 x ソース解像度] の値が適しています。
[画像位置の精度] ドロップダウンメニューで [高] を選択します。
GPS 位置の精度は、画像と同時に収集された GPS データの精度を示すもので、対応する EXIF データ ファイルに一覧表示されます。 これをタイ ポイント計算アルゴリズムで使用して、使用する近傍内の画像数を決定します。 [高] オプションは、0 ~ 10 メートルの GPS 精度の場合に使用されます。
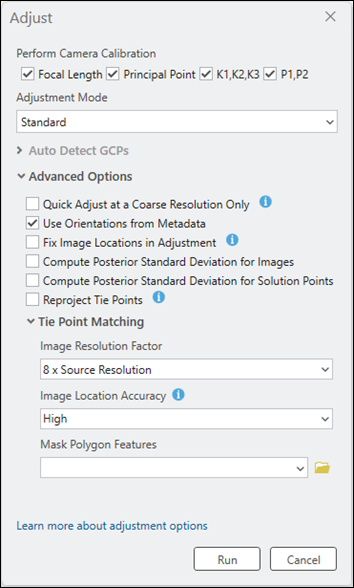
その他のデフォルト設定をそのままにして、[実行] をクリックします。
調整を実行すると、調整の精度を示す平均再投影誤差 (単位: ピクセル)、処理された画像の数、生成されたタイ ポイントの数など、統計情報が
Logsファイルに表示されます。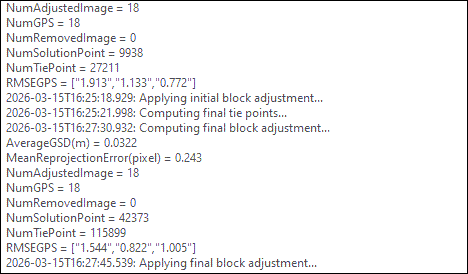
画像の相対精度も向上し、[プロダクト] カテゴリーのオプションを使用して派生プロダクトを生成することができます。 生成されるプロダクトの絶対精度を上げるには、GCP をブロックに追加する必要があります。
GCP の追加
GCP は、既知の X、Y、Z 地表座標を含むポイントであり、多くの場合、地上の調査から取得され、写真測量処理における参照ポイントが必ず地表に設定されるようにするために使用されます。 GCP がなくてもブロック調整を適用でき、相対精度を保証できますが、GCP を追加すると、調整後の画像の絶対精度が向上します。
GCP のインポート
GCP をインポートするには、以下の手順を実行します。
[オルソ マッピング] タブにある [改善] グループで、[GCP の管理] をクリックします。
[GCP マネージャー] ウィンドウが表示されます。
GCP マネージャー ウィンドウで、GCP のインポート ボタン
 をクリックします。
GCP のインポート ウィンドウの GCP ファイル で、
YVWD_WGS84_EGM96.csvファイルを参照して選択し、OK をクリックします。GCP 空間参照の設定 で、参照ボタンをクリックします
水平系 の 検索 ボックスに 4326 と入力してキーボードの Enter を押します。
水平 の 選択された座標系 の下に WGS 1984 が表示されます。
垂直系 をクリックして 検索 ボックスに 5773 と入力し、キーボードの Enter を押します。
垂直 の 選択された座標系 の下に EGM96 が表示されます。
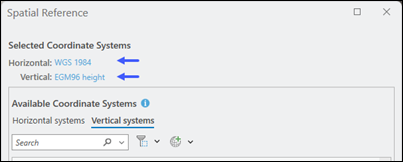空間参照 ウィンドウで OK をクリックして変更を確定し、GCP のインポート ウィンドウに戻ります。
[GCP 写真の位置] の下のフォルダー アイコンをクリックして、GCP 位置の画像を含むフォルダーを参照して選択します。
[OK] をクリックして変更内容を適用し、[空間参照] ウィンドウを閉じます。
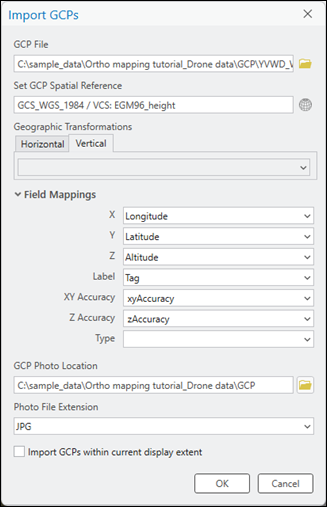
もう一度 OK をクリックして変更を適用し、GCP をインポートします。
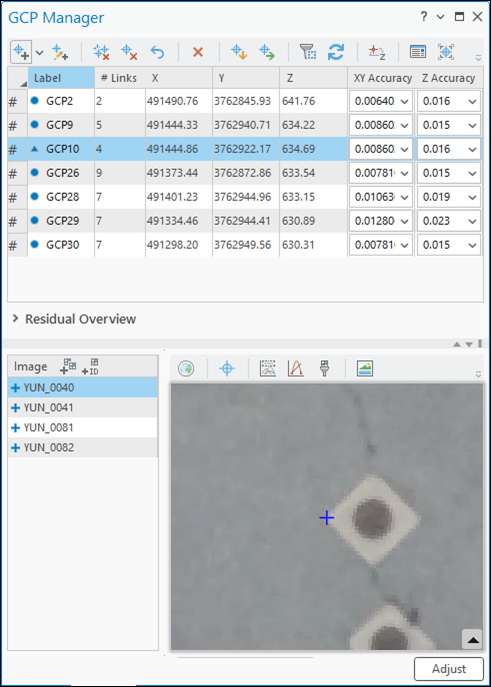
GCP がインポートされたら、[GCP マネージャー] のテーブルに値が取り込まれます。
選択した GCP へのタイ ポイントの追加
タイ ポイントを追加するには、次の手順を実行します。
GCP マネージャー ウィンドウの GCP リスト セクションで GCP9 を選択します。
GCP9 とオーバーラップしているすべての画像が GCP マネージャー 下部の プレビュー セクションに一覧表示されます。
GCP 写真の表示 ボタンをクリックして GCP の画像チップを表示し、ダイナミック レンジ調整 ボタン
 を使用して画像のコントラストを強調します。
それぞれの画像の画像ビューアー内で セミ オート タイ ポイントを追加 ボタン
 をクリックしてタイ ポイントを追加します。
可能な場合は、他の画像のタイ ポイントが、画像マッチング アルゴリズムにより自動的に計算されますが、各タイ ポイントの精度をチェックする必要があります。 タイ ポイントが自動的に識別されない場合、画像内で適切な位置を選択することでタイ ポイントを手動で追加します。
注意:
GCP11 の位置と画像チップは、タイ ポイントを正確に配置するのに十分なコンテキストを提供しません。 この問題は、メタデータで生じる可能性のある一般的な課題の 1 つを示しています。
GCP11 をハイライト表示して GCP の削除 ボタン
 をクリックし、GCP のリストから削除します。 GCP の削除の確認を求められたら、はい を選択します。
ステップ 3 を繰り返して、残りの GCP のタイ ポイントを追加します。
各 GCP が追加されてタイ ポイントが計測されたら、[GCP10] を選択して右クリックし、[チェック ポイント] に変更します。
このポイントは調整プロセスで使用されないため、これにより調整の絶対精度の計測値が提供されます。
GCP とチェック ポイントを追加した後、調整を再度実行してこれらのポイントを反映させる必要があります。 [調整] をクリックします。
調整結果の確認
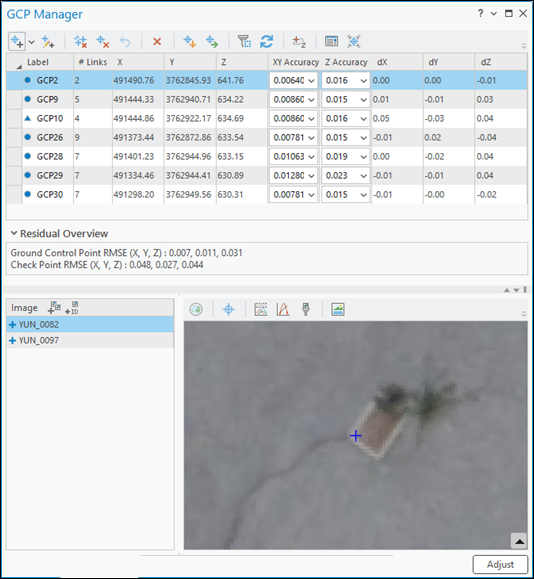
調整品質の結果は、[GCP マネージャー] ウィンドウで各 GCP の残差を分析することによって確認できます。 残差はポイントの計測された位置と計算された位置の差を表します。 これらはプロジェクトの空間参照系の単位で計測されます。 GCP による調整が完了すると、[dX]、[dY]、[dZ] の 3 つの新しいフィールドが GCP マネージャー テーブルに追加され、各 GCP の残差が表示されます。 これらの値を使用して、調整後のブロックとマップ座標系の間の適合の品質を評価できます。 残差の二乗平均平方根誤差 (RMSE) は、[GCP マネージャー] ウィンドウの [残差の概要] セクションを展開することで確認できます。
その他の調整に関する統計情報は、調整レポートで提供されます。 このレポートを生成するには、オルソ マッピング タブの 確認 グループで、調整レポート をクリックします。
DSM の生成
画像コレクションのステレオ画像ペアを使用すると、標高データを取得できる点群 (3D ポイント) を生成できます。 得られた標高データは、地表のみを含む数値地形モデル (DTM)、または樹木や建物などの地上のフィーチャの標高を含む数値表層モデル (DSM) のいずれかに分類されます。
注意:
標高値は、画像コレクションにステレオ ペアを形成するのに十分なオーバーラップがある場合に取得できます。 点群の生成に必要な通常の画像オーバーラップは、フライト ラインに沿って 80%、フライト ライン間は 60% です。
以下の手順で、ウィザードを使用して DSM を生成します。
オルソ マッピング タブで、プロダクト グループの DSM ボタン
 をクリックします。
[オルソ マッピング プロダクト ウィザード] ウィンドウが表示されます。
[次へ] をクリックして、ウィザードを [点群の設定] ウィンドウに進めます。
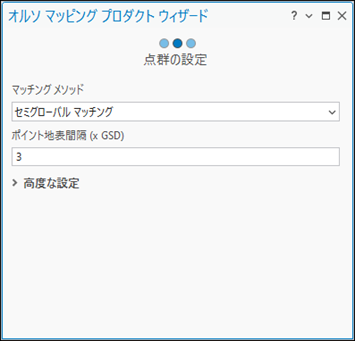
[点群の設定] ウィンドウの [マッチング方法] で、ドロップダウン メニューから [セミグローバル マッチング] を選択します。
この方法は、通常は市街地の画像に使用され、詳細レベルの高いテレイン情報が取り込まれます。
デフォルトの [ポイント地表間隔] 値をそのまま使用します。
これは 3D ポイントを生成する地表間隔 (メートル単位) を定義します。 デフォルトはソース画像の解像度の 3 倍です。 この画像コレクションでは、ポイントは 15 cm 間隔で生成されます。
残りすべてのデフォルト設定をそのままにして、[次へ] をクリックします。
[高度な設定] については、「オルソ マッピング DEM ウィザードを使用した標高データの作成」をご参照ください。
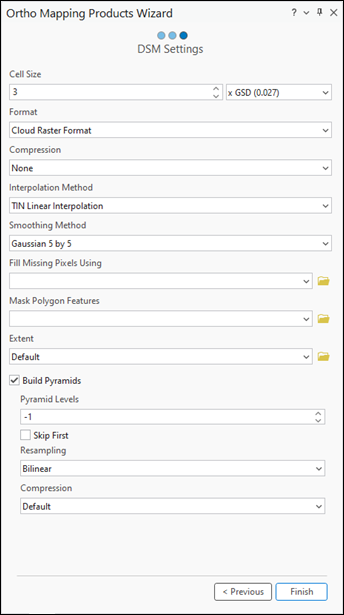
DSM 設定 ページで、残りのデフォルト設定はそのままにして、終了 をクリックします。
DSM が生成されます。
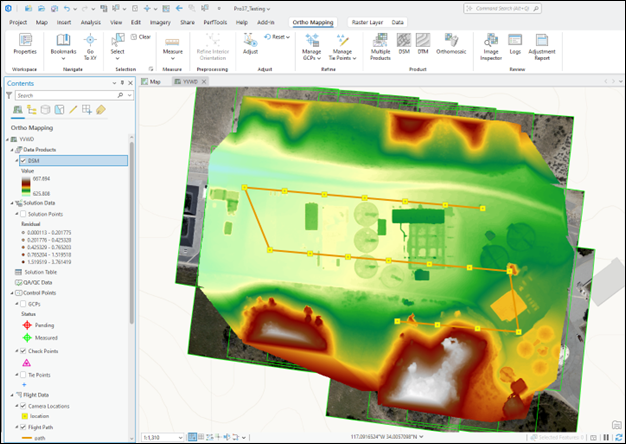
オルソモザイクの生成
オルソモザイクは、画像コレクションからモザイク処理されたオルソ補正画像プロダクトです。 幾何的歪みが補正され、画像がカラー調整されて、モザイクが生成されています。
[オルソ マッピング] タブの [プロダクト] グループで、[オルソモザイク] をクリックしてオルソモザイク ウィザードを起動します。
[カラー調整]、[シームラインの生成] オプションがオンであることを確認します。
次へ をクリックします。
[オルソ幾何補正の設定] ウィンドウが表示されます。
[オルソ幾何補正の設定] ウィンドウの [標高のソース] の下で、[DEM プロダクトを使用] を選択し、[数値表層モデル] を選択します。
次へ をクリックします。
[カラー調整の設定] ウィンドウで、[バランス方法] としてドロップダウン リストから [ドッジング] を選択します。
カラー サーフェス タイプ で 1 次 が選択されていることを確認します。
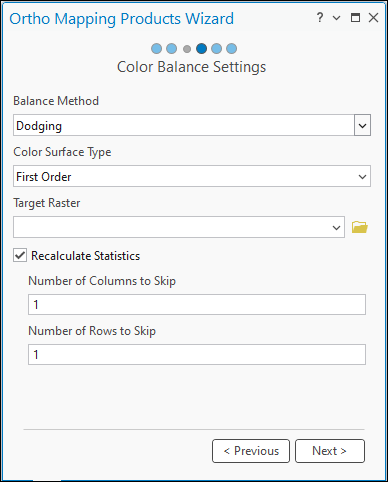
残りすべてのデフォルト設定をそのままにして、[次へ] をクリックします。
[シームラインの設定] ウィンドウの [計算方法] ドロップダウン メニューで [ベロノイ] を選択します。
処理 セクションを展開し、ブレンド幅 に 20 を入力します。
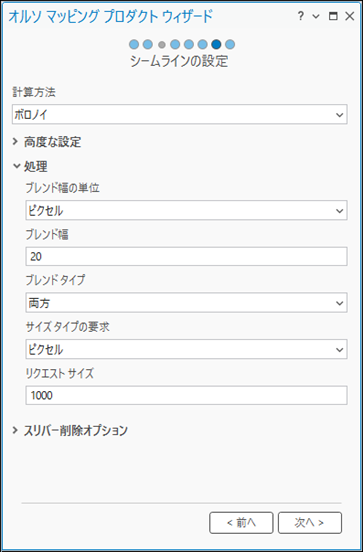
残りすべてのデフォルト設定をそのままにして、[次へ] をクリックします。
ウィザードのガイド付きワークフローは、次のウィンドウである [オルソモザイクの設定] に進みます。
[オルソモザイクの設定] ウィンドウのデフォルト設定をそのままにして、[終了] をクリックします。
オルソモザイクが生成され、[コンテンツ] ウィンドウに表示されて、マップ表示にも読み込まれます。
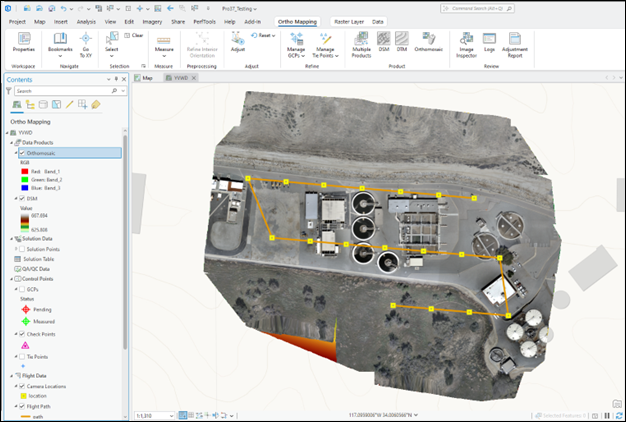
サマリー
このチュートリアルでは、ドローン画像のオルソ マッピング ワークスペースを作成し、[オルソ マッピング] タブのツールを使用して地上コントロール ポイントに対し写真測量調整を行いました。 そのあと、[オルソ マッピング プロダクト ウィザード] グループのツールを使用して、DSM とオルソモザイクを生成しました。 オルソ マッピングの詳細については、以下のトピックをご参照ください。
このチュートリアルで使用した画像は、Yucaipa Valley Water District によって取得され、Yuneec USA, Inc. によって提供されました。